AIx Origin 黑客松:两天之内,把一只 Apex 灵巧手从仿真训到真机
AIx Origin Summit · 深圳场 · INNOAI 黑客松 · 2026 年 9 月 · 项目:PΛN(rebartender V0.2) · Builder:PeterPan
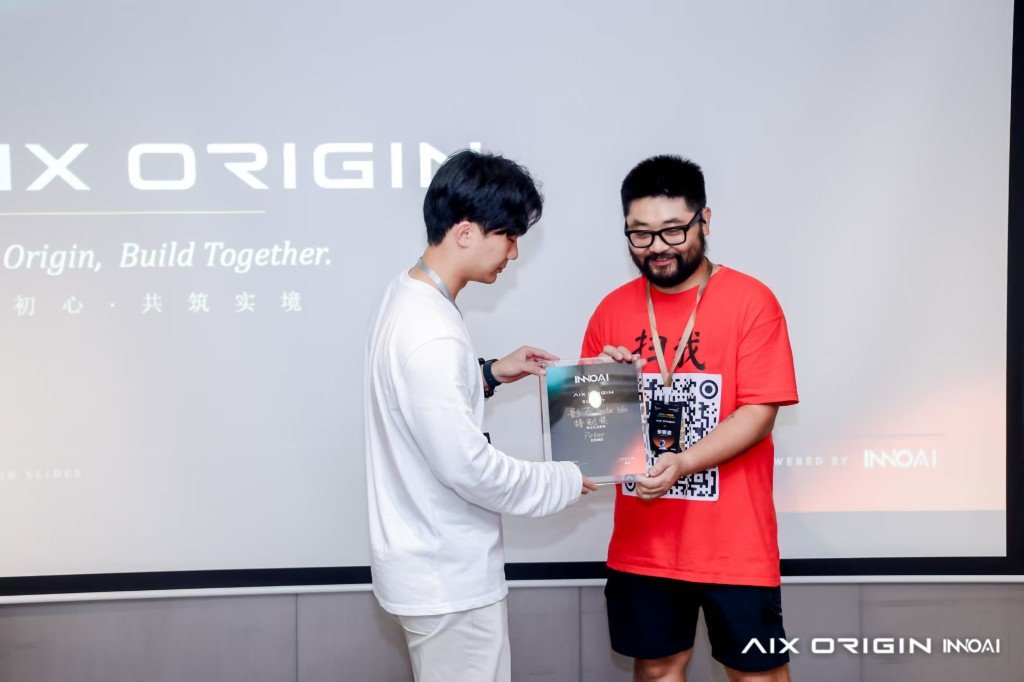
影石 Insta360 特别奖 · Demo Show 2026-09-06
一句话版本
9 月 3 日深夜我们还在装 Isaac Lab;9 月 5 日中午拿到源升(Rysen)Apex Hand 实物,下午 3 点它已经跟着我的手在动;9 月 6 日 Demo Show,它顶在我们那台调酒机 PΛN 的头上,一边拉客一边表演;再往后的两天,我们把黑客松给的两道灵巧手题——摄像头遥操作 + 医学对掌试验、保健球对转(盘核桃)——从仿真一路推到实物手上,有的通了,有的还在路上。
黑客松本身只有两天(9 月 5 日、6 日);前面两天是仿真准备,后面两天是赛后继续探索。这个系列把这前后六天拆成 5 篇教程,从零开始、可以跟着做。这一篇是导读。
赛事与奖项
| 项 | 内容 |
|---|---|
| 赛事 | AIx Origin Summit · 深圳场 · INNOAI 黑客松 |
| 时间 | 2026 年 9 月 5–6 日,两天;Checkpoint 1 提交 9 月 5 日;Demo Show 与颁奖 9 月 6 日 |
| 项目 | PΛN = Personal Agent for Nightlife(rebartender V0.2),一台 HDMI(Human Drink Machine Interface)调酒机 |
| 灵巧手部分 | 赛道一:摄像头动作捕捉遥操作 + 医学手部检测动作(Kapandji 对掌试验),有响应速度要求;赛道二:盘核桃 / 保健球对转 |
| 结果 | 影石 Insta360 特别奖 |
| 代码 | github.com/peterpanstechland/apexhand(MIT,训练 / 真机 / 遥操作全部开源) |
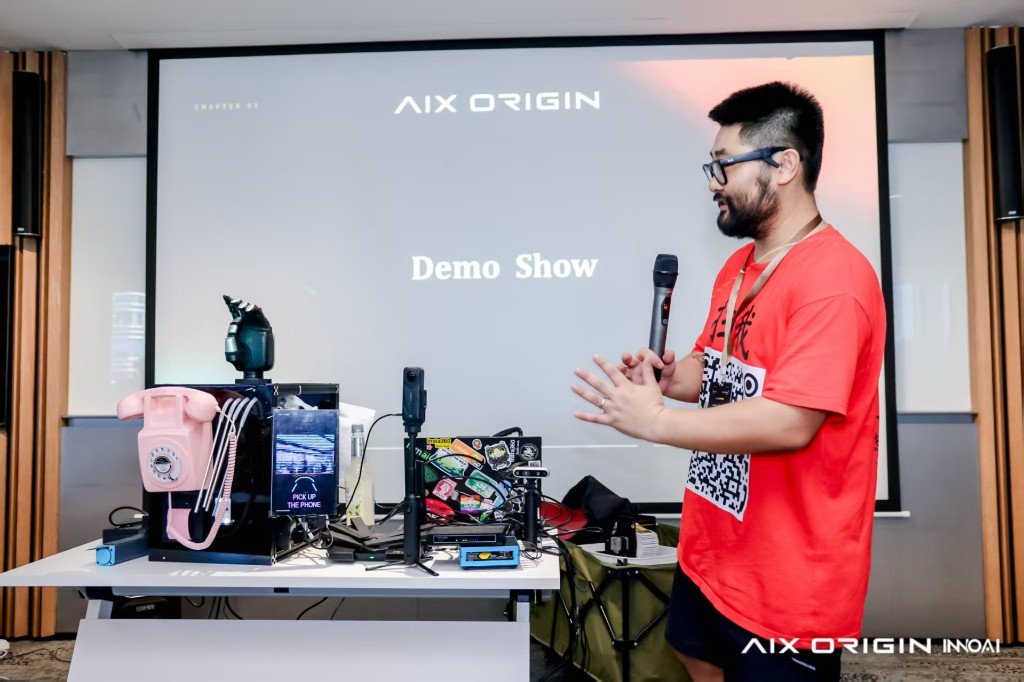
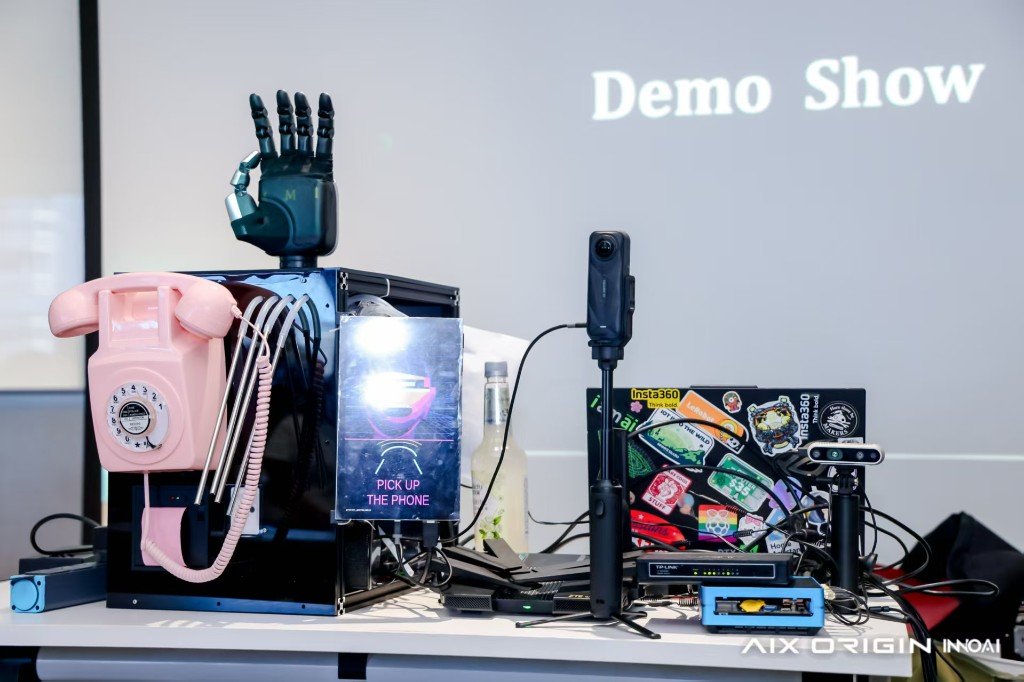
调酒机本体(点单、出酒、拿起电话讲话的那一整套)会另写一篇,这个系列只讲灵巧手。
据我们所知,我们是这场黑客松里第一支把灵巧手真正跑起来的队:9 月 5 日 13:39 接上网线,15:01 摄像头遥操作可用,之后连续跑了 19 分钟没有断。
两条赛道,两条技术路线
- 赛道一走的是"人教手":普通 RGB 摄像头看人手,MediaPipe 出 21 个关键点,重建成有真实骨长的三维骨架,再用 DexPilot 风格的向量匹配把它解到 Apex 的 16 个主动关节上。为了能做 Kapandji 对掌试验(拇指尖依次点到食指侧方、各指尖、小指根、掌横纹,0–10 分),匹配的目标点不是 4 个指尖而是 10 个临床位点。
- 赛道二走的是"仿真教手":在 Isaac Lab 里开几千只手并行训 PPO,策略只看真机也能测到的量(关节 + 相机能恢复的球对特征),导出 ONNX 之后由真机侧按同一份观测规范重建向量。
两条路线共用一份关节表、一个安全层和一个 WebUI 启动台。
时间线
| 日期 | 发生了什么 |
|---|---|
| 9-03 深夜 | 在已有的 Isaac Sim 6.0.1 上装好 Isaac Lab 3.0 beta,官方 URDF 转 USD,发现 PhysX 不执行 mimic 关节 |
| 9-04 | 指背滚币两阶段训练:Hold 100%,Index→Middle 传递 61.5%;写 WebUI 调参控制台;仓库开源 |
| 9-05 13:39 | 实物左手接上网线;改 IP、装 SDK、封安全层 |
| 9-05 15:01 | 摄像头遥操作在真机上跟手;下午改题为保健球,开第一轮长训 |
| 9-05 夜 | 看到别队的遥操作视频后决定把 Kapandji 做进去;手被收回,用 Isaac 沙盒调了一夜拇指映射 |
| 9-06 上午 | RealSense D435 / T265 到手;真机回来,Kapandji 打到 9 分;展台上真机托住两颗木球 |
| 9-06 下午 | Demo Show,影石特别奖 |
| 9-07 → 9-08 | 保健球九轮奖励迭代都"会托不转";意识到手的安装角不对,做安装角扫描;把训练录成视频 |
系列导读
| 篇 | 讲什么 | 适合谁 |
|---|---|---|
| ① Isaac Lab 仿真栈与指背滚币 | 环境隔离、URDF→USD、耦合关节、三道自检、两阶段课程训练、奖励被 hack 与重平衡、WebUI | 想在 Isaac Lab 上训一只灵巧手的人 |
| ② 真机 SDK 首次连通 | 网段与 IP、Python 3.10 独立 venv、关节表单一真相、安全层(限位 / Δq / 电流)、固件的坑、上机第一天清单 | 拿到 Apex Hand 实物的人 |
| ③ 赛道一:摄像头遥操作与 Kapandji | 相机选型、MediaPipe 两路关键点怎么融合、DexPilot + 解析 Jacobian、10 个 Kapandji 位点、45 Hz 跟手、防打手 | 想用一个 webcam 遥操灵巧手的人 |
| ④ 赛道二:保健球 RL 仿真 | 球按实物建模、无身份的球对观测、actor/critic 分离、九轮奖励迭代、怎么读曲线、安装角扫描、把训练录成视频 | 想用 RL 做手内操作的人 |
| ⑤ 保健球 Sim2Real 与复盘 | 观测契约 joint_map.json、掌面标定、俯拍球跟踪、策略回放、RL 之外的相位步态保底、教训 | 想把仿真策略搬到真手上的人 |
设备清单
我们这几天实际用到(以及试过但没用上)的东西,每一项写清"接法 / 用在哪 / 结论"。
灵巧手
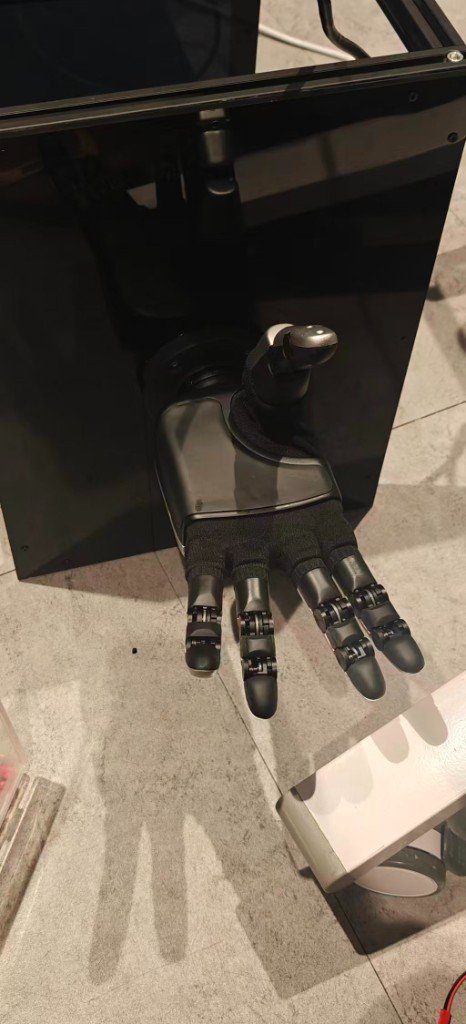
- Rysen Apex Hand,左手。固件 3.2.5,SDK 1.5.2,以太网 TCP 5856 / 5857,控制 100 Hz。21 个关节,其中 16 个主动、5 个(四指 DIP + 拇指末节)由固件 1:1 耦合,策略和遥操作都只输出 16 维。
- 这只是触觉手套外壳版,但没有官方文档里的触觉阵列输出(
get_hand_sensor_image拿不到数据),所以碰撞只能靠每根手指的电机电流判断。这一点决定了后面安全层的设计。
网络
- 网线直连,或者经展台上那台 TP-Link 小交换机。
- 出厂 IP:左手
192.168.0.102,右手192.168.0.103。我们改到了本地网段192.168.88.200,env_real.sh把它写进APEX_HAND_IP,所有脚本默认读它。
主机
- RTX 4080 Laptop(12 GB,不是 16 GB)· Ubuntu 22.04。训练与真机是同一台机器,靠两套 venv 隔离:Isaac 侧 Python 3.12,真机侧 Python 3.10。
- Isaac Sim 6.0.1 + Isaac Lab v3.0.0-beta2.patch1 + RSL-RL PPO。
- 现场另一台笔记本只做一件事:浏览器打开 WebUI 启动台。
相机(都试过)
| 相机 | 接法 | 用在哪 | 结论 |
|---|---|---|---|
| Logitech C920 | USB,夹在笔记本顶上或俯拍支架 | 赛道一对着人手跑 MediaPipe(HUD 实测 33–39 fps);赛道二改成俯拍固定相机做球跟踪 | 正对手掌、光线正常时 RGB 就够跟手;便宜、好摆 |
| 笔记本内置摄像头 | 自带 UVC | 当 C920 被拿去对机器人时,用它对着操作者 | 能跑;画质和摆放不如 C920。脚本默认优先外接 USB,显式 --camera N 才用内置 |
| Intel RealSense D435 | USB 3 | --realsense:用实测深度替换 MediaPipe 的相对 z;球跟踪时给掌面深度和球高度 | 拇指对掌、指尖互相遮挡时明显更稳。必须插 USB 3,别和 T265 共用 hub,一次超规格开流会把它卡到硬件复位 |
| Intel RealSense T265 | USB | 想拿它做第二视角 | 它是跟踪相机(双鱼眼 + IMU),没有 RGB-D,且 librealsense 版本与 D435 不兼容。没有进闭环 |
| Insta360 X5 | 机箱顶 | 调酒机上做 360° 拉客与展示;原计划做人手识别(剪刀石头布)和装机后的玩法 | 没有进入灵巧手控制链路,留给 PΛN 那篇 |
物体
- 两颗 30 mm 车制木球,实测 9.55 g / 颗(保健球任务)。
- 一枚 32 × 4 mm 的 PΛN 币,STL 由脚本生成(滚币任务)。
软件栈
| 层 | 用了什么 |
|---|---|
| 仿真 | Isaac Sim 6.0.1、Isaac Lab v3.0.0-beta2.patch1、PhysX(也导出过 MJCF 给 Newton / MuJoCo-Warp) |
| 强化学习 | RSL-RL PPO(actor / critic MLP 512-256-128) |
| 手部跟踪 | MediaPipe Hands(image + world 两路关键点)、1€ 滤波、DexPilot 风格向量匹配 + 解析 Jacobian IK |
| 真机 | Rysen Python SDK 1.5.2、ONNX Runtime、OpenCV、pyrealsense2 |
| 工具 | 自研 WebUI(启动台 + 200 多个参数带解释的训练控制台)、TensorBoard、ffmpeg |
系列之外
- 调酒机 PΛN 本体、HDMI 交互、Insta360 X5 的 360° 拉客怎么做:另一篇。
- 保健球在真机上的装球闭环、安装角扫描的正式大规模训练:还在跑,结果会补进第 ④ ⑤ 篇。
下一篇:① Isaac Lab 仿真栈与指背滚币。回到 黑客松总览。