② 手到了,先让它不动:真机 SDK 首次连通与安全层
系列第 2 篇 · 上一篇 ① · 总览 · 下一篇 ③ 摄像头遥操作与 Kapandji
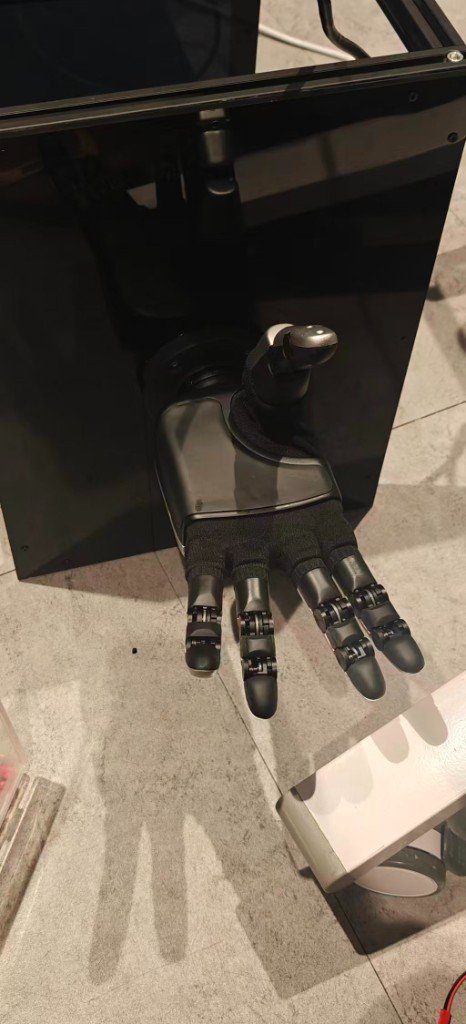
9 月 5 日 13:39,实物手接上网线。15:01,它已经跟着摄像头里的人手在动。中间的 80 分钟就是这一篇:怎么连、怎么隔离环境、以及在它动起来之前先给它套上哪几层保险。这只手是左手,固件 3.2.5,SDK 1.5.2。
0. 你需要什么
- 一只 Apex Hand,一根网线,一个千兆网口(Wi-Fi 别想,RTT 要 ≤5 ms)。
- Ubuntu 22.04 + Python 3.10(官方 SDK 的
.so是按 3.10 编的;Isaac 那边是 3.12,两边不能混)。 - 官方 SDK 源码:RysenRobotics/Rysen_SDK,我们放在
third_party/Rysen_SDK/(不进 git)。官方文档:Apex Hand 入门。 - 官方还提供 Rysen Explorer(Docker 打包的 ROS2 后端 + 网页前端),只想先看手会不会动可以用它;我们要接策略,直接走 Python SDK。
1. 网段与 IP
出厂默认在 192.168.0.x:
| 地址 | TCP | |
|---|---|---|
| 出厂 · 右手 | 192.168.0.103 | 5856 / 5857 |
| 出厂 · 左手 | 192.168.0.102 | 同上 |
| 我们的左手(改过) | 192.168.88.200 | 同上 |
第一次连一只出厂状态的手,最快的办法是给有线网卡临时加一个别名,不用改系统网络:
sudo ip addr add 192.168.0.50/24 dev enp109s0
ping -c 2 192.168.0.102
我们的手到手时是 192.168.0.2,和现场网段不一致。SDK 里有改设备 IP 的接口,我们把它固定到了本地网段 192.168.88.200,然后所有脚本默认读环境变量 APEX_HAND_IP,--ip 可覆盖。
2. 一个完全独立的 venv
cd ~/Documents/apexhand
source env_real.sh          # 不是 env.sh!
env_real.sh 只做三件事:激活 .venv-apex-real/(Python 3.10)、把 third_party/Rysen_SDK/rysen_sdk/lib/x86_64 加进 LD_LIBRARY_PATH、设置 APEX_HAND_IP。
两条纪律:
- 不要在
isaacsim-env里pip install rysen-sdk; - 不要在
.venv-apex-real里装 Isaac 的任何东西。
系统级依赖 spdlog / fmt / boost 我们机器上本来就有,import rysen_apexhand_sdk 直接通过;缺库再跑官方的 install_rysen_deps.sh。
3. 只读冒烟:连上、读关节、不动电机
python scripts/real_sdk_smoke.py # IP 默认取 APEX_HAND_IP
它按顺序做:ping → 探 TCP 5856 / 5857 → Rysen().connect(ip, ETHERNET) → 读 5 次 get_joint_states() → 断开。默认不产生任何运动;想动一下要显式 --wiggle --i-know-what-im-doing,而且 v1 里这个分支也只是把你引到官方 example.py。
你应该看到:
=== network ===
ping 192.168.88.200: OK
tcp 192.168.88.200:5856: OK
tcp 192.168.88.200:5857: OK
=== connect ===
CONNECT_OK
=== read joints ===
[0] JointStates(...)
sdk.get_hand_dir() 会告诉你这是左手还是右手——后面所有脚本用它自动选 --side,不要靠人记。
4. 和仿真共用一份关节表
第 ① 篇说过,source/pan_dexterous_lab/assets/joints.py 是关节名的唯一真相源。真机 venv 里装不了 Isaac 包,于是 real/joint_table.py 按文件路径把这一个 joints.py 加载进来,而不是复制一份:
这样策略输出的第 i 维在仿真和真机上永远是同一个关节。一旦出现第二份关节顺序,早晚会有一天悄悄错位——第 ⑤ 篇会讲一次真实事故。
real/apex_interface.py 是薄封装:
| 方法 | 做什么 |
|---|---|
connect() | 连接,读 get_hand_dir() 记住左右 |
configure_motion(max_speed, max_accel, finger_torque_pct) | 21 个关节的限速、限加速,5 根手指的力矩上限(百分比) |
enable() / disable() | 使能 / 断电所有手指 |
get_actuated_pv() | 16 个主动关节的位置 / 速度 / 力矩,按 ACTUATED_LOGICAL 顺序 |
get_finger_currents() | 每根手指的最大电机电流(A) |
set_joint_positions(q16) | 下发位置目标;耦合关节在这里 1:1 复制,从不单独下发 |
5. 安全层:real/safety.py
策略和遥操作发出的目标都要过 SafetyFilter 再到 SDK。它做四件事。
5.1 限位留余量
固件对 100° 的内部上限是 1.7453 rad,而 deg2rad(100) 算出来是 1.74533…,比它大——直接越界报错。所有限位统一留 1 mrad 余量。
5.2 固件包络比 URDF 小
URDF 给 thumb_j1 的上限是 60°(1.047 rad),固件 3.2.5 在 0.66 rad 左右就拒绝。更麻烦的是:一个关节越界,整包 21 个关节的指令都被丢掉,手看起来像是"随机卡住"。于是发送路径用固件包络(thumb_j1 ≤ 0.60 rad),IK 仍然读 URDF 限位;set_joint_positions 收到 OUT_OF_RANGE 时会把所有指令朝零收 2° 再发一次,保证另外 15 个关节至少还在动。
5.3 每拍 Δq 上限
遥操作默认 --max-step 0.10 rad,策略回放另有 --gain。视觉每一帧都会跑在电机前面,不限幅的话手指会以电机的全速追目标,抖、响、发热。
5.4 电流缓放,而不是冻结
这只手没有触觉阵列,判断"碰到东西"只能靠每根手指的电机电流。两条经验:
- 固件上报的电流会卡在 449–453 mA 这个假满量程值上,不过滤的话安全层会认为手指永远在碰撞——
get_finger_currents()里直接丢掉 440–460 mA 区间。 - 碰撞后不要"冻结"手指(策略回放可以,遥操作不行——操作者看到的就是一根卡住的手指)。做法是电流缓放:超过该指的接触阈值后,把这根手指的屈曲关节按超阈值比例最多张开
backoff_rad(默认 0.04),电流降下来再合回去;起效快(0.35)、释放慢(0.08),防止在球上抖来抖去。外展轴不参与——它是扫,不是捏。 - 但主动捏取和撞到障碍物的电流特征一模一样。解法是让上层把"当前想捏多少"前馈给安全层,捏取时豁免拇指和食指——纯靠电流分不出来,第 ③ 篇会讲。
6. 第一次让它动:遥操作与空载回放
# 摄像头遥操作(Space 才使能电机,Esc 退出)—— 详见第 ③ 篇
python scripts/landmark_teleop.py --side left

# ONNX 策略空载回放:会动!清空周围再跑,gain 从小起
python -m real.policy_runner --gain 0.30 --seconds 12
policy_runner 以 60 Hz 跑 ONNX,安全层全程在环。第一次空载回放我们看到的是"手在轻微抽动,几乎不动"——不是 sim2real gap,是观测向量错位,那个故事留到第 ⑤ 篇。
9 月 5 日下午的遥操作从 15:01 起连续跑了 19 分钟没有断,这是我们敢在第二天把它搬上展台的底气。
7. 上机第一天的安全清单
- 急停可达;
SafetyFilter异常 → 张开手的分支已接线。 - 用
joint_map.json核对每一维与 SDK 关节名(第 ⑤ 篇)。 - 小 Δq 开环正弦扫关节,确认方向与限位——我们第一次跑就把"张开 / 握拳"搞反了。
- 先空载 → 轻载 → 再放物体。
- 监控电流;穿模式动作立即停。
configure_motion先给保守值:--torque-pct 30、--max-speed 3.5 rad/s、--max-accel 40。
8. 验收清单(我们的实际状态)
- 网线插好,
ping通 - TCP 5856 / 5857 探测 OK
-
CONNECT_OK+ 能打印关节状态 - 摄像头遥操作驱动实机(连续 19 分钟)
- ONNX 策略空载回放(60 Hz,安全层在环)
- 掌面标定 + 装球闭环(第 ⑤ 篇)
9. 文件速查
| 文件 | 职责 |
|---|---|
env_real.sh | 真机 venv 入口 |
scripts/real_sdk_smoke.py | 只读冒烟 |
real/joint_table.py | 按路径加载 assets/joints.py |
real/apex_interface.py | SDK 封装,耦合关节 1:1 复制 |
real/safety.py | 限位余量、固件包络、Δq 上限、电流缓放 |
real/policy_runner.py | ONNX 回放循环 |
docs/REAL_SDK.zh.md | 本机联调记录 |