④ 赛道二:让仿真教手盘核桃
系列第 4 篇 · 上一篇 ③ · 总览 · 下一篇 ⑤ 保健球 Sim2Real 与复盘
赛道二的题目是"盘核桃":像玩保健球一样,让两颗小球在掌心里互相绕着转。9 月 5 日 15:08 我们在遥操作刚通的兴奋里接下这道题,从此每一轮训练都会托、几乎都不转。这一篇把九轮实验、每轮为什么作废、以及 9 月 8 日那个"手放错方向了"的顿悟原原本本写出来。这是一篇进行中的教程——结尾的安装角扫描还在跑。
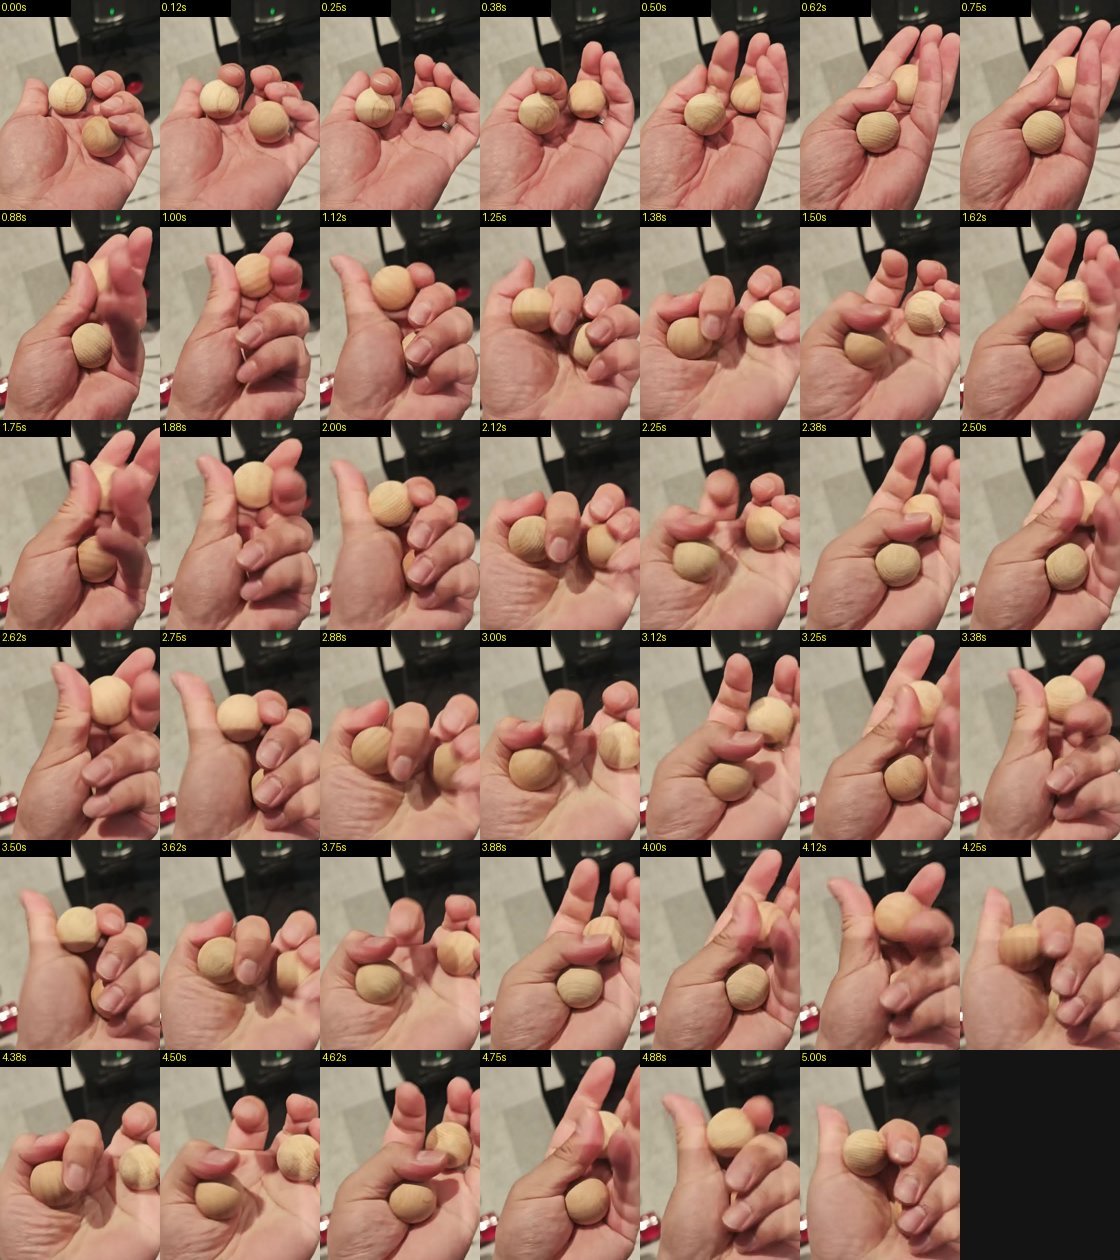
我们的参考动作:我自己的手,两颗 30 mm 木球,5 秒。所有几何数字都是从这段视频和这两颗球量出来的。
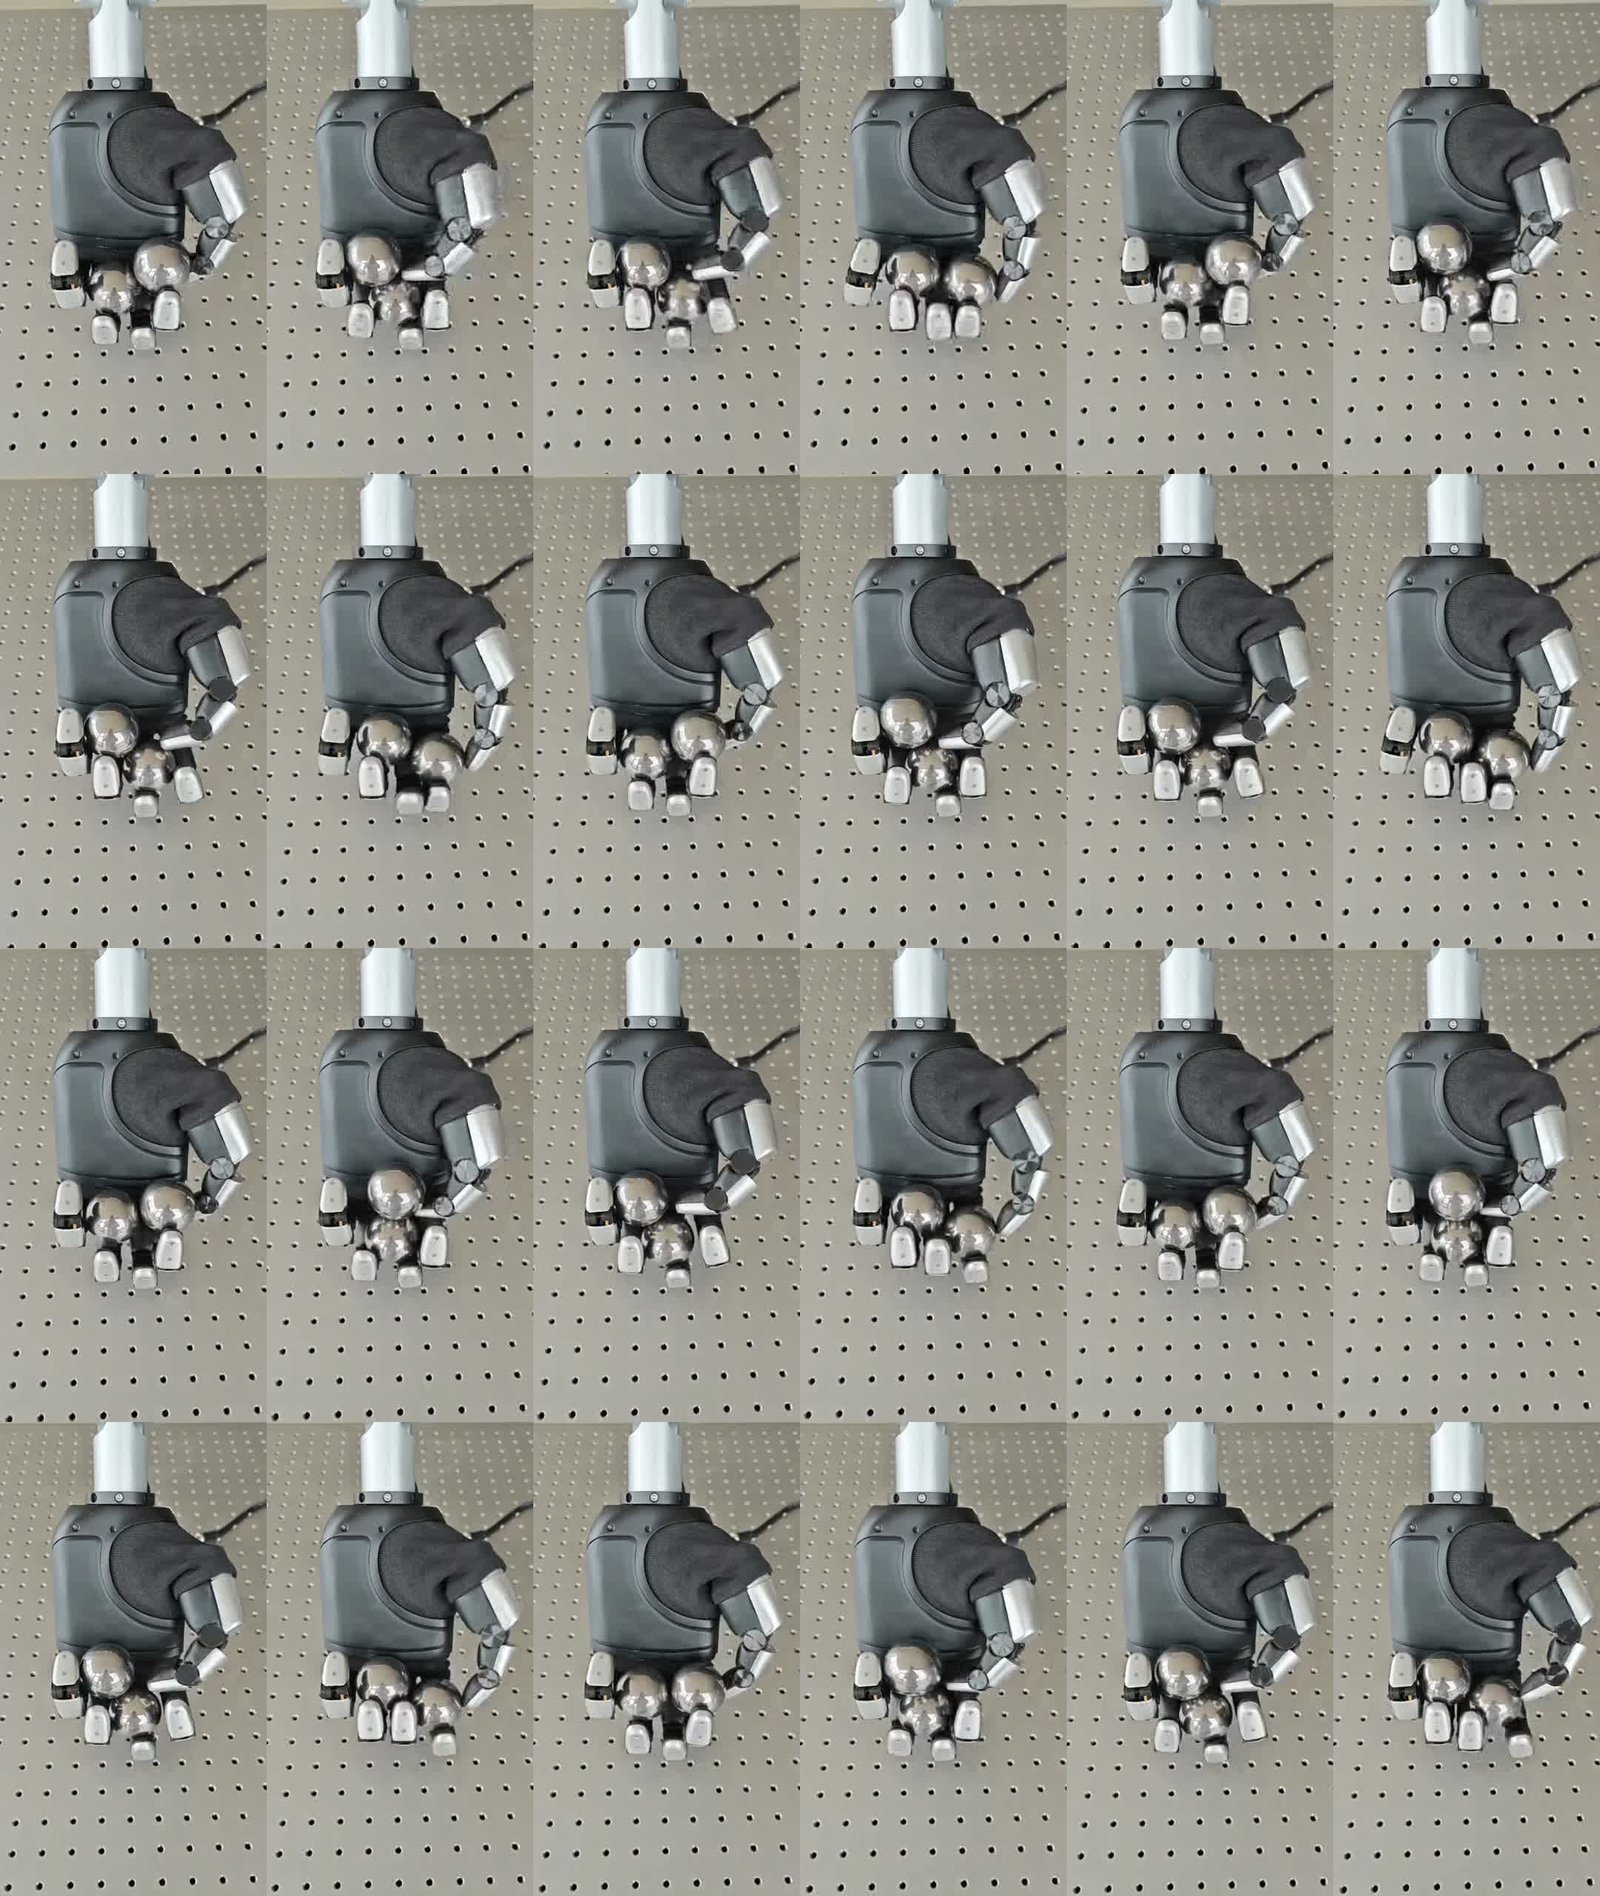
主办方还给了一段官方 Apex 示范:光学平台上的左手、两颗镜面钢保健球、俯拍镜头下对转。那是我们要对齐的目标动作;我们能拿去训练的,是便宜的木球对和后来发现的挂钩安装姿态。
源升 Apex 官方参考:钢保健球在掌心对转(主办方提供)。
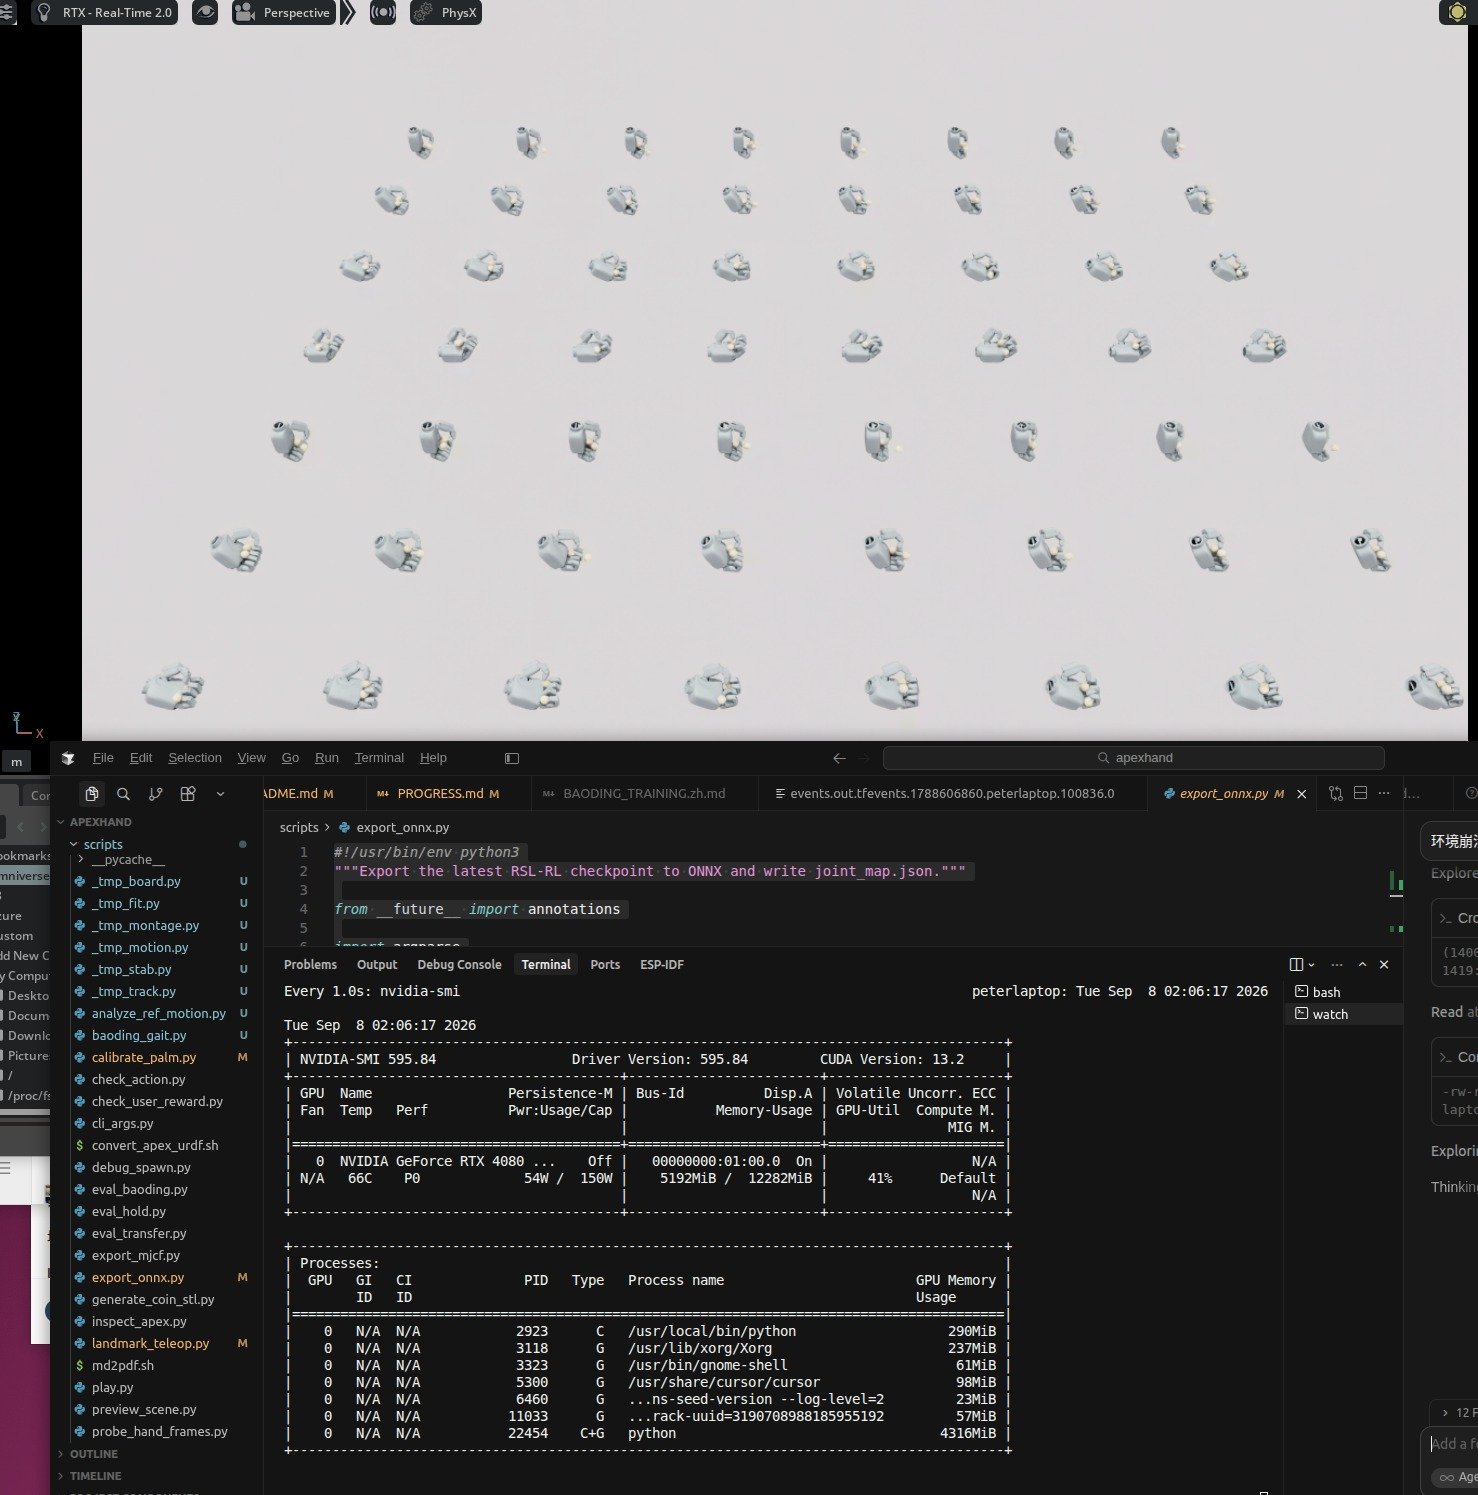
0. 先把任务定义清楚
- 物体:两颗车制木球,直径 30 mm,实测 9.55 g / 颗 → 密度 676 kg/m³,正好在山毛榉 / 桦木区间。仿真里球的半径、间距、复位位置全部从这一个半径推导,换球只改一个数。
- 手:左手——实物就是左手,直接训左手省掉部署时镜像策略这一步。
- 动作:两球绕掌心法向互相转圈。一"圈"= 每颗球回到原位 = 球对连线转 2π。评估指标是每个 episode 转了多少圈(
baoding_revolutions),不是奖励值。 - episode:10 s(600 步 @ 60 Hz),球掉出掌窝立即结束。
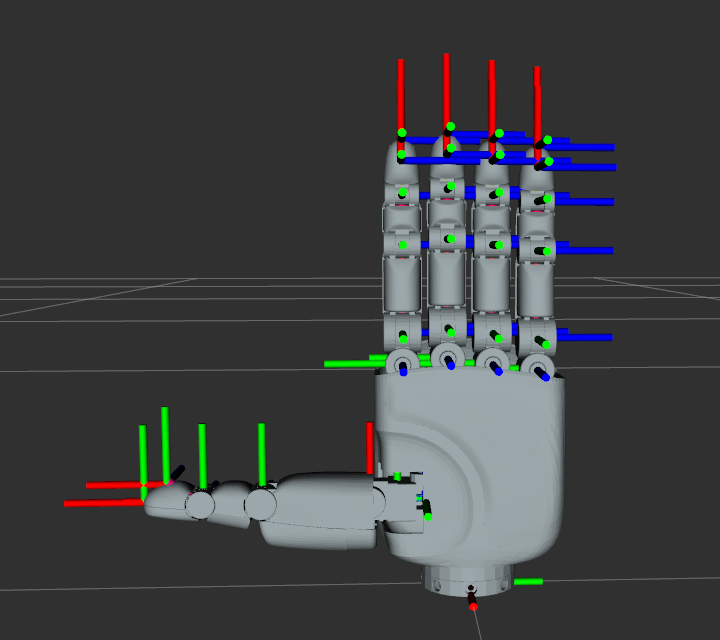
Gym id:PAN-BaodingRotate-Apex-Left-v0(训练)/ PAN-BaodingRotate-Apex-Left-Play-v0(回放,16 环境、关噪声、无超时)。配置在 source/pan_dexterous_lab/tasks/coin_roll/baoding_env_cfg.py。
1. 观测:只让策略看真机也能测到的东西
第 ① 篇的滚币策略看的是特权状态(硬币位姿、指尖绝对坐标)。上真机时这些量测不到,只能喂零,策略立刻饱和。保健球任务从一开始就把 actor 和 critic 分开:
pair 这 6 个数是整条 sim2real 链路的契约:real/ball_tracker.py 必须能从两个 blob + 一次掌面标定算出同序、同单位的六个数(第 ⑤ 篇)。所以里面刻意没有两样东西:
- 球的身份。两颗球一模一样,相机分不出谁是谁;一旦观测里有"球 1 / 球 2",策略会学到一个真机上不存在的信息。解法是只报这一对的中点、间距和倍角后的轴向:交换两球给轴角加 π,倍角之后加 2π,不变。
- 球离掌心的高度。一颗固定相机测不出来;30 mm 的球在 30 cm 外几毫米的高度变化不到一个像素。
gravity_in_palm 是 9 月 8 日加的:重力在手坐标系里的单位向量,掌心朝上水平时是 (0, 0, −1),指尖下垂 90° 时是 (1, 0, 0)。它告诉策略"手是怎么装的",真机上由 --mount-pitch-deg 给同一个常数。加了它之后 obs 从 55 变 58 维,旧的保健球 checkpoint 不能再 --resume。
2. 动作与奖励
动作是关节角相对"托举姿态"(_CRADLE_JOINT_POS)的有界增量,缩放按参考视频的行程定,不按关节范围定:
| 关节 | scale(rad) | 为什么 |
|---|---|---|
拇指 j0–j3 | 0.32 | 拇指尖 Jacobian 约 85–105 mm/rad;0.25 只够当围栏、推不动交换,0.5 变成砸球的锤子,0.32 ≈ 视频里一次 28–33 mm 的拨动 |
四指 j0(外展) | 0.25 | |
四指 j1 / j2 | 0.35 | 视频里手指上下约 15–20 mm |
目标的变化率被钳在 JOINT_MAX_SPEED_RAD_S = 2.0 rad/s——和真机 SDK 的 MaxJointSpeed 一致,不然策略会学出真手做不出来的挥击。
当前奖励(BaodingRewardsCfg):
| 项 | 权重 | 含义 |
|---|---|---|
target_pair | +1 | RoTO 式两个"座位"互换:座位在掌面内 ±16.5 mm、高度 ±10 mm(一高一低),球到达一个座位就把两个座位对调。只按进度给分——绝对距离的 tanh 会让策略坐着不动吃分 |
spin | +2 | 球对连线按指令方向转过的角度(每步封顶 0.12 rad,每圈 +1 bonus);同时是 baoding_revolutions 的唯一记账者 |
ball_gap | −4 | 球心距偏离"刚好贴上"(2r + 3 mm):小于接触是穿模或挤压,大于 12 mm 的松弛带才开始罚 |
pair_centering | −3 | 球对中点偏离掌窝中心(8 mm 死区);量的是到掌窝而不是到掌坐标原点——原点在腕,罚它会奖励把球往手腕拖 |
hold_pair | 0 | 参考视频从不"停着托";每步给托住的分正是上一轮学会坐着不动的原因 |
drop | −12 | 球掉出的那一步罚一次,之后不再罚 |
finger_crossing | −20 | 自碰撞关着,这是唯一阻止手指互相穿过的东西 |
action_rate_l2 / joint_vel_l2 / action_l2 | −0.01 / −2.5e-5 / −1e-4 | 别抖 |
终止:超时 10 s、balls_dropped、球离手 0.45 m。摩擦 0.60–0.95(木球在橡胶垫上比硬币抓得多)、质量 ±8%(球称过了,不确定的是摩擦和关节增益,不是质量)。
3. 九轮实验:为什么都会托不转
每轮训练的目录里都有 params/env.yaml(当时的完整配置)、code/(决定这个策略的源文件快照)、RUN.md(命令、git、复原方法)。这是 9 月 5 日晚上我们给自己定的规矩:"要记录每次模型的代码和操作,才能找到最优解并同步改动"——后来证明这是整个项目最值钱的一条纪律。
| # | run | 思路 | 结局 |
|---|---|---|---|
| 1 | 09-05_16-14-27 | HOLD:hold_pair 每步 +1,球坐掌心槽;4096 env × 3000 iter | 作废。会托、几乎不转 |
| 2 | 09-05_19-13-22_orbit_reset | 复位时给球对注入 orbit_omega=3.5 的初始旋转 | 作废。学会了大半径绕大圈,不是手内互换 |
| 3 | 09-05_21-43-43_pair_mill | 四指对称做深杯,原地互碾 | 唯一能转的:18.2 圈 / 578 步,93% 活满。观感幅度大、分工不像视频。留作真机测试的候选 |
| 4 | 09-05_22-27-26_hook_walls | 小指当墙、拇指当另一堵墙 + 扣球、三指做钩;对中只罚侧向 | 作废。600 iter 早停,rev≈0.02 |
| 5 | 09-06_00-33-14_swap_targets | RoTO 两点互换(半径 16.5 mm)+ 轻 spin;小指收回笼子 | 半成品。400 iter 5.6 圈 / 600 步,会转;但拇指像锤子竖着砸,行程过大 |
| 6 | 09-06_07-57-50_thumb_wall | 同上奖励;FK 解出拇指垫贴球的静止位;拇指 scale 0.25;clip_actions=1 + 2 rad/s 限速 | 作废。600 iter 平台,rev≈0。target_pair 的绝对距离项仍在给"坐着"发分 |
| 7–9 | 09-06_08-43 / 09-32 / 09-43 / 09-51_over_under | 座位加 ±10 mm 高差(一高一低);gap 松弛 12 mm;对中死区 8 mm;spin 权 2;进度 shaping | 作废。三次中断续训到 it=600 平台,rev≈0.006,ep≈560:坐着吃分堵死了,但仍学不会互换 |
看四段回放,比看表格更直观(都是同一个镜头):
#1 HOLD,model_2999:托得极稳,就是不转。奖励曲线很漂亮——这正是问题。
#2 orbit_reset:球是在转,但绕的是一个手掌那么大的圈。
#3 pair_mill:18.2 圈 / episode。能转,但四指动作幅度很大、拇指几乎不参与——和人手的分工不一样。
#5 swap_targets:拇指竖起来像锤子一样砸球。行程过大,但方向对了。
#7–9 over_under:座位一高一低,坐着不再有分,可它还是选择托着。
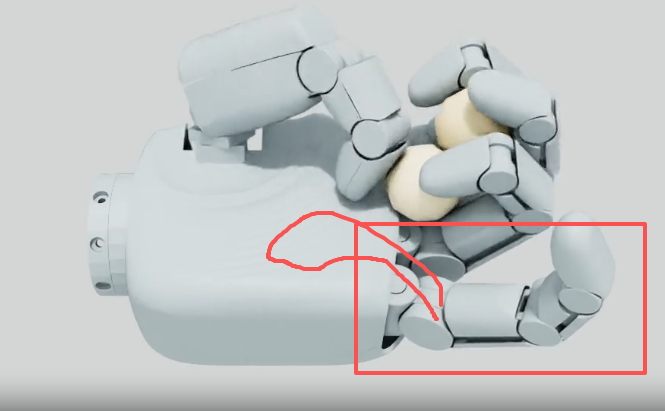
我在 9 月 5 日 22:13 写下的一段判断,后来成了第 4–9 轮的设计依据:"小拇指是用来当墙的,大拇指用来扣动球运动的同时也是另一堵墙,剩下的手指像一个 hook / bowl 把球护在手指窝窝里。"
3.1 这些失败的共同点
- 每步给"托住"的分,策略就会选择只托住。 这个教训在 #1 和 #6 各付了一次学费。
- 绝对距离奖励可以坐着吃:球停在两个座位之间的某个点,对两个座位的 tanh 距离都不差,于是不动。改成只奖励进度(距离的减少量)才堵住。
- 拇指的行程是最难调的一个数:0.25 rad 推不动交换,0.5 rad 变成锤子,0.32 rad 之后又"不敢动"。
- 所有这些实验都有一个共同前提——掌心朝上、水平托举、球躺在掌面上、手指从上面去拨。这个前提在第 5 节被推翻。
4. 五张曲线怎么读
图来自 #1 那次长训(4096 env,截到 iteration 1450)。它是"会托不转"的教科书案例,用来学怎么读 TensorBoard 反而最合适。
source env.sh
tensorboard --logdir logs/rsl_rl/pan_baoding_rotate/2026-09-05_16-14-27 --port 6006
1. 总奖励和活多久
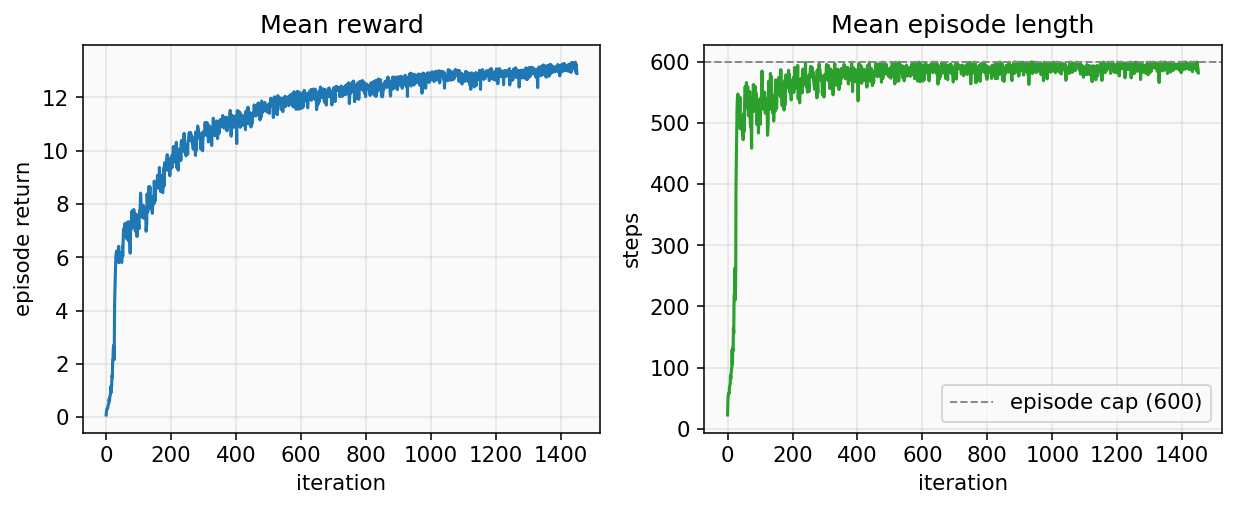
前 100 个 iteration 两条都陡升:手从"球一放上去就飞"学会了把球留在掌心里。100 以后长度贴着上限 600 步抖,奖励还在慢爬。长度贴上限只说明没掉,不说明在转。
2. episode 为什么结束
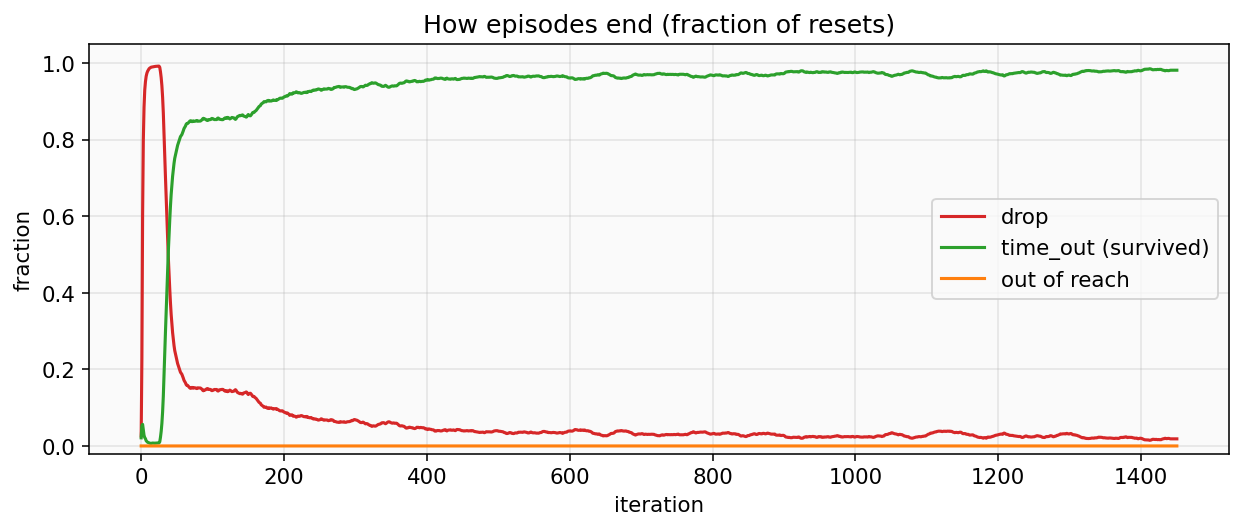
三条加起来约等于 1。drop 从开头接近 1.0(策略乱抓把球弹出去)降到 ~2%,time_out 升到 ~98%。红降绿升 = 先学会了生存。
3. 任务本身
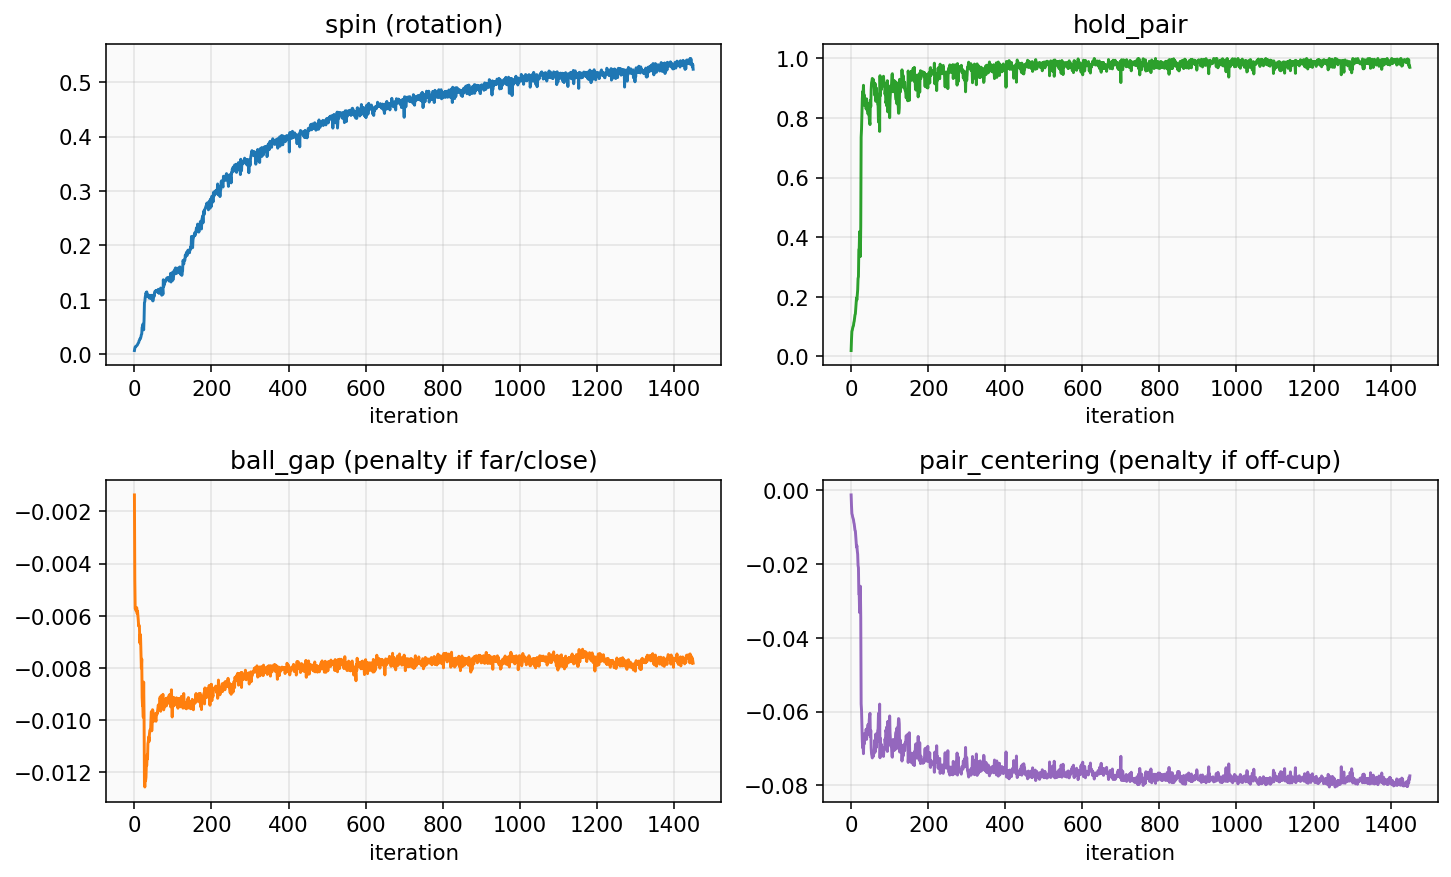
hold_pair 很快到 0.97 并饱和;spin 在 ~0.52 慢慢爬。hold 饱和之后只看 spin 就够了——它平台很久而总奖励也不动,就是该停训或改奖励的时候。这次是我们没等到平台就已经知道它不会转:回放里球根本没动。
4. 动作约束
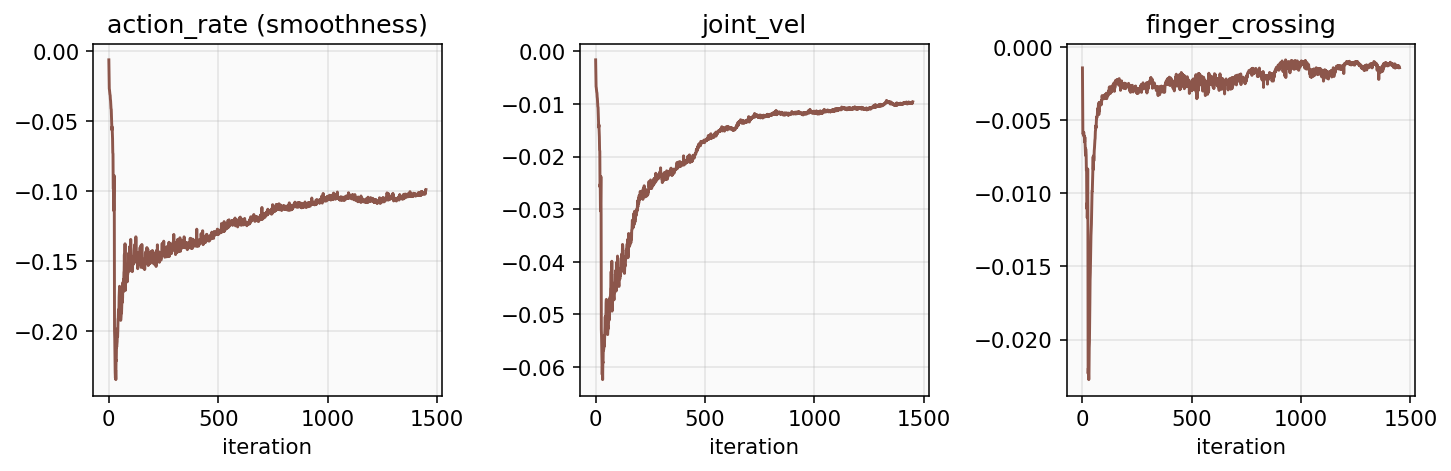
都是小负数。finger_crossing 权重 −20 却贴着 0(约 −0.001),说明几乎没交叉;它如果掉到 −1 以下,真机上手指会打架。
5. PPO 内部
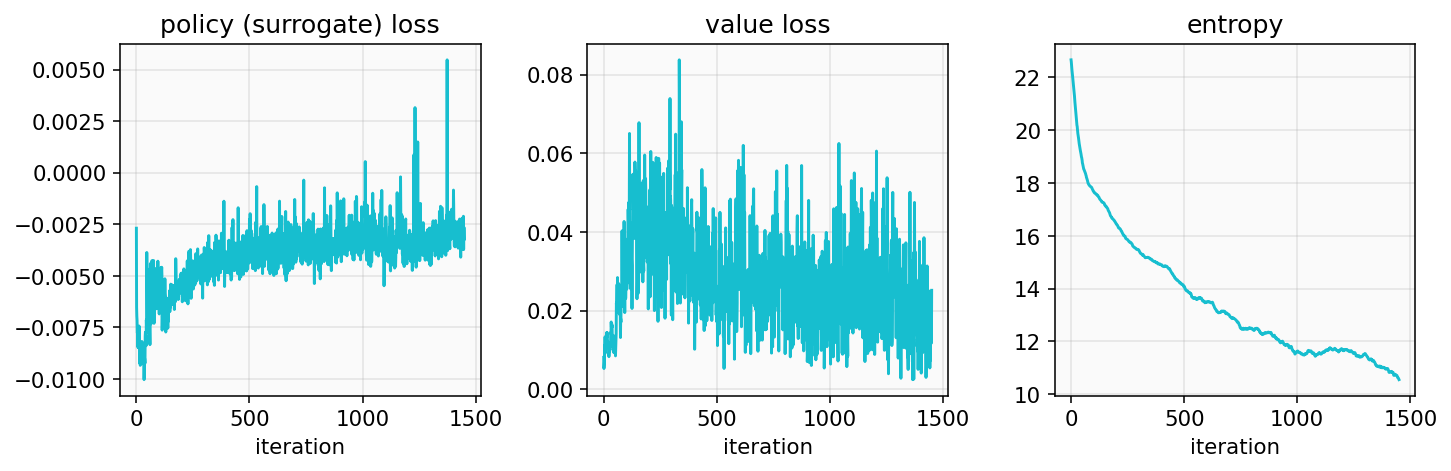
surrogate 有起伏正常;value loss 不发散就行(critic 看得到特权真值,所以只反映"估得稳不稳");entropy 还在 10.5 没塌掉。这三张不用来判断球转得好不好。
吞吐:4096 环境约 37–43k steps/s,3000 iteration 约 1 小时 50 分;12 GB 显存上这是这台机器的实际上限。
5. 9 月 8 日的顿悟:手装错方向了
凌晨 1:22,重新看参考视频时突然意识到:视频里的手不是水平托着的。手是挂着的,指尖低于手腕,两颗球坐在食指 / 中指 / 无名指弯曲成的钩里,小指和拇指是两侧的墙,拇指从下往上拨球换位。而我们九轮实验全部是掌心朝上水平托举、手指从上面去拨——那是另一个任务。
哪一种几何可学,不靶猜。做法是在一次训练里同时开几种安装角:
events.hand_tilt(startup 事件)把第i个环境的手绕掌窝转pitch_deg[i % 桶数],整场不变,等价于把手按那个角度固定在台面上。绕掌窝转,所以球的出生点不变、播放镜头不用改。- 所有几何项(球座、RoTO 座位、掉球判定、对中、
pair观测)改成在手坐标系HandFrame(_geom.hand_frame:从 root 位姿推出的 前 / 侧 / 掌法向 三轴)里算,不再假设掌法向 = 世界 +Z。0° 桶和改动前数值完全一致。 - 策略靠新加的
gravity_in_palm分辨自己在哪个桶。 - 训练日志每 50 iter 打一行
[tilt] pitch+0: x.xx rev / drop 0.xx pitch+30: …;TensorBoard 里是Train/baoding_revolutions/pitch+XX与Train/drop_rate/pitch+XX。先看哪个桶 drop 先降、rev 先起,再把桶收窄到那个角度附近(env.events.hand_tilt.params.pitch_deg=[60,75,90],jitter_deg=5变成角度带)。 - 静态检查先做:零动作、默认握姿下 0 / 30 / 60 / 90 四个角度 3 s 内掉球率都是 0%——现有握姿在竖直时也钩得住球,所以桶之间的差别来自可学性,不是出生就掉。
# 正式扫描:默认桶 0/30/60/90,每桶 512 只手
python scripts/train.py --task PAN-BaodingRotate-Apex-Left-v0 --headless --num_envs 2048 --seed 42 \
  --run_name tilt_sweep
# 开窗口看 8×8 手阵列(边训边看)
python scripts/train.py --task PAN-BaodingRotate-Apex-Left-v0 --viz kit --grid_view \
  --max_visible_envs 64 --num_envs 64 --max_iterations 300
# 回放时指定角度
python scripts/play.py --task PAN-BaodingRotate-Apex-Left-Play-v0 --num_envs 1 --checkpoint ... \
  env.events.hand_tilt.params.pitch_deg=[60]
5.1 第一次窗口版扫描的结果(如实记录)
512 个环境 + 开着窗口渲染,跑到 600 iter 早停,rev 平台在 0.13。分桶掉球率:
| 安装角 | 0° | 30° | 60° | 90° |
|---|---|---|---|---|
| drop | 0.89 | 0.34 | 0.88 | 1.00 |
只有 30° 那一排学会了托住,谁都还没转起来。512 个环境加窗口渲染太小,不下结论;正式跑是 --headless --num_envs 2048 --run_name tilt_sweep,加上 --video --video_interval 12000 --grid_view 顺手把延时素材也录了。这个结果会补进来。
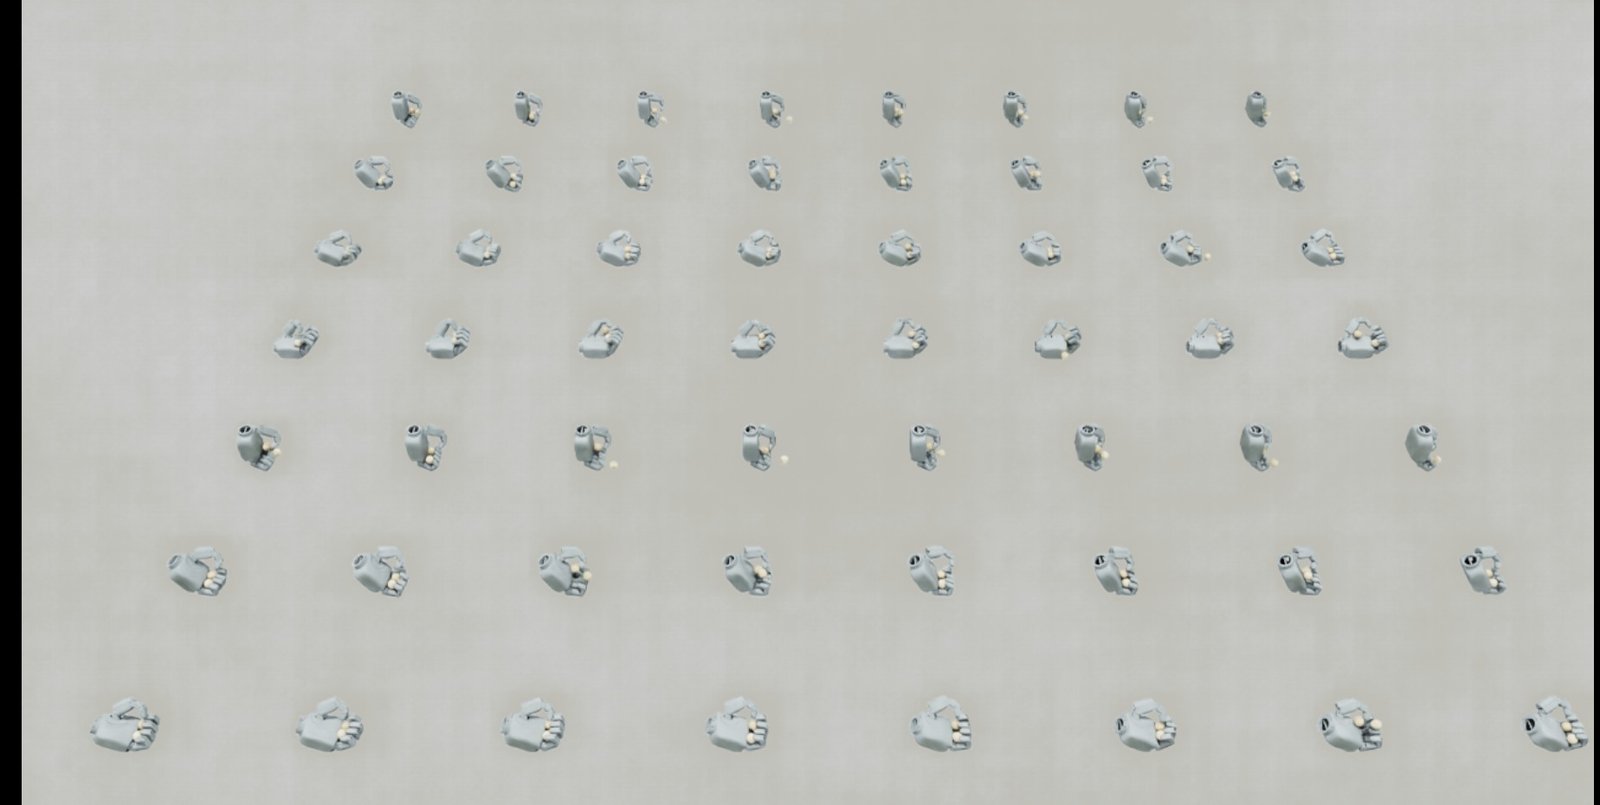
iteration 0 的随机策略:16 只手 4×4,每一排一个安装角(上到下 90° / 60° / 30° / 0°)。
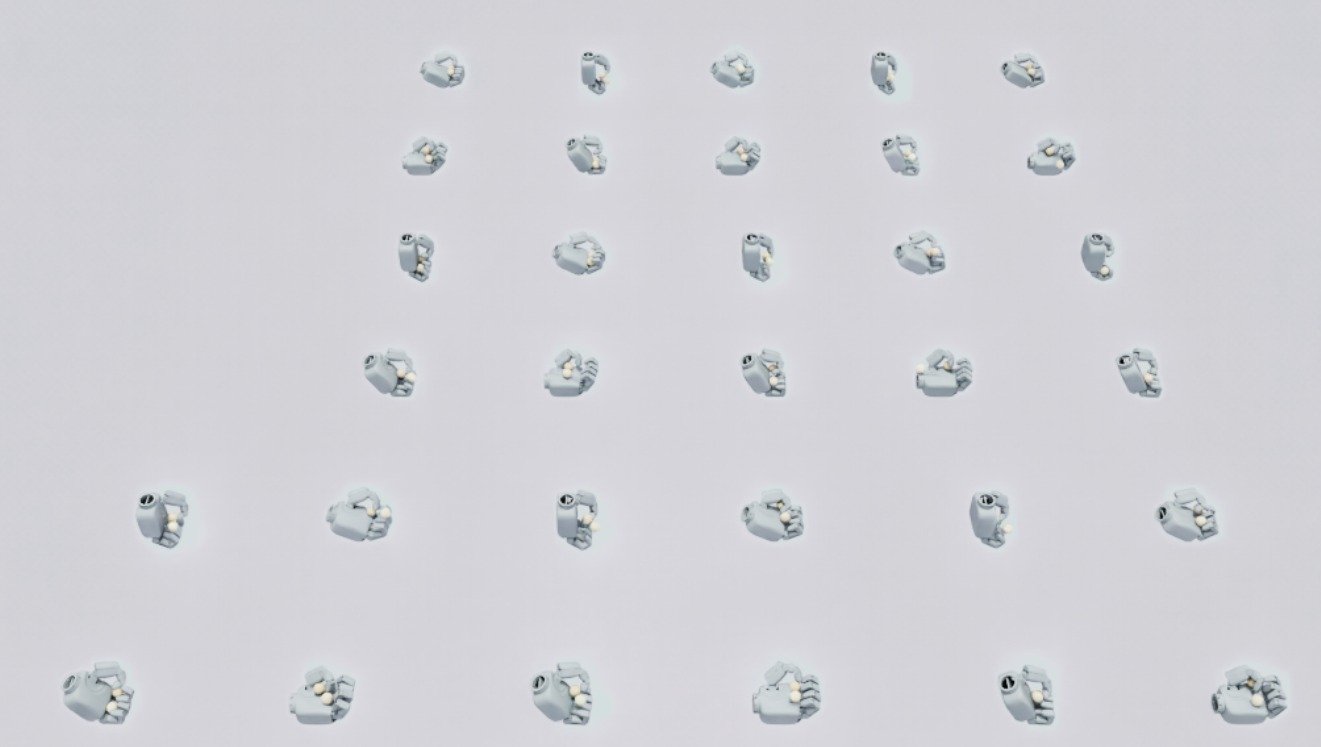
同一镜头,600 iter 之后:30° 那排稳了,其余还在掉。
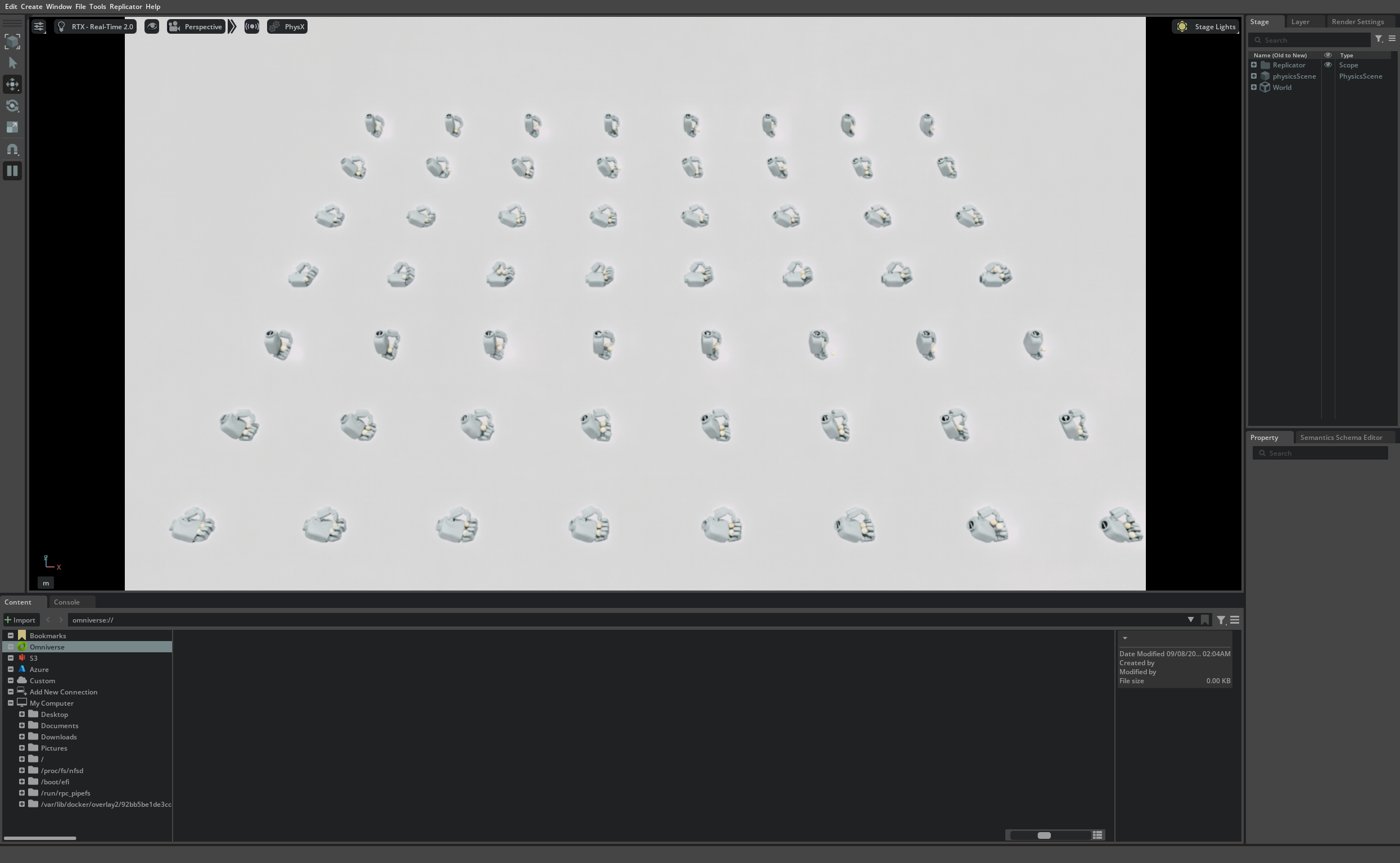
直录 Kit 窗口的 20 秒:训练中的手阵列。
6. 把训练录成视频
三种录法,各有用处:
1. 训练中自动录(推荐出延时片)——每隔 N 个环境步用固定镜头离屏渲染一段,不需要开窗口:
python scripts/train.py --task PAN-BaodingRotate-Apex-Left-v0 --headless \
  --num_envs 256 --video --video_length 300 --video_interval 2400 --grid_view
# -> <run>/videos/train/rl-video-step-{0,2400,4800,...}.mp4   每 100 iter 一段 5 s
2. 训完按 checkpoint 补录(同一镜头,任选 ckpt / 角度):
for ck in model_0 model_300 model_600; do
  python scripts/play.py --task PAN-BaodingRotate-Apex-Left-Play-v0 --headless \
    --num_envs 16 --video --video_length 600 --grid_view \
    --checkpoint logs/rsl_rl/pan_baoding_rotate/<run>/$ck.pt
done
3. 直录 Kit 窗口(被别的窗口挡着也能录):
ffmpeg -f x11grab -window_id <xwininfo 里的 id> -framerate 15 -i :1 -t 20 out.mp4
拼接:ffmpeg -f concat -safe 0 -i list.txt -c copy out.mp4(list.txt 每行 file '/abs/path.mp4')。WebUI 控制台里对应"训练中定期录像 / 录像间隔 / 每段录像长度"三个参数,产出的 mp4 在"视频"栏播放。
踩的坑:Isaac Lab 3.0 的 --video 走 VideoRecorderCfg,它在 env 构造时把 viewer.eye / lookat 当世界坐标抄过去,和 Kit 窗口的相机控制器是两套。第一版我们建完 env 后去挪窗口相机——窗口对了,录像却拍着两只手之间的空地,录出来一片空白。修法是 --grid_view 在建 env 之前按 num_envs × env_spacing 算好网格范围写进 viewer(pan_dexterous_lab/viewer.py,train / play 共用),窗口和录像用同一份数。
7. 复原任意一轮实验
RUN=logs/rsl_rl/pan_baoding_rotate/<run>
cp "$RUN/code/apex_cfg.py"         source/pan_dexterous_lab/assets/apex_cfg.py
cp "$RUN/code/objects.py"          source/pan_dexterous_lab/assets/objects.py
cp "$RUN/code/baoding_env_cfg.py"  source/pan_dexterous_lab/tasks/coin_roll/baoding_env_cfg.py
cp "$RUN/code/rewards_baoding.py"  source/pan_dexterous_lab/tasks/coin_roll/mdp/rewards_baoding.py
cp "$RUN/code/events.py"           source/pan_dexterous_lab/tasks/coin_roll/mdp/events.py
cp "$RUN/code/_geom.py"            source/pan_dexterous_lab/tasks/coin_roll/mdp/_geom.py
cp "$RUN/code/rsl_rl_ppo_cfg.py"   source/pan_dexterous_lab/tasks/coin_roll/config/apex_hand/agents/rsl_rl_ppo_cfg.py
真机需要的初始姿态 q0 在该 run 的 exported/joint_map.json 里,不依赖当前仓库的 _CRADLE_JOINT_POS。
8. 踩坑清单
- 每步给"托住"分 → 只托住。
hold_pair权重归零。 - 绝对距离 tanh → 坐着吃分。只奖励进度。
- 观测里有球身份 → 学到真机没有的信息。倍角。
- 拇指行程 0.25 / 0.5 / 0.32 rad 三个数三种失败方式。
- 左手不是字符串替换:
hand_side.apply_hand_side()要把 USD、关节列表、注入给各奖励项的side三者一起搬,否则左手 USD 被问right_palm_link 在哪,报错点离原因很远。 --resume老 ckpt 到新 obs 维度会直接报 shape 错——加观测就是新实验。- 12 GB 上 4096 env 是上限;开窗口时把 env 数降到 64。
- 录像相机和窗口相机是两套(见第 6 节)。
9. 文件速查
| 模块 | 路径 |
|---|---|
| 任务配置 | source/pan_dexterous_lab/tasks/coin_roll/baoding_env_cfg.py |
| 奖励 | .../mdp/rewards_baoding.py |
观测(pair、gravity_in_palm) | .../mdp/observations.py |
| 手坐标系与几何 | .../mdp/_geom.py |
事件(hand_tilt、复位) | .../mdp/events.py |
| 左右手改造 | .../hand_side.py |
| 物体预设 | source/pan_dexterous_lab/assets/objects.py |
| 录像镜头 | source/pan_dexterous_lab/viewer.py |
| 评估 | scripts/eval_baoding.py(每 episode 圈数 + 掉球 / 飞出 / 穿指三种作弊统计) |
| 实验索引 | docs/BAODING_RUNS.md、docs/BAODING_TRAINING.zh.md |
下一篇:⑤ 保健球 Sim2Real 与复盘——策略导出之后,真机那一侧要做的所有事。