Roomba-VLLM 赛博管家:表面上盯着我女儿的房间,实际上⋯
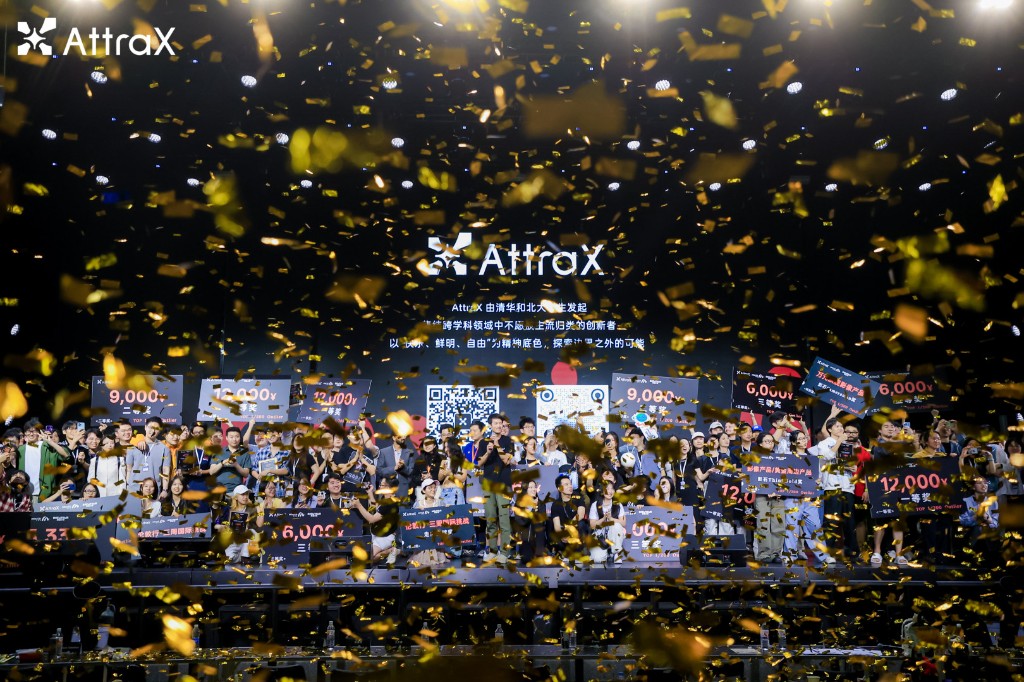
Attrax 春潮黑客松 2026 · 深圳 · 影石 Cameraman 赛道 · Builder:PeterPan
Cameraman 大奖 · TOP 1/200 Outlier 特别奖 · 2026 年 4 月 26 日
故事的明面版本
每个周末我和我老婆都在重复同一段对话:
「你看了她房间没?」
「看了。」
「我已经叫她收拾三遍了。」
「她说看完这集就收。」
她——我8 岁的女儿——从来不会看完这集就收。
这是她房间的真实状况:
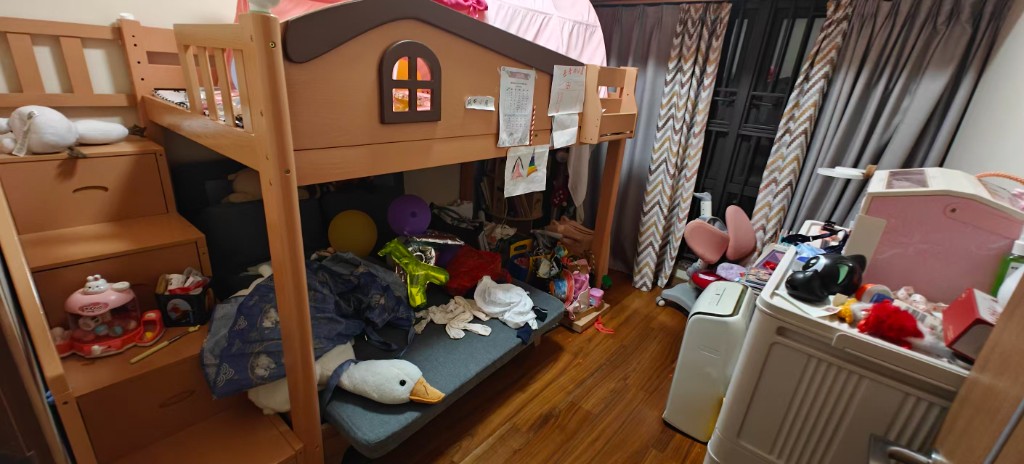
我"声称"自己需要的,是一个沉默的监工:进她房间,看一圈,告诉她「地上的书要回书架,下铺那只鹅要回玩偶箱」,等她真的去做,再回来检查一次,给她一颗星。星星周末换零花钱。不吼她、不上 SaaS、不把我女儿房间的画面传到云上。
所以我自己做了一个。24 小时做完,黑客松现场交付,最后还拿了影石 Cameraman 大奖。
(关于我真正为什么做这件事,有一个不一样的版本。在文章最末。读到底。)
认识 Roomba-VLLM
| 名字 | Roomba-VLLM — 一个骑着 Roomba 底盘、装着 VLM 大脑的赛博管家 |
| 官方职责 | 每日房间巡视 + 生成 to-do 清单 + 星星积分奖励系统 |
| 性格 | 安静、有条理、从不大声。所有事都记账。 |
| 服务对象 | 一个 8 岁的小姐。号称是。 |
| 建造时间 | 实际编码 24 小时(前 24 小时被一只机械臂夺去了,文末有视频) |
| 运行环境 | 家庭 LAN 内的 Jetson Orin NX。零云依赖。 |
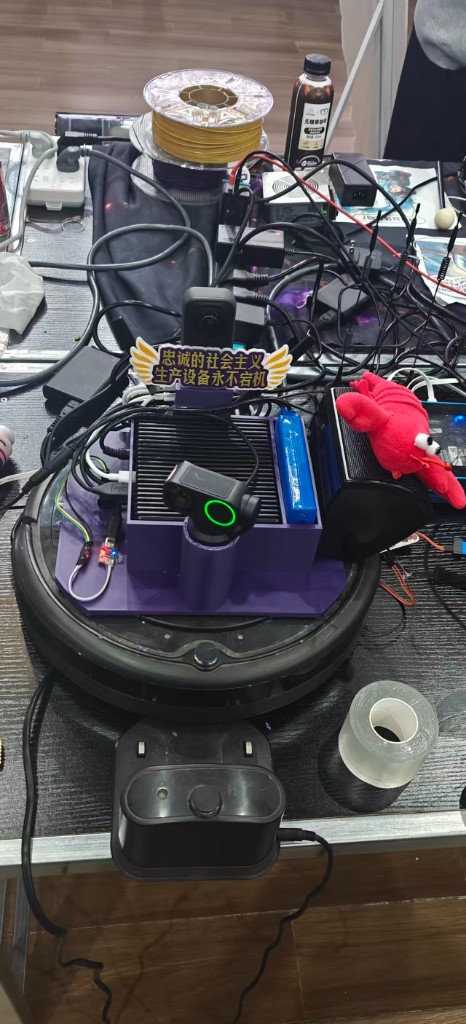
整个东西就是我在黑客松桌上手工组装出来的一坨金属、塑料和硅。看上去不花哨——但它能跑通的反馈循环,才是真正重要的部分。
赛事信息
| 项目 | 详情 |
|---|---|
| 赛事 | Attrax 春潮黑客松 2026 |
| 赛道 | 影石 Cameraman 赛道 |
| 硬件赞助 | 嘉立创(JLCPCB)— 赞助了真正用上的 USB 转串口调试器 |
| 地点 | 深圳 · Livehouse MAO |
| 赛事周期 | 2026 年 4 月 23 日 – 4 月 26 日 |
| 项目周期 | 2026 年 4 月 24 日 – 4 月 25 日(官方 48 小时,实际编码 24 小时) |
| Builder | PeterPan(独立参赛) |
| 成绩 | 🥇 Cameraman 大奖 · TOP 1/200 Outlier 特别奖(X5 套装 + GO Ultra 套装 + ACE Pro 2) |
| 项目仓库 | github.com/peterpanstechland/roomba-vllm |
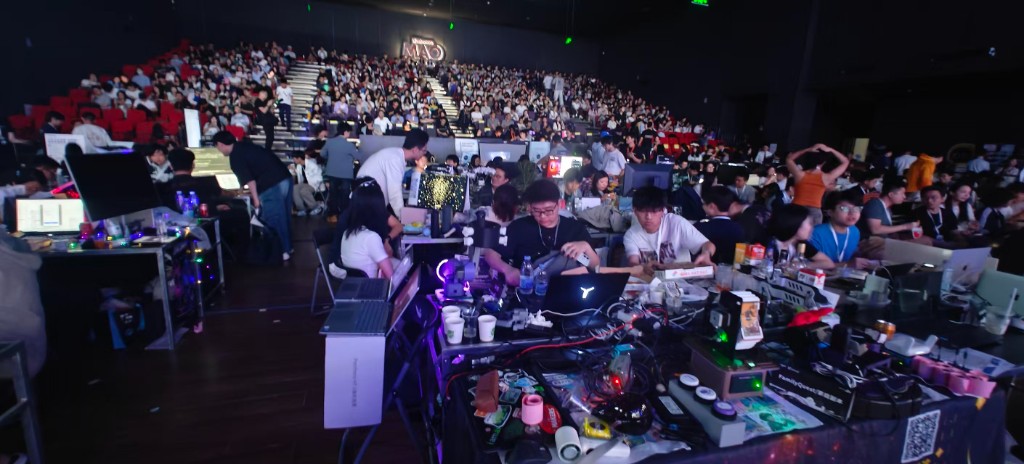
现场是会让你记一辈子的那种黑客松:
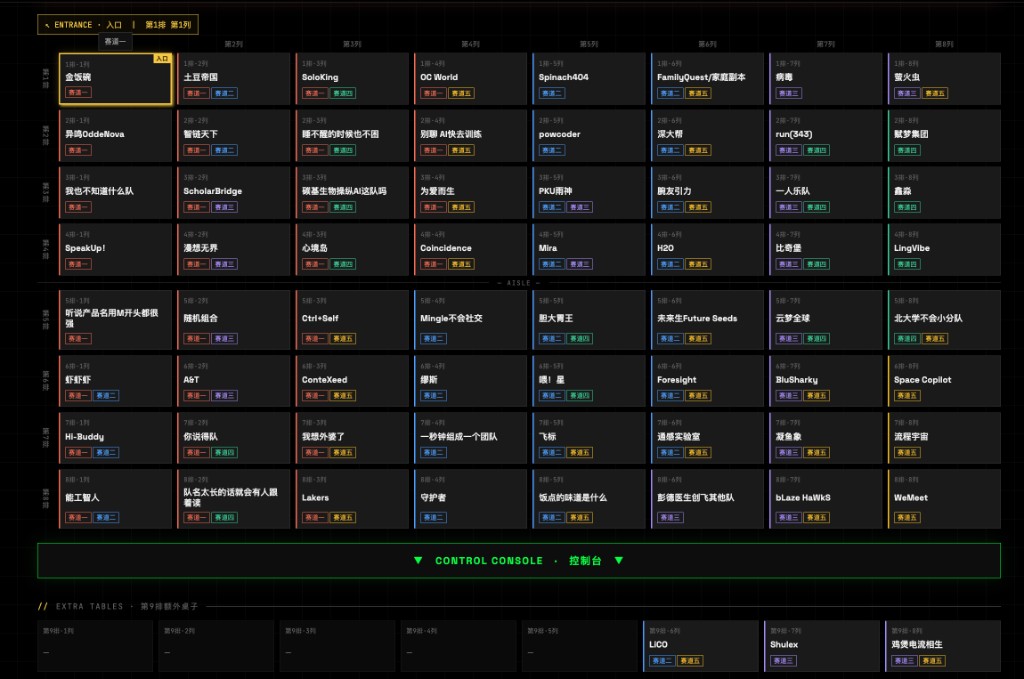
如果「TOP 1/200」听起来还有点抽象,下面这张是这次活动交付的全部项目分布——200 多张项目卡铺满整个会场,我的「FamilyQuest / 家庭副本」就在前排:
我的"队友们"
我是独立参赛——但又不太是。
我把我老婆和女儿做成了两块KT 板剪贴像——分别贴上「1 号队友」「2 号队友」的标签——立在我工位旁,陪我打完整整 48 小时。
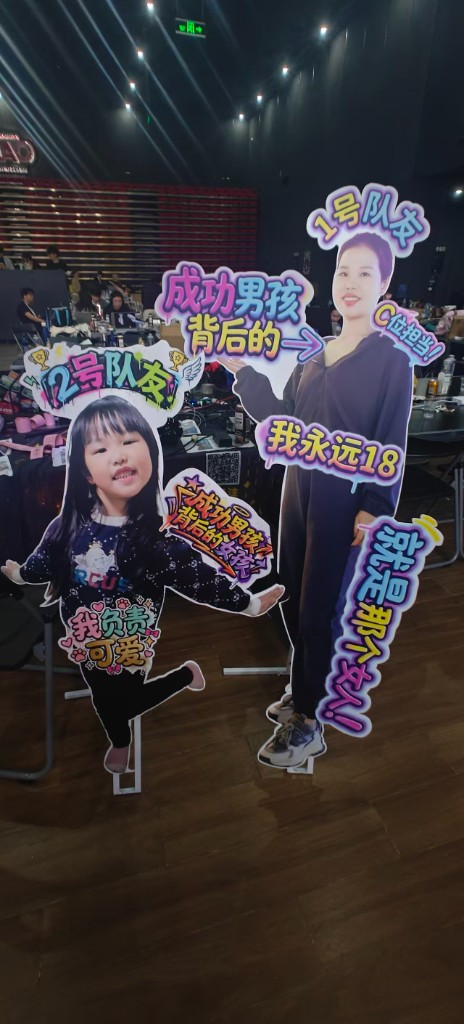
有人路过来问"是真队友吗"。是真队友——只不过在 OSI 网络协议栈的 KT 板这一层。
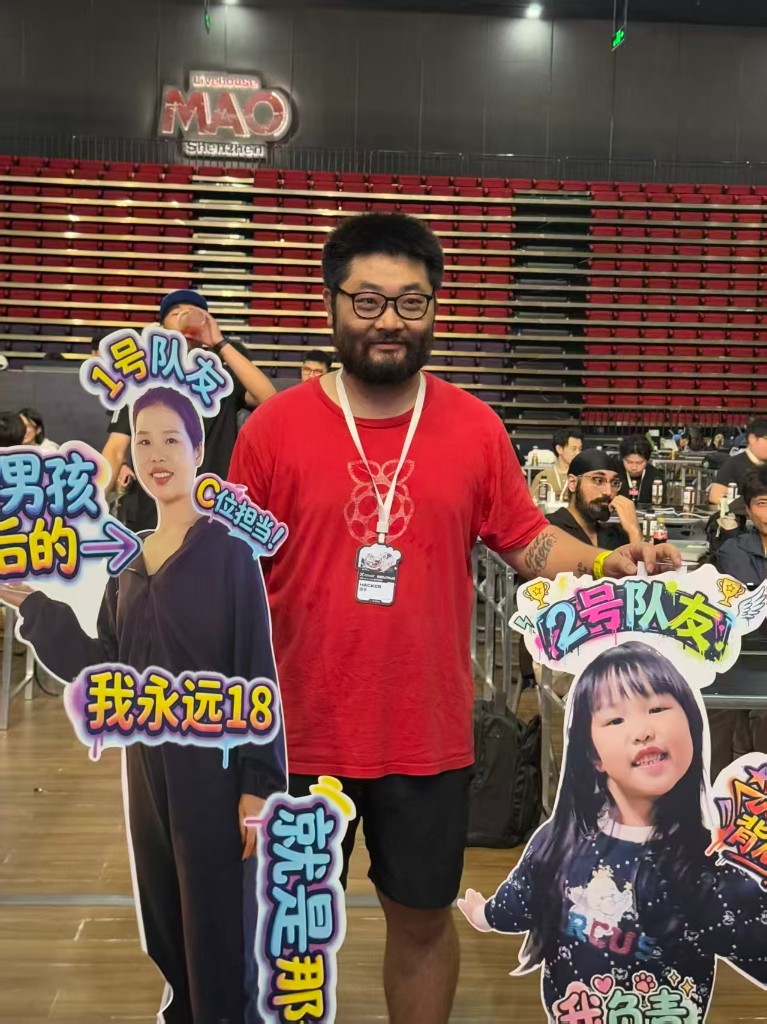
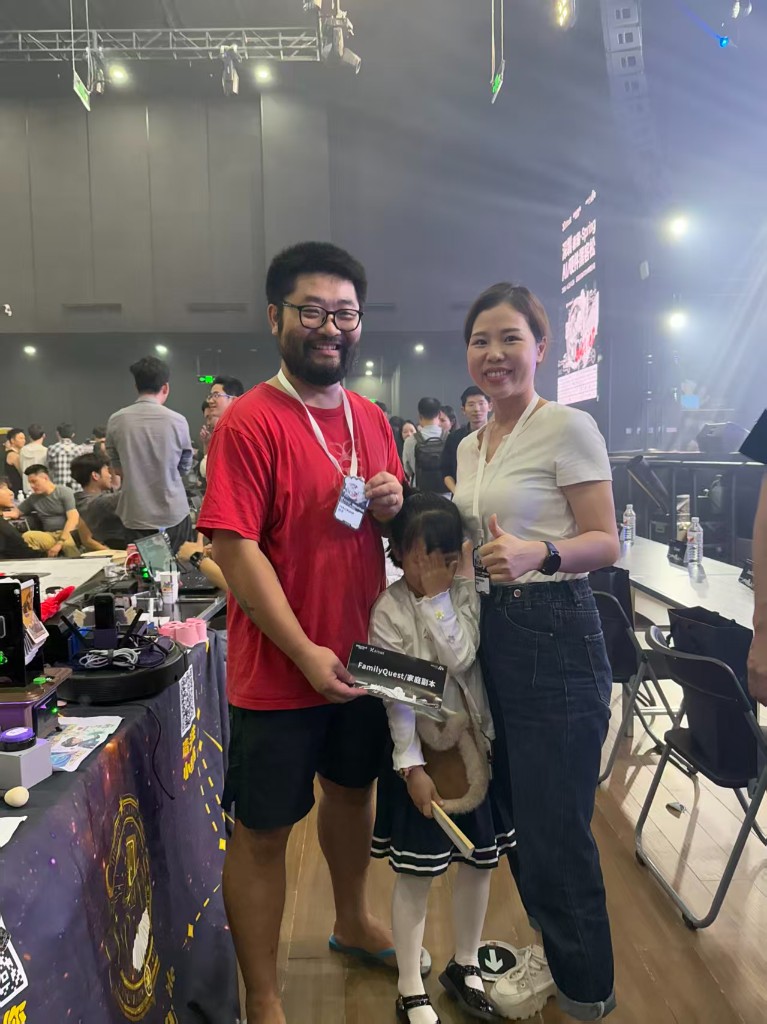
剧本反转出现在颁奖环节——真人本尊都来了。女儿和老婆赶到现场,我们一起领了奖。KT 板队友升级成真人队友合影。(合影在文末。)
它每天到底在干什么 — 每日闭环
每个工作日下午放学后:
- 巡视:Roomba 底盘载着带云台的 Link 2 Pro 在房间里走一圈,画面实时回传到 Jetson Orin NX
- 感知:Gemma E4B(在 Jetson 上的 Ollama 里)作为 Live VLM 读图,写下哪儿不对劲
- 派发:家里早就部署好的 OpenClaw 拿到结构化输出后,把 to-do 推到飞书(和我 Cyber Boss 项目 用的是同一套)
- 核验:女儿说「我搞定啦」之后,管家再扫一次,要么发星星,要么标记还没收的项
- 奖励:周五晚结算星星,星星换零花钱。管家是审计员,我只是出纳
整条闭环没有人类监工。数据不出 LAN。管家只看一个管家该看的东西。
硬件栈
整套东西就是一队相机、算力和 PLA 打出来的小物件:
Insta360 Link 2 Pro — 前置的眼睛
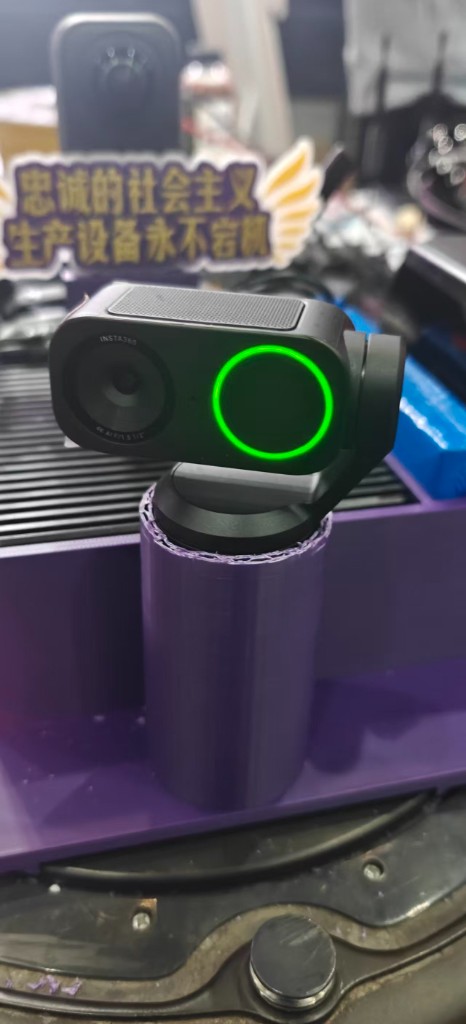
云台自己取景——我不用写跟踪循环。UVC 即插即用进 Jetson。
Insta360 X5 — 360° 的眼睛(下一阶段)
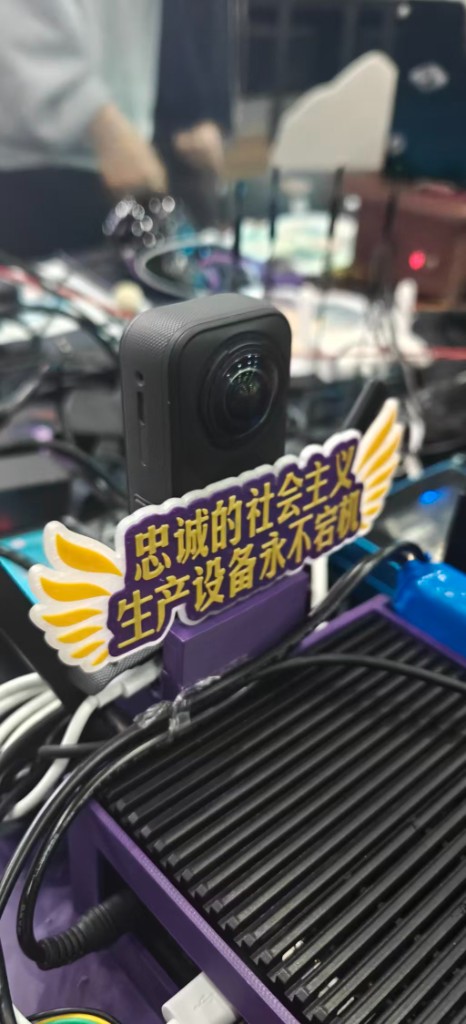
我原本没打算把 X5 搬到 demo 里。第二天打到一半我才知道有 DAP,立刻重新规划——下文 X5 + DAP 段细讲。
reComputer J4012 — Jetson Orin NX,大脑
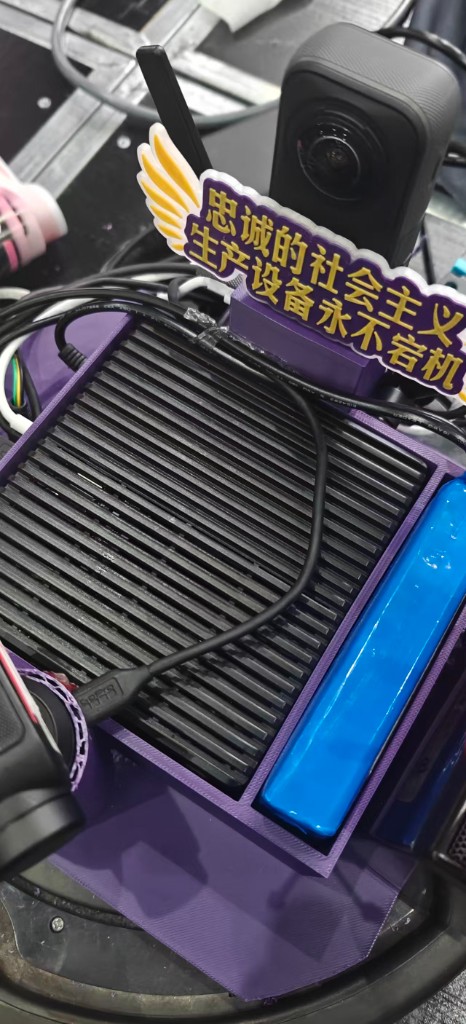
显存够大可以常驻 Gemma E4B;够安静可以放客厅。翅膀贴本身没功能。精神上承重。
USB 喇叭 — 本地 TTS 输出
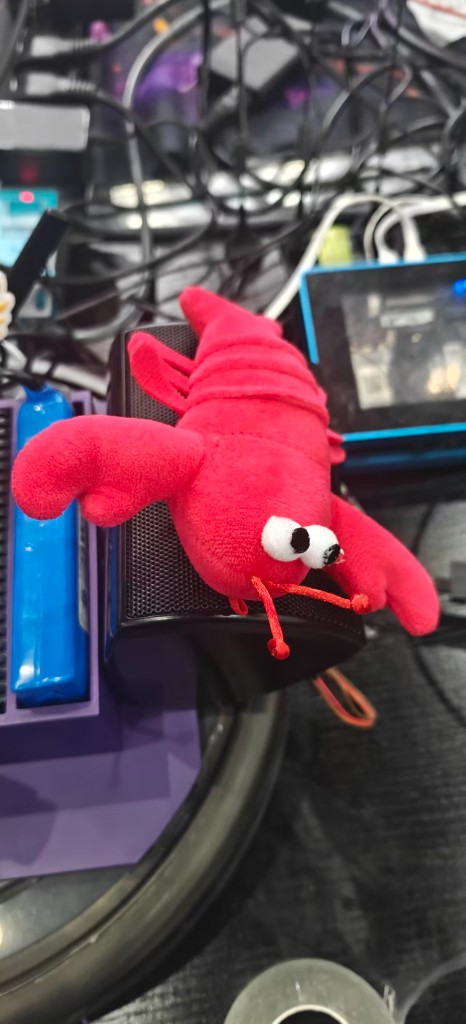
管家判定「书在地上」之后,会通过这只喇叭本地 TTS 念出来。顶上的小龙虾是 OpenClaw 吉祥物——我跟 Cyber Boss 共用同一套 OpenClaw。
嘉立创赞助的 CH340X USB 转串口 — 沉默的英雄
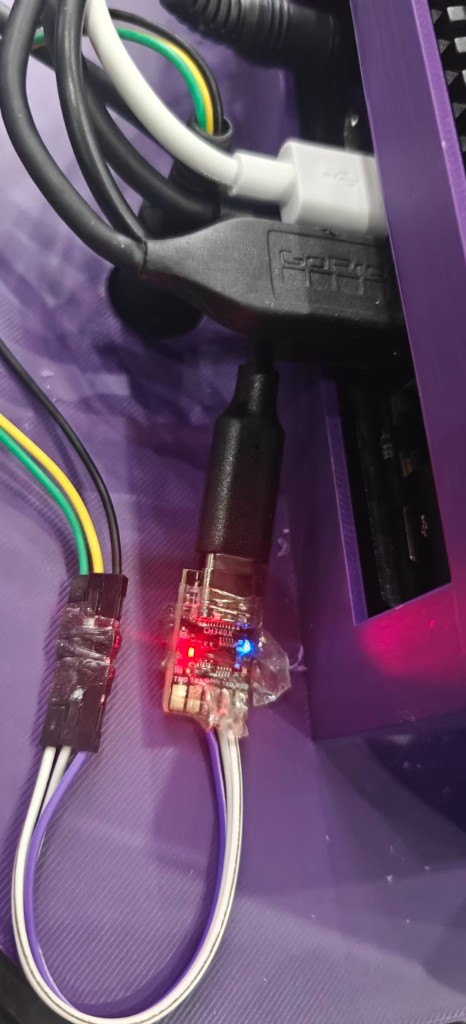
给 嘉立创(JLCPCB) 一个大大的 shoutout——这次黑客松的硬件赞助方。他们发了一批 CH340X USB 转串口调试器,其中一只在我项目里真的干活了:我需要走 Roomba 底盘的串口给它脚本化巡视路径,这块小板子直接就 work——插上、烧、说话。
TinkerCAD 设计 + Bambu Lab X1C 现场打印
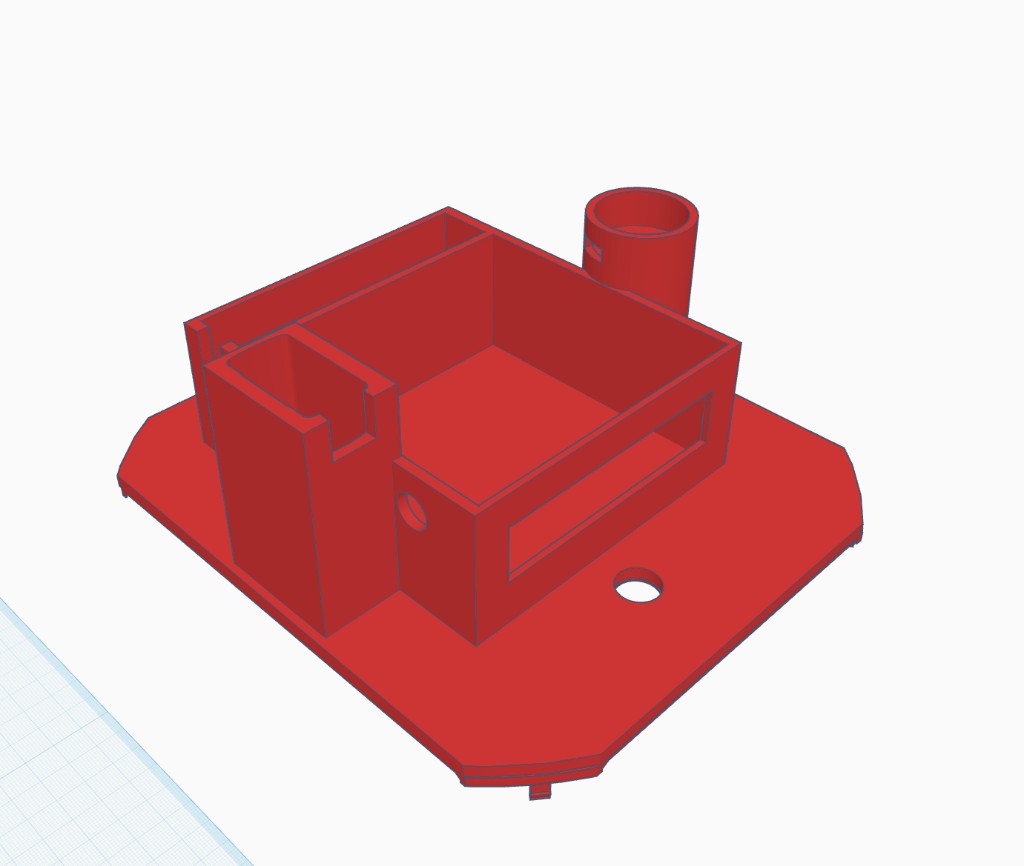
在现场桌上用 TinkerCAD 设计,自己背的 Bambu Lab X1C 打 PLA(背它来是这个周末最值的一次决策)。一个晚上打了两版。
软件栈
| 层 | 技术 | 角色 |
|---|---|---|
| 本地 Live VLM | Ollama + Gemma E4B | 读相机画面,描述房间状态,列出哪些东西没归位 |
| Agent 编排 | OpenClaw(家里早就部署好) | 每日定时、飞书派单、星星账本、回扫逻辑 |
| 相机视频流 | Insta360 Link 2 Pro UVC + 自定义抓帧循环 | 巡视时拉帧,喂给 VLM |
| Roomba 底盘 | CH340X USB 转串口(嘉立创赞助) | 走串口脚本化巡视路径 |
| 本地语音 | USB 喇叭 + 设备端 TTS | 在房间里念出 to-do |
| 远程访问 | WireGuard | 在外网看日志、临时触发一次扫描 |
| 推理主机 | Jetson Orin NX(reComputer J4012) | 模型常驻;在 LAN 内提供 OpenAI 兼容 API |
老实说:OpenClaw 那一层不是在黑客松现场写的。它就是我家里跑 Cyber Boss 的同一套 OpenClaw。Roomba-VLLM 只是新挂了一个 cyber-butler 的 skill。复用这套现成基础设施,给我省下了大概一半的 24 小时。
为什么我反复强调这件事: 如果你要打黑客松,一套合适的"现成"基础栈,本身就是黑客松的另一半。 别想着 24 小时把编排层从零搭起来,把新颖的部分搭在它上面。
系统架构
两层很干净的分离:
- 边缘端(Jetson) 负责感知。看房间、跑 VLM、输出结构化结论、念出来。
- Agent(OpenClaw) 负责判断。排定时、决定派单内容、跑星星账本。
所有东西都在 LAN 内。WireGuard 是外网唯一一扇门,落点都是我自己已经信任的服务。
24 小时极限交付时间线
官方给的项目周期是 48 小时(4 月 24 日 – 4 月 25 日)。我把前 24 小时整整献给了一只跟我项目毫无关系的机械臂(文末会有视频)。下面是我真正开干之后的时间线:
| 时间 | 干了啥 |
|---|---|
| T+0 | 意识到我已经烧掉一天了。范围砍到「必须能端到端跑通每日闭环」。 |
| T+0 → T+3 | TinkerCAD 外壳 v1 → 在 Bambu X1C 上开始打印。 |
| T+3 → T+8 | Link 2 Pro → Jetson UVC 走通。第一帧画面进 Gemma E4B 本地推理。用嘉立创的 CH340X 给 Roomba 底盘 bring-up 串口。 |
| T+8 → T+12 | 在已有 OpenClaw 上写 cyber-butler skill。复用 Cyber Boss 的飞书派单。 |
| T+12 → T+15 | 第一次端到端跑通。VLM 报「地上有书」——居然真的对。 |
| T+15 → T+18 | 外壳 v2 打印(摄像头立柱要给云台多让一点空间)。 |
| T+18 → T+22 | 装到 Roomba 底盘上。调 cron 时间和回扫逻辑。 |
| T+22 → T+24 | 录 demo、写 slides、提交。 |
三件事救了我:
- OpenClaw 已经在家里跑着了。 我只需要写一个新 skill。
- Bambu X1C 真的快。 一个晚上打了两版外壳。
- Live VLM + Gemma E4B 已经够用。 识别"鞋子在床上"根本不需要 70B 模型。
为什么 X5 + DAP 是下一个解锁
我原本来黑客松只打算 demo「前置摄像头 + 远程遥操」版本的管家(Link 2 Pro 干活)。第二天打到一半,我才知道影石研究院的 DAP(Depth Any Panoramas)——一个 360° 全景深度的基础模型——这把项目的天花板一下子推到完全不同的高度。
| 能力 | 没有 DAP | 有 DAP |
|---|---|---|
| 视野覆盖 | 前向锥(Link 2 Pro) | 全 360°(X5) |
| 空间感知 | 只有 RGB — VLM 得自己猜深度 | RGB + 单帧等距全景出稠密深度 |
| 导航 | 遥操或硬编码碰撞条件 | 深度 → SLAM 地图 → 自主导航 |
| 失败模式 | 「床底下那个玩具我没看到」 | 「我看到了,它在我下方 0.4 米」 |
黑客松现场用 X5 拍的全景:
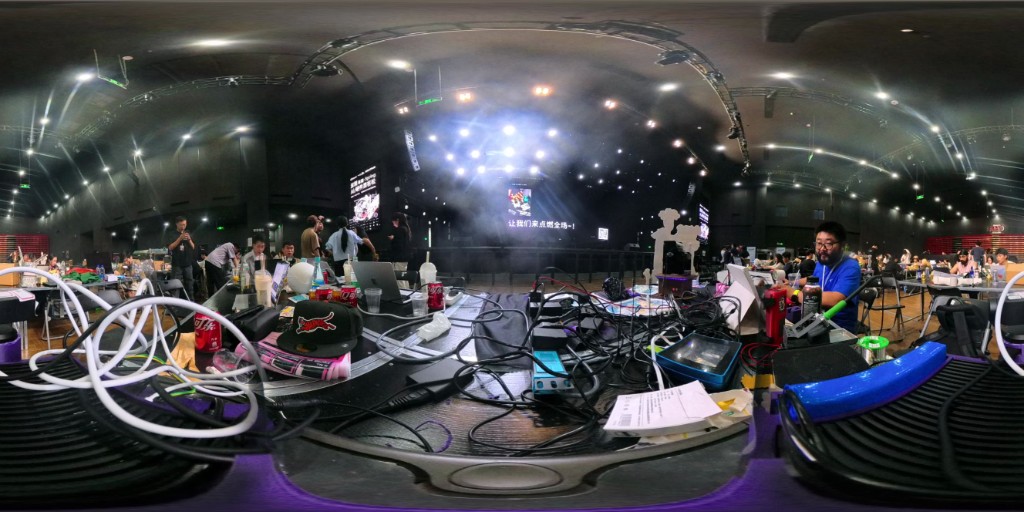
同一帧扔进 DAP 的 BF16 1024×512 推理管线之后:
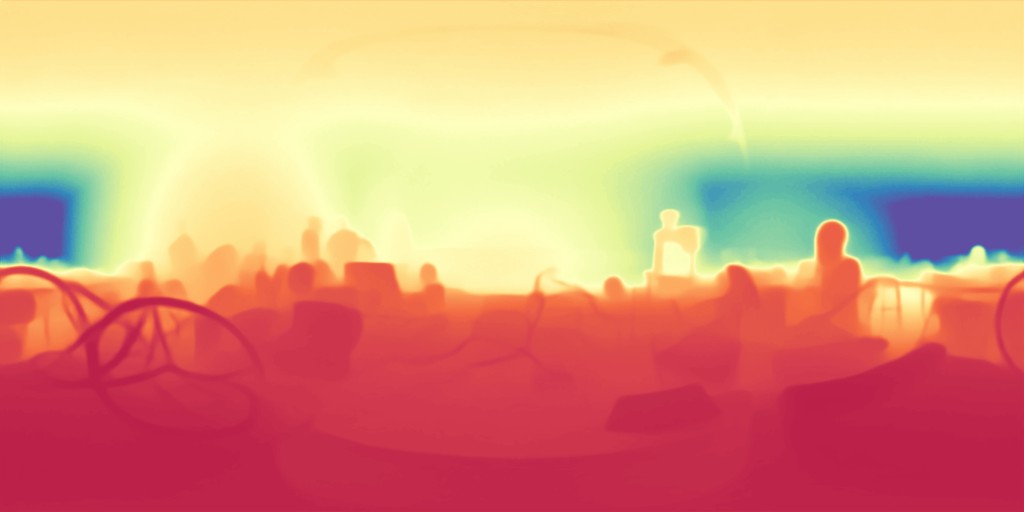
黑客松内已完成的部分: Jetson 上的 DAP 部署 + 测试全景上的成功复现(上面这张深度图就是黑客松现场的实际输出)。
赛后要做的部分: X5 挂载点的内/外参标定,把深度图喂给 SLAM 地图,最终把管家变成一台真正的自主代理。路线图很清晰,缺的只是标定时间。
X5 + DAP 这一对,把这只管家从「会说话的相机」推到「知道东西在哪儿的机器人」。这就是「厨房 demo」和「真正的赛博管家」之间的差距。
影石 2025 年报《致投资人信》:Cameraman 加速进化
这个项目正好踩在影石的一个关键时间点上——影石发布了 2025 年报《致投资人信》(原文链接,CEO 刘靖康亲笔),这封信的叙事框架,恰好就是我的项目最终需要的框架。
信里有一段标题叫 「AI 赋能影像技术,Cameraman 加速进化」,把 Cameraman 战略拆得很清楚:
AI = 大脑。 让相机感知空间、感知意图、感知世界。
相机技术 = 眼睛。 各类影像技术实现不同焦段的高清成像。
无人机 / 云台 = 四肢。 让相机在空间中自由移动和寻找角度。
影石 Cameraman(摄影机器人)正在加速拼上最后一块拼图 —— AI 大脑。
这就是 Roomba-VLLM 的架构:
- 眼睛 = Insta360 Link 2 Pro(现在)→ Insta360 X5(下一步)
- 四肢 = Roomba 底盘(再加 Link 2 Pro 上的云台)
- 大脑 = Jetson 上的 Gemma E4B + OpenClaw
同一封《致投资人信》还点名了 影石研究院(Insta360 Research Team) 开源的一整套全景 AI 基础栈——它们正是给「大脑」补上空间理解的核心积木;同时给出了用户侧 AI 剪辑导出率与付费用户备份云存数据量的增长曲线,证明这一切不是 PPT,是真在跑:
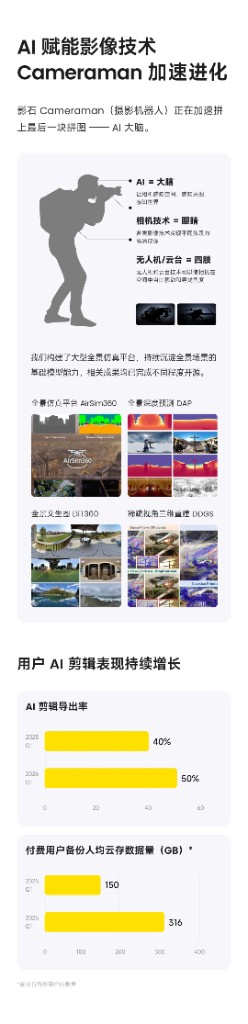
| 项目 | 做什么 | 对赛博管家意味着什么 |
|---|---|---|
| AirSim360 | 全景仿真平台(含无人机视角) | 让空间智能体先在仿真里训练评估,不必拿底盘冒险 |
| DAP | Depth Any Panoramas 全景深度基础模型 | 单张 360° 帧 → 稠密深度,是室内 SLAM 的脊梁 |
| DiT360 | 全景文生图(CVPR 2026) | 给罕见家庭场景生成合成训练数据 |
| DDGS | 深度+密度引导的高斯泼溅 | 稀疏视角三维重建 — 几张全景就能把房间建出来 |
这些不是「研究 demo」。这是一整套具身全景智能体的积木——而影石把绝大部分都开源了。
怎么申请影石 SDK(给没相机的同学)
整个项目都基于影石官方 SDK,下面是我用过的实际申请流程。如果你还没有相机,也可以通过参加影石赞助的黑客松拿到——下文有讲。
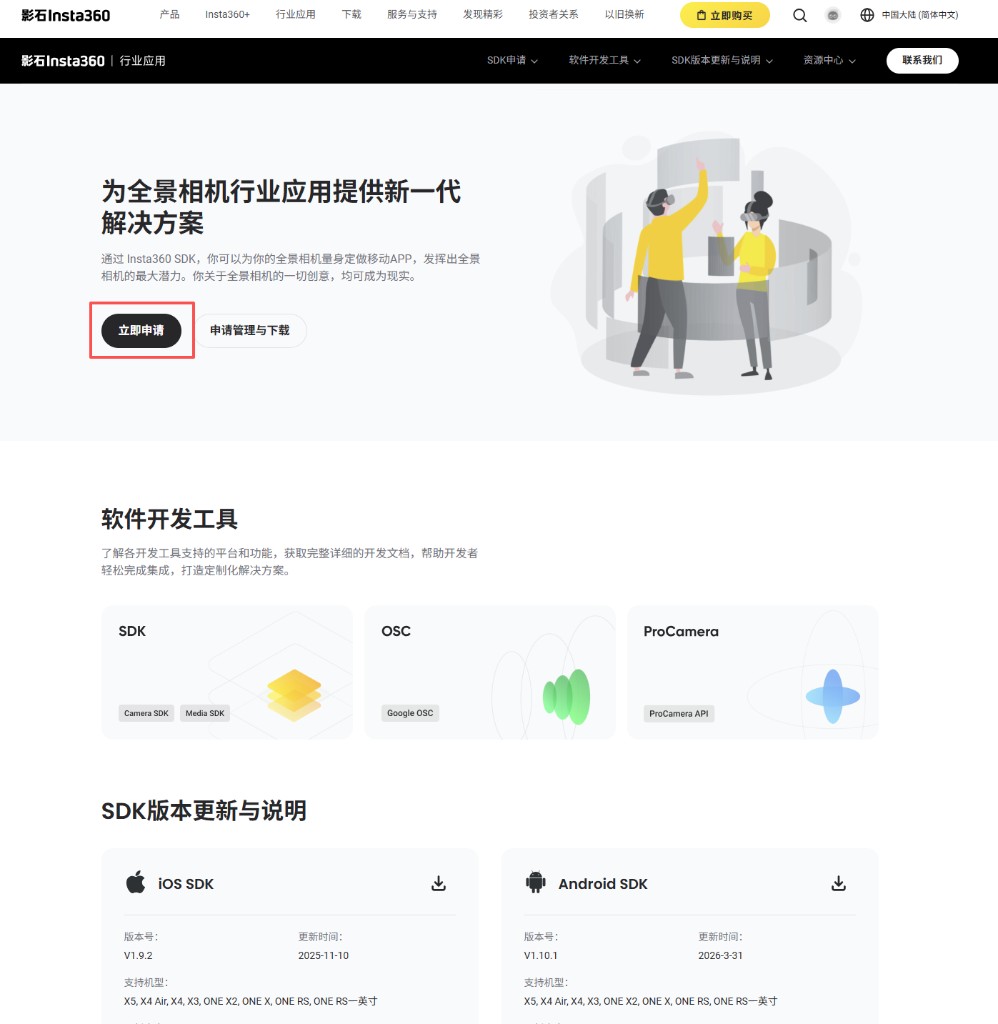
第 1 步 — 打开开发者门户
打开 insta360.com/cn/developer/home,点 立即申请。
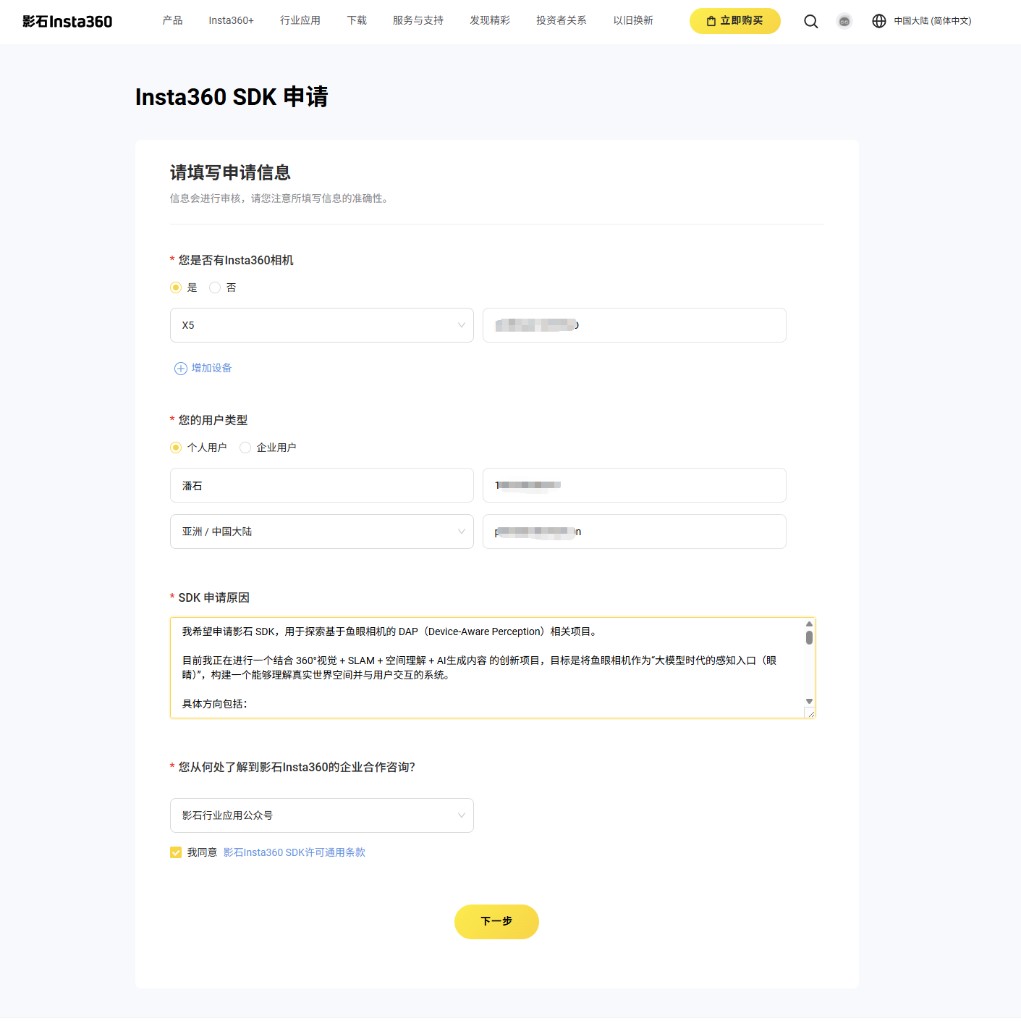
第 2 步 — 填申请表
选你是否有相机(型号)、个人/企业用户、写一段 SDK 申请理由。写具体一点 — 「探索基于 DAP 的全景感知做家庭赛博管家」比「我想玩玩」效果好很多。
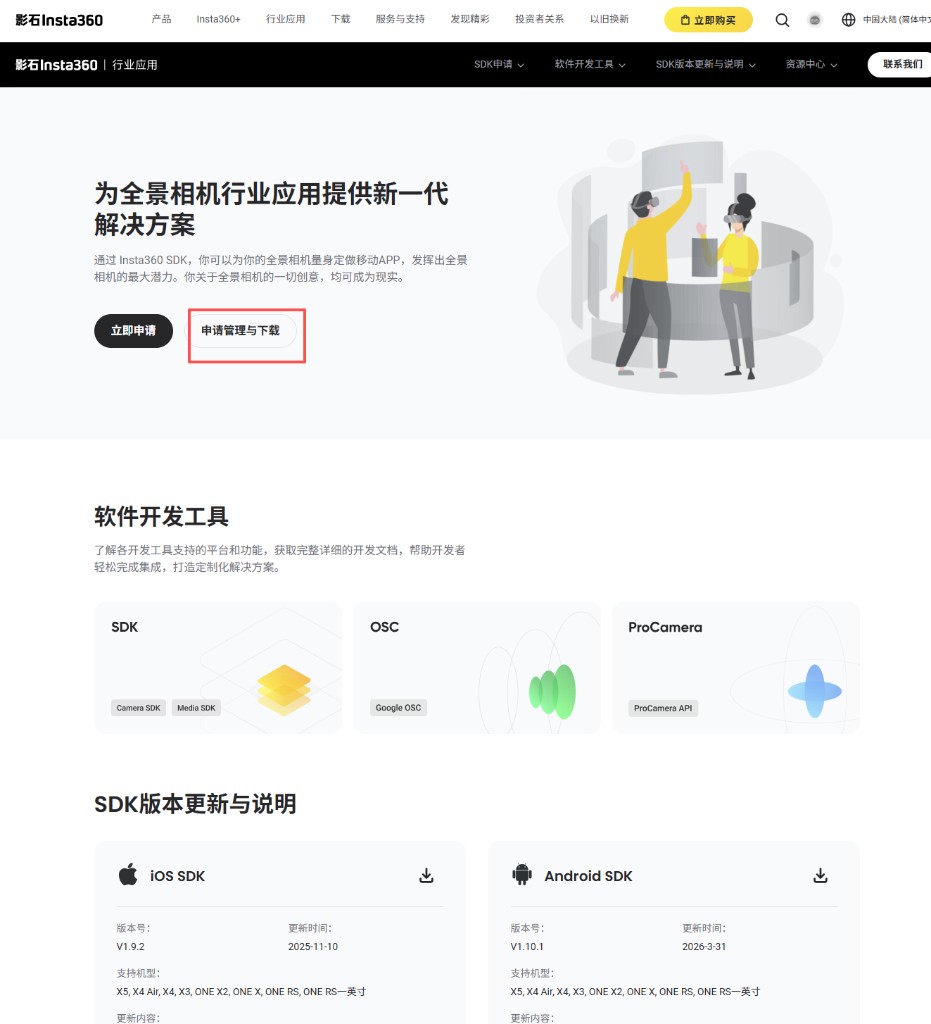
第 3 步 — 跟进申请
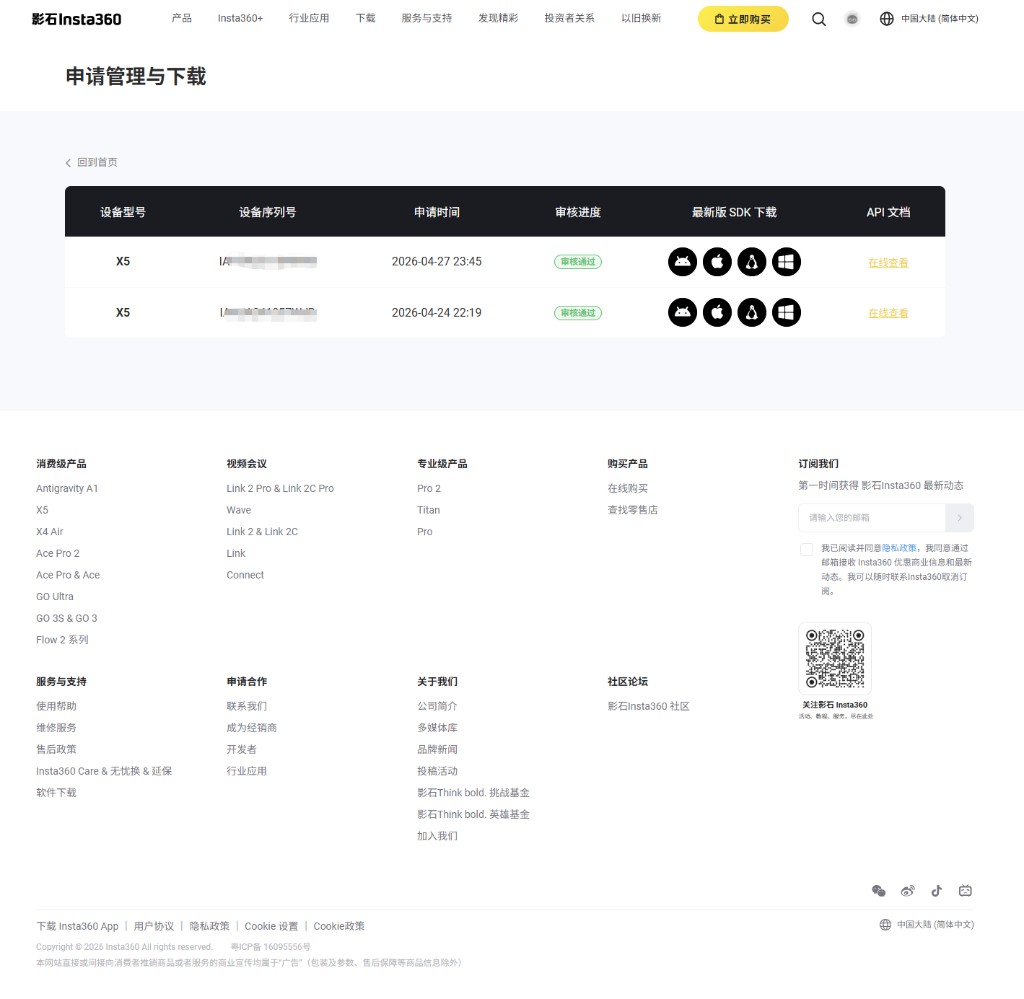
提交后回到同一个门户,点 申请管理与下载。
第 4 步 — 审核通过后下载 SDK
审核很快(我两次都是当天通过)。看到 审核通过 之后,所有平台的 SDK 一键下载——Android、iOS、macOS、Windows。
如果你没相机也不想立刻买,我走的这条路很现实:参加影石赞助的黑客松。光 Cameraman 大奖一份就是 X5 + GO Ultra + ACE Pro 2,相当于一个周末就启动了一个像样的全景感知小实验室。
Cameraman 大奖
KT 板队友升级成真人队友,合影瞬间:
颁完奖在场地里再补一张:
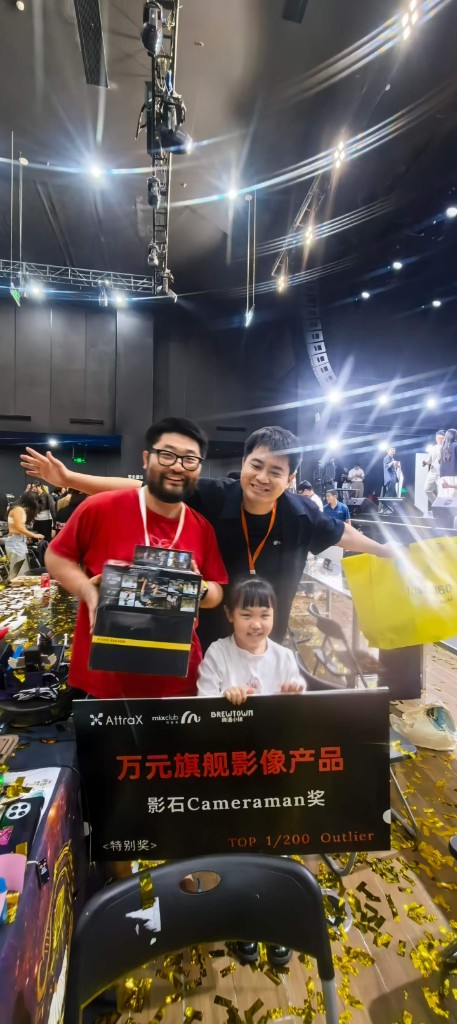
TOP 1/200 Outlier · 影石 Cameraman 大奖
X5 套装 + GO Ultra 套装 + ACE Pro 2
这个奖不仅是奖杯——更是一次"工具解锁"。拿到 X5 之后,我可以把最后一天才规划好的 DAP → SLAM → 自主导航这条管线真正做完。Roomba-VLLM 因为这套硬件,正在从「demo 级原型」走到「真正在我家客厅跑」。
从 24 小时极限交付里学到的事
- 复用编排层。 OpenClaw 已经在家里跑着了,我只用写一个新 skill。如果 24 小时从零写飞书集成,我连 demo 都拿不出来。
- Live VLM 处理"这房间乱不乱"已经够用。 我拿真实乱场景测过 Gemma E4B — 「书在地上 / 衣服在床上 / 玩具没归箱」识别得很稳。不需要 70B 模型。
- 全景相机不是「更广角」那么简单。 它是 360° 传感器,配 DAP 之后,不需要额外深度硬件就有深度。这是真正的解锁。
- 自带 3D 打印机。 Bambu X1C 在我桌底下蹲着,一个晚上打两版外壳。没它我交付的就是更糟的固定方案。
- 硬件赞助救的是不光鲜的那一半。 嘉立创的 CH340X 是那种"用上之前你都不会想起的零件"——黑客松能发出真用得上的东西,黄金。
- Cron + 飞书完爆语音 UI。 8 岁小孩不需要唤醒词。她需要妈妈手机上一张「你的房间扫描 5 分钟后开始」的卡片。
- 「全本地」不是限制,是特性。 我女儿的房间,没有任何一帧应该离开 LAN。WireGuard 是唯一外门,而且只对我开。
- 硬件赛事会自己重新定义你的边界。 我一知道有 DAP,项目天花板就被推高了。别因为已经定好范围就拒绝解锁——要围着新解锁重新规划。
资源
| 资源 | 链接 |
|---|---|
| 项目仓库 | github.com/peterpanstechland/roomba-vllm |
| 影石开发者门户 | insta360.com/cn/developer/home |
| 影石 SDK / 相机开源组织 | github.com/Insta360Develop |
| 影石研究院(全景 AI) | github.com/Insta360-Research-Team |
| 影石 2025 年报《致投资人信》 | mp.weixin.qq.com/s/Yplv0SzQNg4SEEa-6kfUtw |
| 嘉立创(硬件赞助方) | jlcpcb.com |
| 姊妹篇 Cyber Boss(同一套 OpenClaw) | /zh-Hans/docs/hackathons/2026/cyber-boss |
| 2026 黑客松合集 | /zh-Hans/docs/hackathons |
彩蛋 #1:会蹦迪的机械臂
关于我这个「48 小时项目周期」的实话:前 24 小时我献给了一只机械臂。
高擎动力(GaoQing Power) 在 Attrax 现场摆了一只机械臂,我整个人栓在那里下不来。4 月 24 日一整天,我和那只机械臂一起设计动作路径、回放轨迹,到了某一刻我让它在桌面上把一罐可乐递过来——只因为我能。
晚上是 Live Jam——Attrax 通宵的 DJ Set。我把那只机械臂接上蹦迪指令:音频流走节拍检测 → 机械臂关节轨迹跟着节拍走。它在副歌里挥拳、在 drop 上拍点。
视频,舞池上的它:
再来一个角度——同一只手臂、同一组 DJ Set、不同 drop:
那是我那一周做出来最酷的东西。
它跟我提交的项目一点关系都没有。
我大概凌晨 2 点回床上,6 点醒来一算时间——只剩 24 小时——然后才开始做 Roomba-VLLM。本文上面的所有其他内容,都是那 24 小时里发生的。
在黑客松遇到一块勾魂的硬件,就让它勾。但是请你设个闹钟。
给 高擎动力(GaoQing Power) 一个超大的 shoutout —— 那只机械臂值得有自己的一篇专题。下次黑客松吧。🤖🎶
彩蛋 #2:好吧,不装了,摊牌了
你已经读了 4000 字「我做了个管家因为我 8 岁的女儿不收拾房间」。
我真正在乎的房间,长这样:
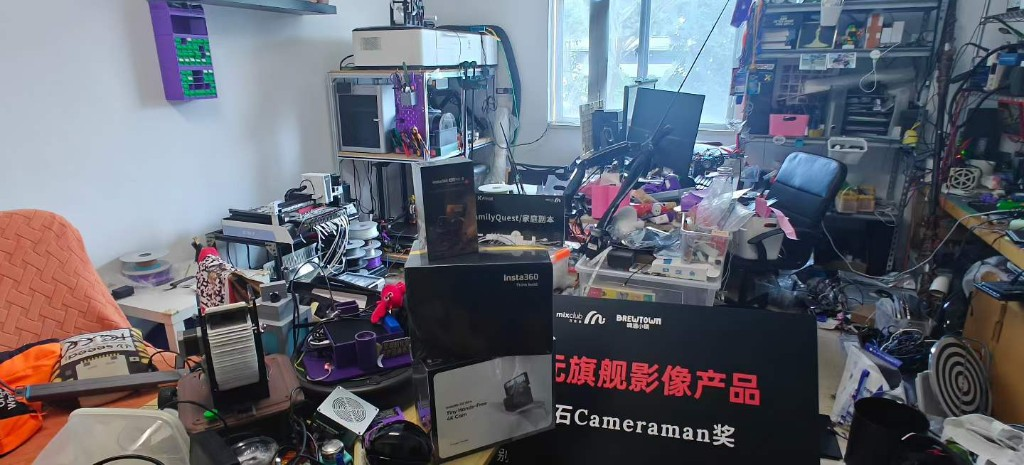
说实话,这次黑客松项目其实不是为了我女儿。
是为了我自己。
一个工作室长成上图这样的成年人,用不着拿 8 岁小孩的房间当问题陈述。他需要的,是一个借口——花 24 小时,去玩 Insta360 X5、Jetson Orin NX、CH340X 串口调试器、OpenClaw skill、DAP 全景深度基础模型、一只机械臂、一台通宵打印的 Bambu X1C,以及一组黑客松 DJ Set。
清扫管家是真的。它在跑、它能用。我女儿(号称)受益。
但真正在被训练的反馈循环,是我的:我巡视这个工作室、工作室生成 to-do、我给自己发星星,星星变成——嗯,星星变成下一场黑客松。
「书在地上。鹅在床上。墙角那块你漏了。」
—— 管家在念我女儿的房间。号称是。
Roomba-VLLM 已经在客厅里跑着了。X5 在路上。SLAM 是下一站。
而 8 岁那位的房间是顺带的。工作室才是核心。 🛠️