③ 赛道一:一个 webcam 遥操灵巧手,还要做出医学对掌试验
系列第 3 篇 · 上一篇 ② · 总览 · 下一篇 ④ 保健球 RL 仿真
赛道一的题目:用摄像头捕捉人手动作去遥操灵巧手,动作要能覆盖医学上的手部检测方法,而且对响应速度有要求。我们把"医学检测"具体化为 Kapandji 拇指对掌试验——临床上评估拇指功能的 0–10 分量表:拇指尖依次去点食指近节侧方、中节侧方、食指尖、中指尖、无名指尖、小指尖,再沿小指往下点 DIP 横纹、PIP 横纹、MCP 横纹,最后到掌横纹。满分靠的是对掌轴走满,不是捏得紧。
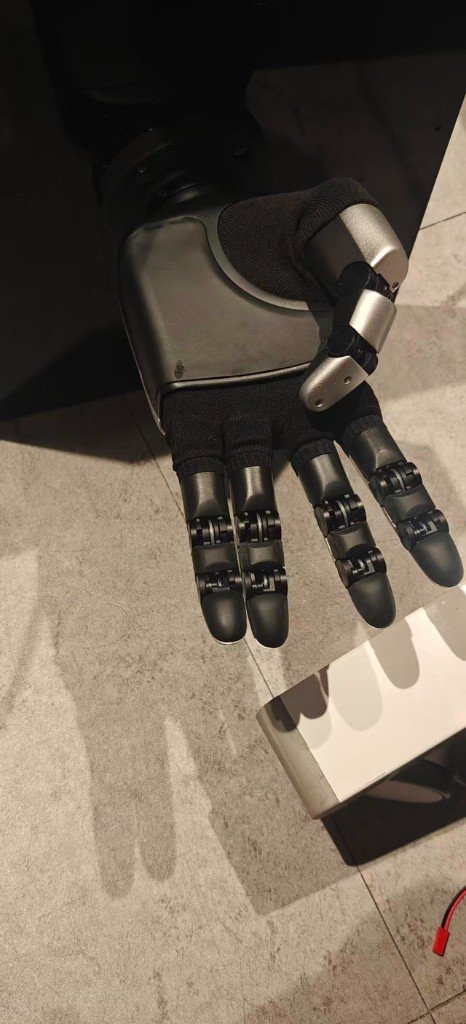
主办方给的赛道一参考是这样的:显示器上 RGB-D 手部跟踪,镜头前是人手,桌上 Apex 手逐指跟随。那是要对齐的目标;我们自己的栈是 MediaPipe(可选融 D435 深度)→ DexPilot IK → Kapandji HUD,不是他们那套闭源界面。
赛道一官方参考(主办方提供):操作者手上的骨架叠加,桌上 Apex 手跟手。
0. 相机选型:我们都试了什么
| 相机 | 接法 | 我们怎么用 | 结论 |
|---|---|---|---|
| Logitech C920 | USB,夹在笔记本顶上 | 主力。对着人手跑 MediaPipe,HUD 实测 33–39 fps | 正对手掌、光线正常时 RGB 就够。便宜,好摆 |
| 笔记本内置摄像头 | 自带 UVC | 当 C920 被拿去俯拍机器人(第 ⑤ 篇)时,用它对操作者 | 能跑;画质和角度不如 C920。脚本默认优先外接,显式 --camera N 才选它 |
| RealSense D435 | USB 3 | --realsense:彩色 + 深度对齐,实测 z 替换 MediaPipe 的相对深度 | 拇指对掌、指尖互相遮挡时明显更稳。必须插 USB 3(蓝口 / Type-C),别和 T265 共用 hub,一次超规格开流会卡到硬件复位 |
| RealSense T265 | USB | 想做第二视角 | 它是跟踪相机(双鱼眼 + IMU),没有彩色 + 深度,librealsense 版本还和 D435 冲突。没进闭环 |
| Insta360 X5 | 机箱顶 | 调酒机上的 360° 拉客镜头,原计划做剪刀石头布 | 没进入遥操作链路 |
结论先说:RGB 跟手不需要深度相机。MediaPipe 的 world_landmarks 给出相对掌坐标系的三维结构已经够用;深度相机帮的是"拇指 Z / 对掌 / 侧摆"和"手侧对相机时的漂移"这两件事。
discover_camera() 用 v4l2-ctl --list-devices 找设备,跳过名字里带 USB2.0 HD UVC、Integrated、IR Camera 的内置节点,优先外接 USB。C920 被别的进程占住时它会静默失败——我们第一次就是这样,fuser /dev/video* 看一眼再杀掉。
1. 五种运行方式
source env_real.sh
python scripts/landmark_teleop.py --side left                 # 真机(Space 才使能电机,Esc 退出)
python scripts/landmark_teleop.py --dry-run                   # 只开相机,看 HUD
python scripts/landmark_teleop.py --sim --side left           # 驱动 Isaac 沙盒里的手,不动电机
python scripts/landmark_teleop.py --realsense --side left     # D435 深度替换 MediaPipe z
python scripts/landmark_teleop.py --side left --calib configs/palm_calib.json --record logs/gait/demo.npz
--sim 需要另开一个终端跑 Isaac 沙盒(注意是 env.sh,不是 env_real.sh):
source env.sh
python scripts/sandbox_hand.py --task PAN-BaodingRotate-Apex-Left-Play-v0 --hand-pose palm_up_cradle
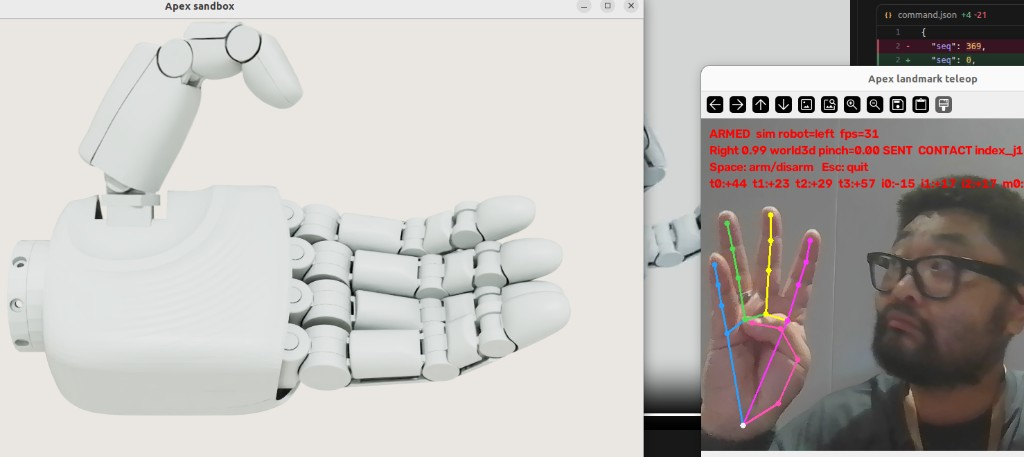
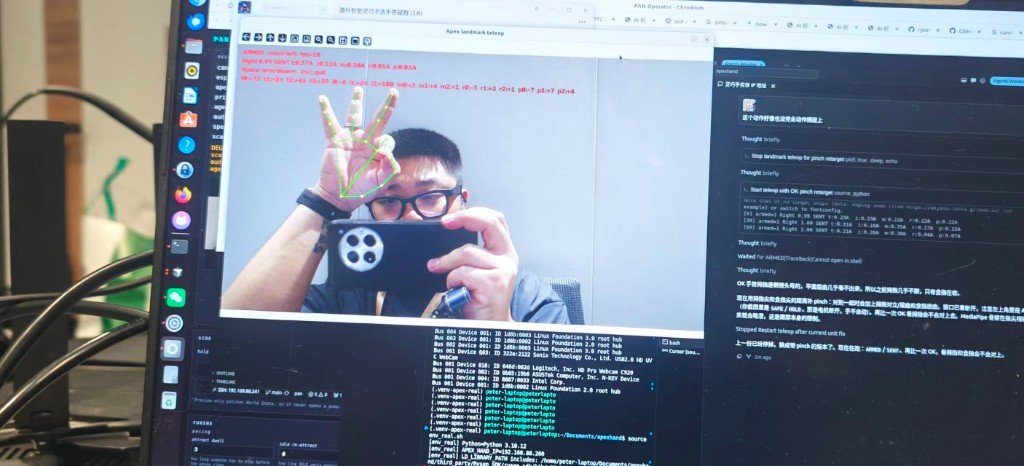
9 月 5 日 14:16,第一版 HUD 在展台上跑起来的样子(当时还是绿色骨架、没有 Kapandji 分):
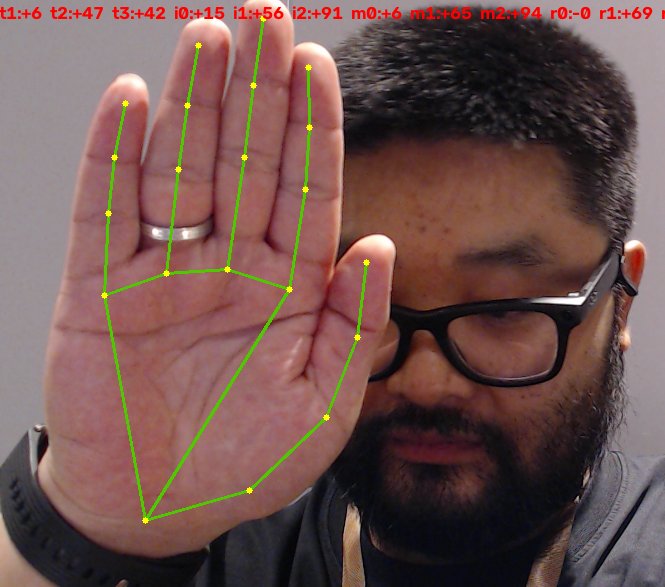
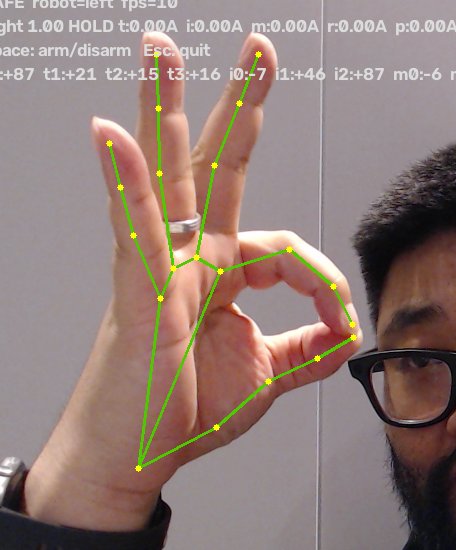
两个进程通过 logs/webui/sandbox/ 里的文件交换目标角与实测角。9 月 5 日晚上手被主办方收回去了,我们就是用这个模式调了一夜的拇指映射。
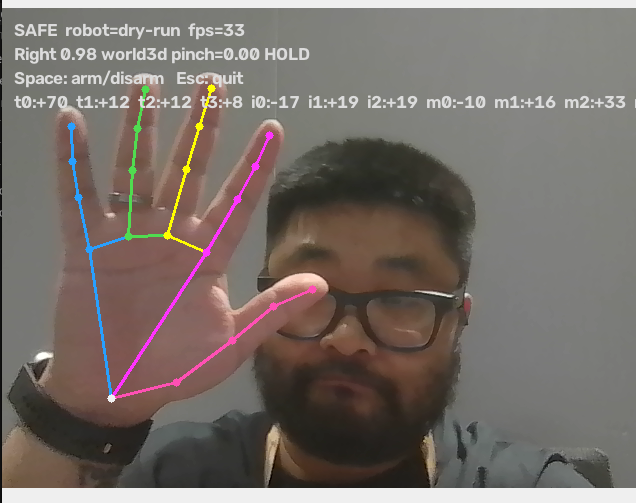
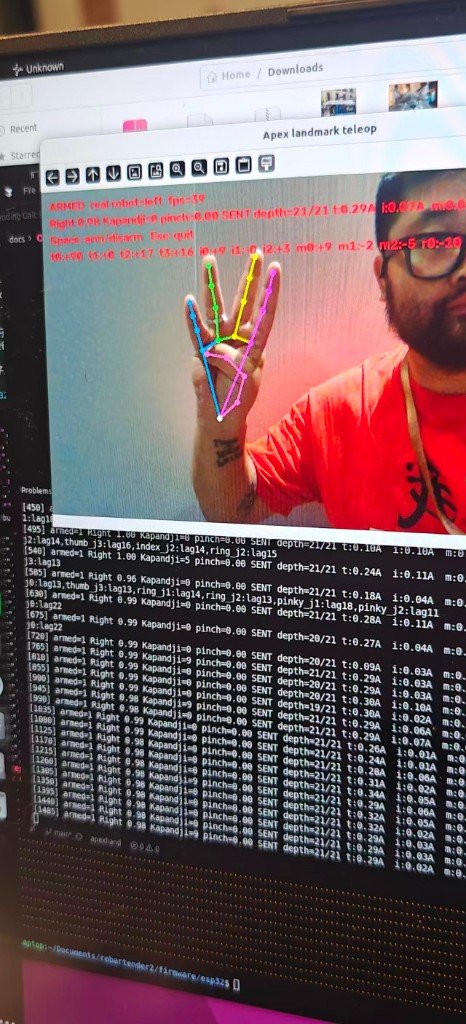
HUD 怎么读:
| 字段 | 含义 |
|---|---|
ARMED / SAFE | 电机是否使能;Space 切换 |
robot=left / dry-run / sim | 目标是真机哪只手 / 不连 / 沙盒 |
fps | 整条链路的实际频率(目标 --hz 45) |
Right 0.98 | MediaPipe 的手性与置信度;低于 --min-score 0.65 就保持上一帧 |
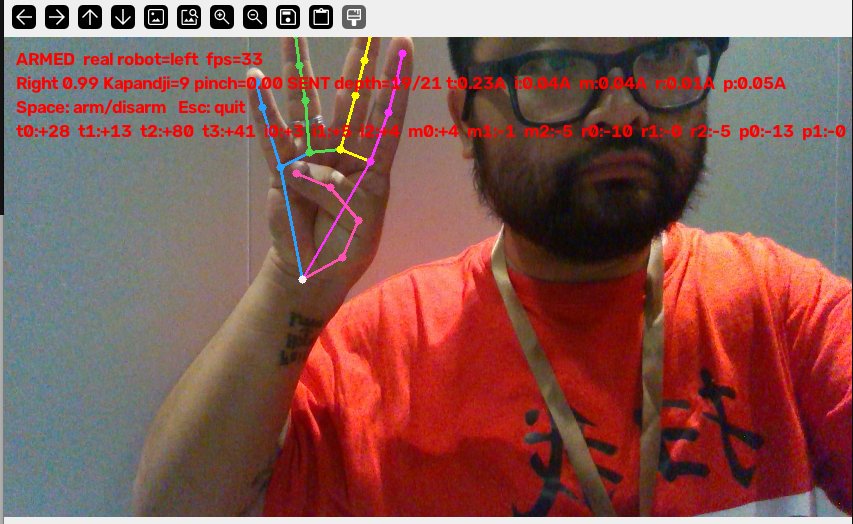
Kapandji=9 | 当前的对掌分数 |
pinch=0.00 | 拇指尖-食指尖捏合程度 0–1,会前馈给安全层 |
SENT / HOLD | 这一帧有没有下发 |
CAL37% | 骨长标定进度(前 90 帧约 3 s) |
depth=17/21 | D435 给出了几个关键点的实测深度 |
t:0.23A i:0.04A … | 每根手指的电机电流;CONTACT thumb 表示该指进入电流缓放 |
t0:+28 t1:+13 … | 16 个主动关节目标角(度),t=拇指、i=食指、m=中指、r=无名指、p=小指 |
2. 流水线
2.1 MediaPipe 有两路输出,各有各的毛病
- image landmarks:画面平面内很准,但每个轴各自归一化,深度只是粗略的相对值。
- world landmarks:是米制三维,能看出手指弯没弯,但它的平面位置是带强先验的回归——伸直的拇指 IP 会被读成弯 30°,真正的拇指-食指捏合永远闭不到 0.17 个掌宽以下,骨长还会逐帧抖 20–30%。
HandModel(tracking/hand_model.py)把两路合成一副可信的骨架:
- 融合:平面坐标取 image 头(乘上画面宽高比换回同一单位,再最小二乘缩放到 world 头的尺度),深度取两头均值——深度不能按手指分别取,两头的偏移不一致,拇指用一套、四指用另一套,它们就永远不知道自己碰上了;有 D435 时,实测的米制点直接替换 MediaPipe 的猜测,没测到的点沿 MediaPipe 方向放到同样的米制上。
- 1€ 滤波:截止频率 =
min_cutoff + beta × |速度|。捏合时指尖速度 0.3–0.5 m/s,beta必须是 10 这个量级,滤波器才会在运动时"打开";早期用归一化图像坐标调出来的 0.04,在米制下等于一个固定 1.2 Hz 的低通,捏合到位晚了七帧。 - 按骨长重建:前 90 帧(约 3 s)取每根骨头长度的中位数作为这位操作者的骨长,之后每帧保留测到的方向、替换成固定长度。滤波必须在重建之前——反过来会把刚建立的长度约束又抹掉。
- 手性归一:让
side × forward永远指向掌心。于是操作者伸左手还是右手都能驾驭这只左机器人手,不需要--mirror之外的任何手性开关。
world_ok() 在这之前先把塌掉 / 被遮挡的骨架拒掉(掌宽不在 2–20 cm、手指长度不在 0.25–2.2 个掌宽都算坏帧),坏帧保持上一姿态,连续 12 帧丢失才重置滤波。
2.2 为什么"关节角对关节角"的映射做不了 Kapandji
最直接的 retarget 是量人手每个关节的夹角,直接写到机器人对应关节。四指这样做基本没问题(张开、握拳、剪刀、竖指都对得上)。拇指不行。Apex 的拇指是四个主动关节:
| 关节 | 含义 | 行程 | 对应人体 |
|---|---|---|---|
thumb_j0 | 对掌 | 0–90° | CMC 对掌 |
thumb_j1 | 侧摆 | −10–60°(固件实际约 ≤34°) | CMC 外展 |
thumb_j2 | 近端弯曲 | 0–80° | MCP 屈 |
thumb_j3 | 远端弯曲 | −20–80°(j4 1:1 跟随) | IP 屈 |
机器人张开时拇指在掌侧 14 cm 处;要点到小指根,需要对掌、折叠面的滚转、几乎打满的 j2 一起动。而人的拇指横过掌心时几乎是直的——照抄人的铰链角,机器人拇指尖会停在指腹前方 15 cm。Kapandji 6–10 分的目标全在这个区域,所以关节角映射对拇指只能"有动作",做不到"在做你手上的那个动作"。
2.3 DexPilot 向量匹配 + 10 个 Kapandji 位点
tracking/apex_fk.py 用的是 DexPilot(Handa et al., ICRA 2020)的思路:不匹配角度,匹配掌坐标系里的位点到位点向量;当操作者把两个位点靠到一起时,把这一对投影成接触。DexPilot 原文的位点是四个指尖,我们把对掌集合换成 10 个 Kapandji 位点——其中六个不是指尖,而是指骨侧面和掌横纹,需要自己的关键点组合(hand_model.KAPANDJI_SITES):
| 分 | 位点 | MediaPipe 关键点组合 |
|---|---|---|
| 1 | 食指近节侧方 | 0.5·(5) + 0.5·(6) |
| 2 | 食指中节侧方 | 0.5·(6) + 0.5·(7) |
| 3 | 食指尖 | 8 |
| 4 | 中指尖 | 12 |
| 5 | 无名指尖 | 16 |
| 6 | 小指尖 | 20 |
| 7 | 小指 DIP 横纹 | 19 |
| 8 | 小指 PIP 横纹 | 18 |
| 9 | 小指 MCP 横纹 | 17 |
| 10 | 掌横纹 | 0.30·(5) + 0.45·(17) + 0.25·(0) |
"碰到"的判据是拇指尖到位点的掌面内距离 ≤ 0.25 个掌宽(约 1.5 cm)——临床医生就是这样看的,正面相机把已经贴在掌上的拇指读成略微在前方也不影响。kapandji_score() 取能碰到的最高分,而不是最近的那个。
IK 求解用解析 Jacobian:每个关节都是转动关节,Jacobian 的一列就是 axis × (point − origin)。每次迭代只做一次 FK,而不是有限差分的 17 次;而且关节顶在限位上时它依然正确——有限差分的探测步被裁掉会产生一整列死零。这一步是"响应速度"要求的主要来源之一:整条链路在 C920 上稳定 33–39 fps。
2.4 解析种子 + IK 收尾
retarget.py 先用几何量给 IK 一个好的初值:
- 四指:外展 = 近节骨在掌面内相对该指静止方向的偏航;heading = 近节骨与前向的夹角;fold = 0.65 × PIP 折角 + 0.35 × DIP 折角(
_DIP_BLEND),因为机器人的j3是跟着j2的,把人两段的弯曲分摊到一个主动关节上跟指尖朝向更准。 - 拇指:按拇指尖在掌坐标系里的位置解
j0(出掌 / 尺侧多少)、j2(离开桡侧静止位多少)、j1(折叠面向小指滚了多少)、j3 = max(铰链角, 0.45·j2)保证j2抬起后 IP 仍可达。
然后 ik_hand() 在这个种子附近解 DexPilot 目标,最后按 JOINT_LIMITS_DEG 裁剪。早期版本把手压扁到图像平面、再用一堆调出来的"角度下限"补深度(42°、52°、58°……这类魔法数字);有了真三维之后这些下限全删了——留着只会和观测打架。
3. 让它不打手:安全层怎么配合遥操作
MediaPipe 抖一下,食指和中指的 j0 就可能在掌面上交叉。仿真里有 finger_crossing 惩罚和 0.04 的外展缩放,那是给策略的,遥操作没有。我们分了四层:
| 层 | 做什么 | 操作者的观感 |
|---|---|---|
| 指令侧 | 相邻指 j0 差不能让指骨在掌面交叉;要交叉就只夹外展,屈指照跟 | 几乎看不出,剪刀 / 握拳都还在 |
| 硬件帽 | --torque-pct 30:交叉时外展顶不动,不会绞坏 | 顶住,不弹开 |
| 电流缓放 | 某指电流超阈值 → 屈曲关节最多张开 0.04 rad,电流降了再合回 | 碰到东西会"让一下",不会卡死 |
| 捏取豁免 | pinch 前馈给 SafetyFilter,主动捏合时拇指和食指不触发缓放 | 捏得住,不会捏一下就松 |
最后一条是必须的:拇指-食指主动捏东西的电流特征和撞到障碍物一模一样,电流本身分不出来,只能由上层告诉安全层"我现在是故意的"。这只手没有触觉阵列,指腹对指腹(捏)和指侧互顶(交叉)只能间接看:关键点在靠近 + 关节跟得上 = 在做动作;关键点没靠近 + 外展跟丢 = 在交叉。
SafetyFilter(hold_on_lag=False)——策略回放时"关节落后目标就冻结"是合理的(说明撞上了),遥操作必须关掉,视觉每帧都跑在电机前面,冻结就是操作者眼里的"手指卡住"。
4. 速度相关的参数
| 参数 | 默认 | 作用 |
|---|---|---|
--hz | 45 | 控制循环目标频率;SDK 侧是 100 Hz |
--min-cutoff / --beta | 1.2 Hz / 10 | 1€ 滤波:静止时平滑、运动时跟得上 |
--ema | 0.28 | 关节角的二级 EMA,越小越稳越钝 |
--deadzone | 0.5° | 小于它的关节变化忽略,消除静止抖动 |
--hold-miss | 12 帧 | 跟丢多少帧后重置滤波 |
--max-step | 0.10 rad | 每拍 Δq 上限 |
--max-speed / --max-accel | 3.5 rad/s / 40 rad/s² | 下发给 SDK 的关节限速、限加速 |
MediaPipe model_complexity | 1 | 0 更快更糙,2 更准更慢 |
我们没有换检测模型。9 月 5 日夜里反复讨论过"要不要上更重的手部模型 / 要不要买深度相机",最后的结论是:先把 retarget 的拇指语义改对,再用 2 ms 的向量 IK 收尾,检测模型不是瓶颈。
5. 那一夜:拇指映射是怎么调出来的
9 月 5 日 21:16,群里出现一条别队的遥操作视频,指尖对得很齐。我们当时四指已经能跟,拇指只是"在动"。手已经被收走,能用的只有 Isaac 沙盒 + --sim。
接下来五个小时的截图,几乎每张都有红圈:
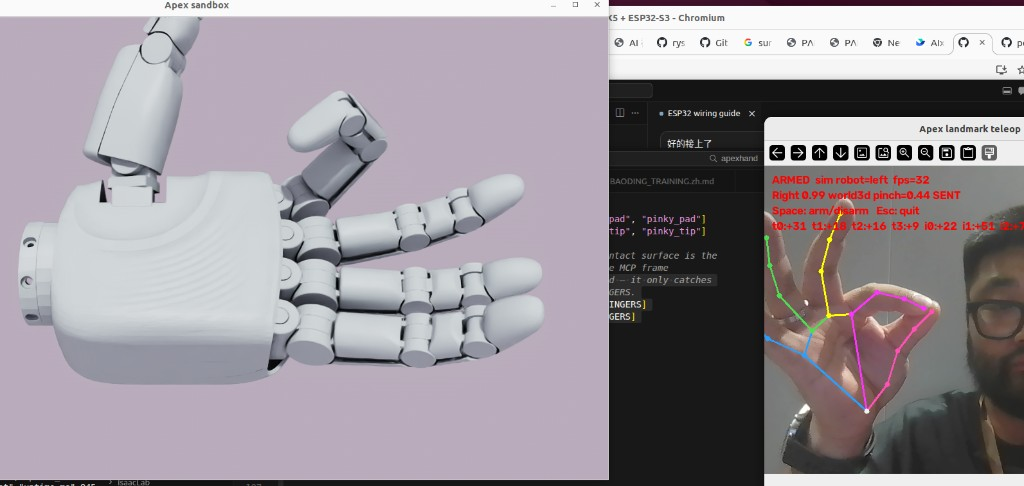
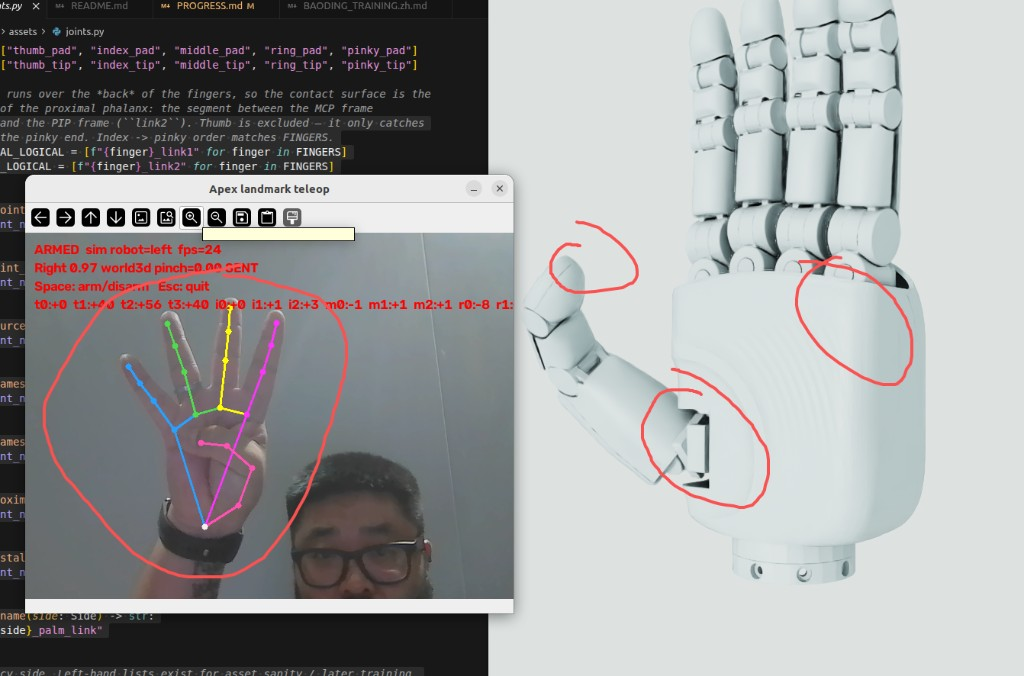
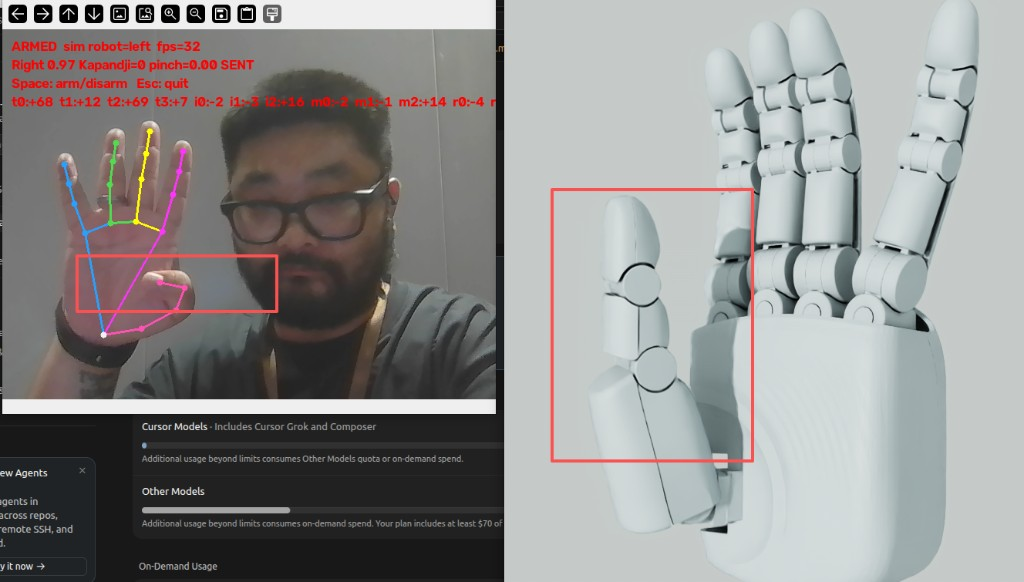
按时间顺序,改动是这样叠上去的:
- 掌坐标系的三轴重新绑定(
palm_basis:side = 食指 MCP → 小指 MCP,forward = 腕 → 两个 MCP 的中点,normal = 二者叉积并正交化),之前的 heading 全部算在错的平面上; - 四指的 fold 从"只看 PIP"改为 PIP / DIP 加权,机器人
j3跟j2的事实要在人这一侧就吃掉; - 拇指从"照抄铰链角"改为"按指尖位置解四个轴";
- 发现 world landmarks 在拇指伸直时把 IP 读成弯 30°、捏合闭不到 0.17 掌宽——这就是
fuse()里两头融合的来历; - 有限差分 Jacobian 在限位上出死列,换成解析 Jacobian;
- 早上 RealSense 到了,把 D435 的实测深度接进
fuse()的measured参数,拇指 Z 稳了。
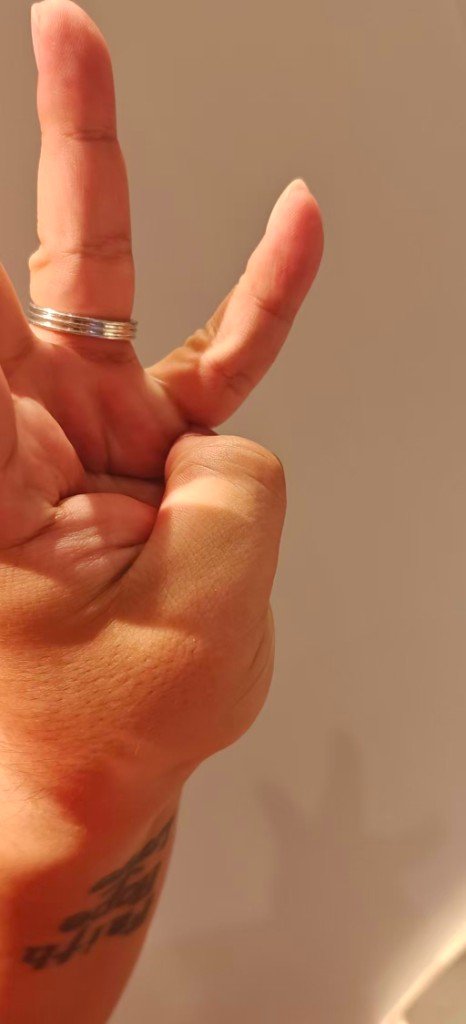
9 月 6 日 08:32 真机回来,08:41 打出 Kapandji = 9(文首那张图)。10 分还没有稳定打出来——拇指尖到掌横纹这一档,靠单目 + 世界坐标的深度还是差一点,D435 在正对手掌时帮不上更多。这是这条赛道目前的边界。
6. 在展台上怎么一键拉起
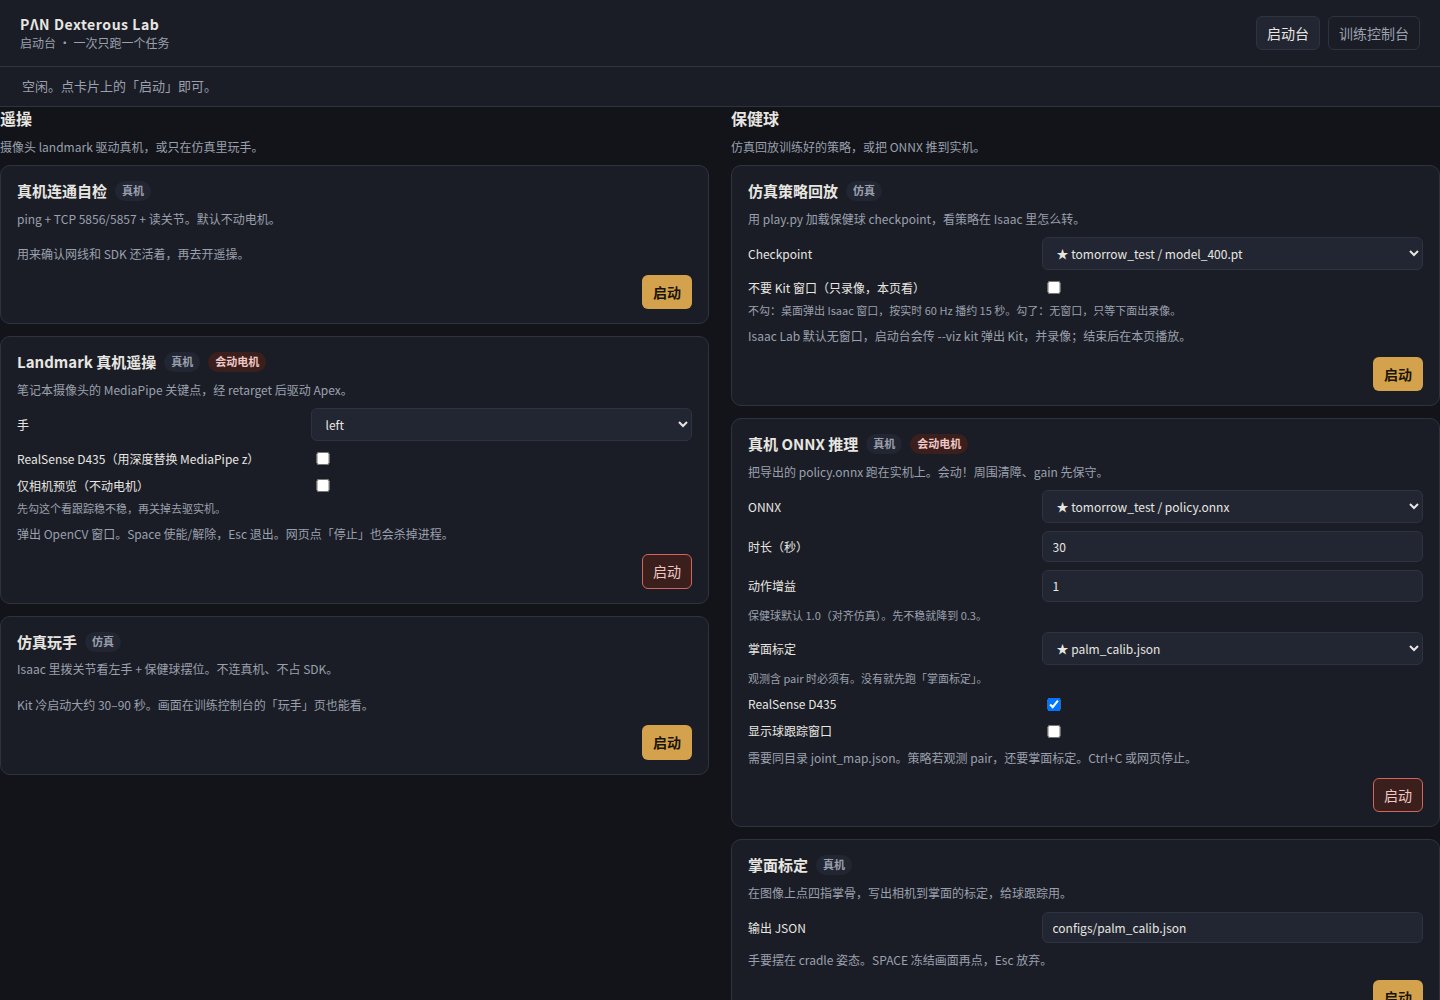
WebUI 启动台(python -m webui,首页)有"遥操"一栏:真机连通自检、Landmark 真机遥操(可勾选 RealSense、仅相机预览)、仿真玩手。卡片目录在 webui/launcher.py 的 APPS 里,命令不写在 HTML。一次只能跑一个任务,真机、摄像头、显存三样互斥。
7. 踩坑清单
- 张开 / 握拳反了:第一次上真机,fold 的符号和 URDF 的正方向相反。用开环正弦先扫一遍每个关节的方向。
thumb_j1越界丢整包:URDF 说 60°,固件 3.2.5 约 0.66 rad 就拒绝,且一个关节越界整包 21 关节都不动。发送路径用固件包络。- C920 被占用:
discover_camera()静默失败 →fuser /dev/video*。 - D435 插在 USB 2 口上:
pyrealsense2报没有可用 profile,提示信息会告诉你换蓝口、拔掉同 hub 的 T265。 - 1€ 的
beta单位:坐标从归一化图像坐标换成米之后,beta必须跟着换量级(0.04 → 10),否则捏合慢七帧。 - 不要事后重排关节索引:
ACTUATED_LOGICAL是唯一顺序。 - 假电流:449–453 mA 是固件的满量程假值,不过滤安全层会一直认为在碰撞。
8. 文件速查
| 文件 | 职责 |
|---|---|
scripts/landmark_teleop.py | 主循环、HUD、按键、录制 |
tracking/camera.py | webcam / RealSense 帧源,深度采样 |
tracking/hand_tracker.py | MediaPipe 封装,两路关键点 |
tracking/hand_model.py | 融合、1€、骨长重建、手性、Kapandji 位点与打分 |
tracking/retarget.py | 解析种子 → ik_hand → 限位 |
tracking/apex_fk.py | 左手掌坐标系 FK、DexPilot 目标、解析 Jacobian |
tracking/filters.py | 1€ / EMA |
real/safety.py | 限位、Δq、电流缓放、捏取豁免 |
scripts/sandbox_hand.py | Isaac 沙盒(--sim 的另一半) |
下一篇:④ 赛道二:保健球 RL 仿真——换一条完全不同的路:不让人教,让仿真教。