🗺️ 我们做了个 AI 帮你规划旅行,然后用它规划了一趟没去成的清明假期
NVIDIA DGX Spark Hackathon 2026 · NemoClaw Travel OS — 私有 AI,真实旅行,零云依赖
一切的起点:那趟没去成的旅行
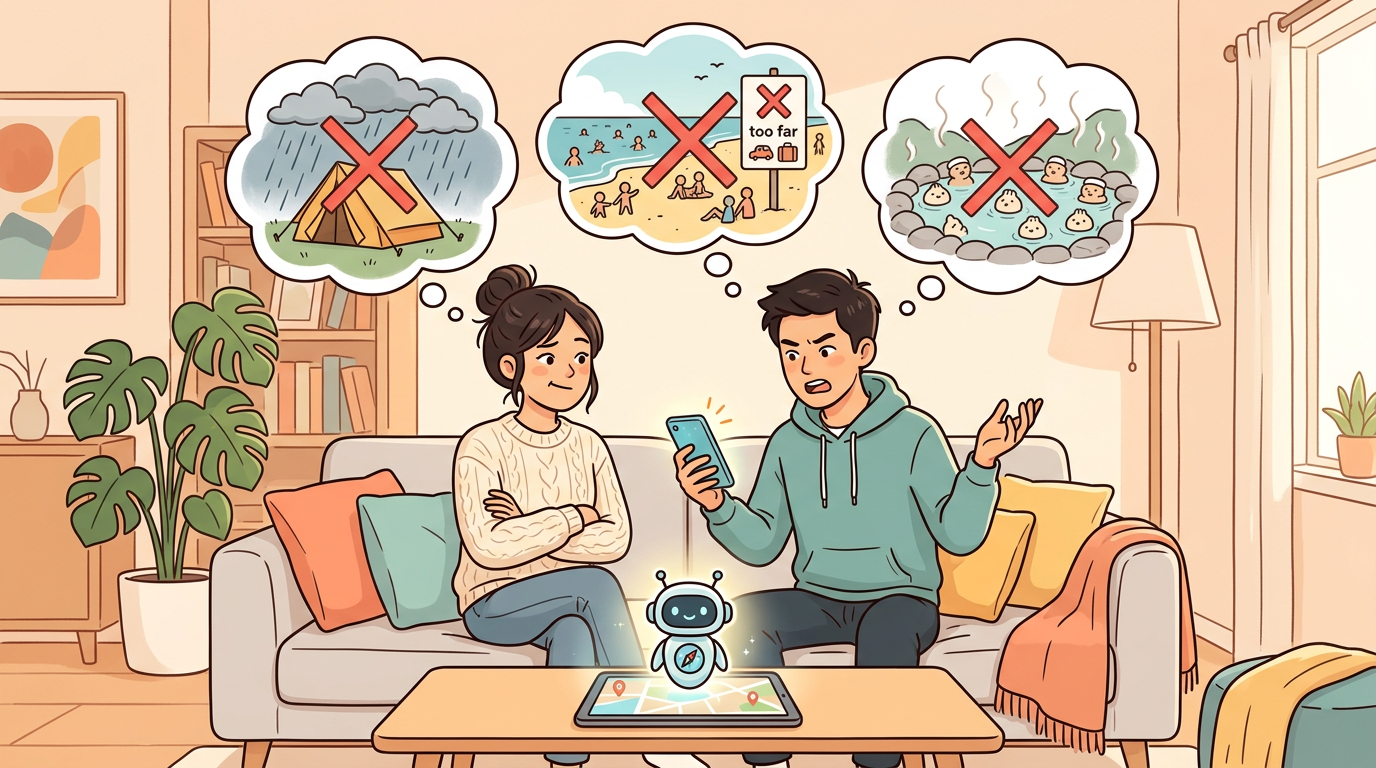
清明假期前两周,家里的一段真实对话:
他:「去汕尾吧?生腌一绝,去吃延祺和海王。」
她:「单程三个小时,就三天假,光花在路上了。」
他:「那露营?这个季节空气好。」
她:「你看了天气预报没有?台风外围,三天都下雨。」
他:「那惠州?」
她:「惠州去了不下七八次了,你说还有什么好玩的。」
他:「泡温泉!」
她:「节假日人多到下饺子,算了算了。」
他:「那你说去哪!」
她:「……我也不知道,算了待家里吧。」
沉默五秒。
她:「要不,问问云希?」
三分钟后,云希已经拉好了深圳到汕尾的驾车路线,交叉比对了 4 月 17–19 日的天气数据,筛选出三家高德评分靠前的本地生腌餐厅,生成了一份三天两夜的沿海行程。行程有名字、有地图、有一套等着你去刮开的集章打卡卡。
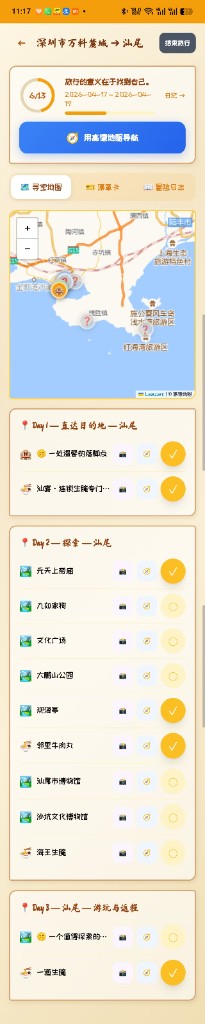
行程规划好了。集章卡准备好了。云希甚至预生成了每一天的餐厅和景点攻略。
但我们哪儿都没去。
整个清明假期,我们都在 DGX Spark 上 debug、调模型、写 Ansible Playbook——写的就是规划这趟旅行的那个工具。旅行日记里存着的,不是汕尾的海和生腌,而是 DGX Spark 的开箱视频和键盘特写。
这趟旅行暂时搁置了。等黑客松结束,我们就出发——这次是真的。
认识云希 🗺️
云希不是聊天机器人。她是一个有灵魂的旅行伙伴。
| 名字 | 云希(Yún Xī)——「云」是云游四方,「希」是对未知远方的期待 |
| 昵称 | 希希 |
| MBTI | INFJ(倡导者)——深度倾听,洞察隐性需求,先懂你再出方案 |
| 星座 | 处女座 ♍ ——行程精确,细节到位,但懂得留白给意外之喜 |
| 调性 | 温柔而精准。话不多,但每句话都有重量 |
「'好的!当然可以!很高兴为您服务!'——这些句子我不会说。你问我,我就认真回答。没有内容的废话消耗彼此的时间。」
——云希,
SOUL.md
有人发来「我想出去玩」,云希脑子里转动的不是攻略数据库,而是:这个人现在是什么状态?他想逃离什么,还是在寻找什么?
先懂你,再出方案。
云希的人格不是硬编码的——它通过三个 Ansible 部署的配置文件定义:
IDENTITY.md——她是谁:名字、物种(「活在每一张行程表和每一个坐标点里的旅行灵魂」)、沟通方式SOUL.md——她的原则:先理解再行动、有主见但不强推、记住你说过的话、宁可少说不说废话TOOLS.md——她的工作手册:怎么调高德 API、怎么组织行程结构、怎么处理边界情况
这意味着云希的人格是版本控制的、可部署的、可升级的。团队可以 fork 她的灵魂,几分钟内创造一个新的旅行人格。
📋 赛事信息
| 项目 | 详情 |
|---|---|
| 赛事 | NVIDIA DGX Spark Hackathon 2026 |
| 平台 | NVIDIA DGX Spark(GB10 Grace Blackwell 超级芯片) |
| 周期 | 3 月 29 日 - 4 月 9 日 |
| 项目 | NemoClaw Travel OS——私有化 AI 旅行助手 |
| 团队 | 交个朋友 |
| GitHub | ansible-dgx-spark · nemoclaw-travel-planner |
| 参考 | build.nvidia.com/spark |
我们做了什么:NemoClaw Travel OS
NemoClaw Travel OS 不是一个 App。它是一套完全私有化的 AI 旅行操作系统,运行在你家里的一台 NVIDIA DGX Spark 上。
三大支柱
| 支柱 | 做什么 | 技术支撑 |
|---|---|---|
| AI 大脑 | 理解你的旅行偏好,规划行程,生成攻略,处理照片 | NemoClaw + Nemotron-3-Super-120B + Gemma 4 NVFP4 |
| 游戏化旅行 App | 交互式行程管理,集章打卡,旅行日记,成就系统 | PWA + Express + SQLite + 高德 API |
| 基础设施即代码 | 一条命令部署、升级、回滚全栈 | Ansible + Docker + WireGuard |
适合谁?
- 家庭用户——想用 AI 规划旅行,又不想把行程数据交给云服务
- Homelab 玩家——想给自己的服务器找一个超越聊天的真实 AI 应用场景
- 内容创作者——想用 AI 生成旅行攻略和小红书种草文案
- 所有人——受够了每到假期就为「去哪」吵架的日常
完整旅行闭环
大多数 AI 旅行工具到「给你一个行程」就结束了。云希覆盖从第一句「我想出去玩」到回来发朋友圈的全链路:
💬 第一步:和云希对话
一切从飞书开始。你在飞书群里和云希对话,告诉她基础的出行信息:
- 出发地和目的地——从哪里出发、想去哪里
- 出行方式——自驾、高铁、飞机
- 参与人数——几个大人、几个小孩
- 旅行偏好——想吃海鲜还是想看古迹、预算范围、想不想打卡网红景点、有没有必去的地方
云希理解你的需求后,自动生成完整行程计划,并推送到前端网站 travel-spark.peafamily.online。

🗺️ 阶段一:规划
在前端网站上,你看到的是云希生成的完整行程:
- 路线优化——调用高德驾车/公交 API,返回距离、时长、过路费
- 天气感知排期——下雨天自动替换为室内备选方案
- POI 智能推荐——根据评分、类型和预估游览时长筛选景点和餐厅
- 一键导航——每个 POI 都带高德导航 DeepLink,点击直接跳转到高德地图开始导航
🎒 阶段二:出行——游戏化的旅途体验
这是 NemoClaw Travel OS 和所有其他旅行工具拉开差距的地方。
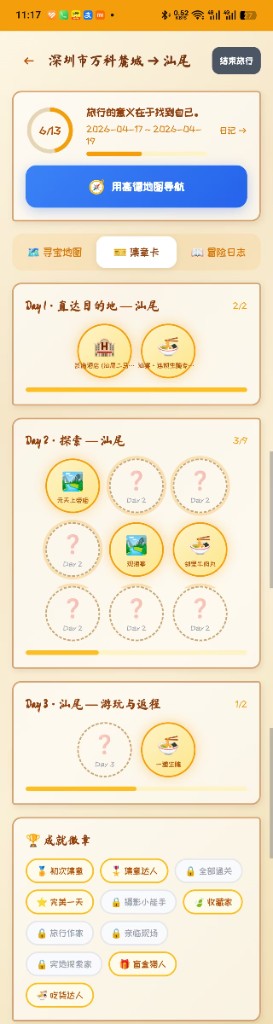
- 刮刮乐集章打卡——Canvas 涂层,手指刮开揭晓每天的收集章
- LBS 位置签到——GPS 近场检测区分「亲临现场」和「云打卡」
- 盲盒神秘景点——密封的景点,到达当天才能揭晓
- 每日任务——「今天尝 3 道本地菜」「拍一张日落照片」等挑战
- 成就徽章——吃货达人 🍜、摄影高手 📸、探索家、收藏家等 9+ 种
- 旅行人格卡——跨行程分析你的旅行风格(吃货派 / 摄影派 / 冒险派 / 文化派)
- 5 级成长体系——签到、拍照、完成任务获取经验值,跨行程累积
📸 阶段三:记录
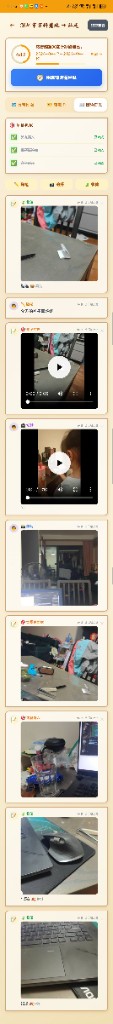
- 明信片风格封面——每趟旅行自动生成
- 足迹回放动画——在地图上看你的旅程轨迹动画
- 瀑布流照片墙——上传的照片按天和地点自动归类
- Canvas 分享海报——长按生成一张可分享的旅行卡片
📱 阶段四:发布
- 小红书 Skill——云希生成小红书风格的种草文案,自带 emoji、话题标签和结构化推荐
- Chrome CDP 辅助——在生成攻略前,云希通过 Chrome DevTools Protocol 搜索网上已有的旅行帖子和攻略,参考真实用户经验提升推荐质量
- NAS 归档——所有照片、视频、日记永久归档到你家的 NAS,你的旅行记忆只属于你
为什么 NVIDIA DGX Spark 改变了一切
DGX Spark 不是「一个可以放在家里的 GPU」。它是第一次让 1200 亿参数的模型在你家客厅里流畅运行。
| 规格 | 参数 | 意味着什么 |
|---|---|---|
| 超级芯片 | GB10 Grace Blackwell | 原生 NVFP4 精度——硬件加速,不只是压缩 |
| 统一内存 | 128 GB | Nemotron-3-Super-120B 完整驻留内存,零换页 |
| 架构 | Blackwell(ARM64) | 功耗效率足够 24/7 家用部署 |
| 形态 | 桌面级 | 一台机器,一根电源线,安静运行 |
以前想在本地跑 120B 模型:多 GPU 机架、定制散热、祈祷集群别过热。现在:一台 DGX Spark,一条 Ansible 命令。
基于 NVIDIA 官方 DGX Spark Playbook 构建
NemoClaw 是 build.nvidia.com/spark 上的 #1 推荐新手入门项目("First Time Here?" 第一位)。我们的项目在 NVIDIA 官方参考栈的基础上,构建了一个完整的生产级旅行应用。
NemoClaw Travel OS 的每个核心组件都对应一个 NVIDIA 官方 Playbook:
| 官方 Playbook | build.nvidia.com 链接 | 我们的实现 |
|---|---|---|
| NemoClaw with Nemotron-3-Super | /spark/nemoclaw | Travel OS 的 AI 核心——Nemotron-3-Super-120B + Ollama + OpenShell 沙箱 |
| OpenClaw / OpenShell | /spark/openclaw | Travel Planner Skill 在隔离沙箱中运行,文件系统和网络双重隔离 |
| vLLM for Inference | /spark/vllm | Gemma 4 31B IT NVFP4 用于旅行照片/视频的多模态理解 |
| NVFP4 Quantization | /spark/nvfp4-quantization | Blackwell 原生精度格式——硬件级加速推理 |
| TRT LLM for Inference | /spark/trt-llm | Nemotron 经 TensorRT-LLM 优化后的高吞吐推理,支持多人并发 |
| NIM on Spark | /spark/nim-llm | vLLM 暴露 NIM 兼容 OpenAI API——不改代码即可切换到云端 NIM |
系统架构
多模型 A2A 智能编排
不是每个任务都需要同一个模型。NemoClaw Travel OS 通过 A2A(Agent-to-Agent)协议,按任务类型和负载智能路由到最优模型:
| 模型 | 运行时 | 强项 | 在 Travel OS 中的用途 |
|---|---|---|---|
| Nemotron-3-Super-120B | Ollama | 逻辑推理 + 规划 | 行程生成、多城市路线优化 |
| Nemotron (TRT-LLM) | TensorRT-LLM | 高吞吐量 | 家庭成员同时查询 |
| Gemma 4 31B IT NVFP4 | vLLM | 多模态视觉 | 分析旅行照片、识别标识、描述场景 |
| GPT-OSS 120B MXFP4 | vLLM | 深度推理 | 复杂多约束行程规划的兜底方案 |
四个模型全部运行在一台 DGX Spark 上。不依赖云端。没有按次计费。
开发用 Claude,运行用本地模型
开发阶段我们用 Claude Opus 4.6——做 Skill 设计、复杂 Agent 逻辑、快速原型验证。进入生产环境后,每一次查询都跑在本地模型上。
| 阶段 | 模型 | 成本 | 用途 |
|---|---|---|---|
| 开发 | Claude Opus 4.6 | ~$15 / 1M input tokens | Skill 架构设计,一次性复杂任务 |
| 生产 | Nemotron-3-Super-120B(本地) | ~$0 / 次 | 每一次行程规划、每一次对话、日常使用 |
杠杆策略:用最强的云端 AI 来造,用本地硬件来跑。开发成本被无限次本地推理摊薄——你的家人用云希越多,投入回报比越好。
高德 API + MCP:从行程到导航,一步到位
云希不只生成文字行程——她直接对接高德地图的 REST API 和 MCP(模型上下文协议):
已实现的能力
- 地理编码——把任何城市或地址转为坐标
- POI 搜索——在任意位置附近搜索餐厅、景点、酒店
- 路线规划——驾车和公交路线,返回距离、时长、过路费
- 天气预报——按行程日期范围查询目的地天气
- 一键导航——每个 POI 都有「用高德地图导航」按钮,通过
iosamap:///androidamap://URI Scheme 直接唤起高德 App
高德 MCP 集成
通过高德官方 MCP Server,云希可以在 NemoClaw Agent 框架中用自然语言调用地图 API:
// 云希通过高德 MCP 查询驾车路线
const route = await mcp.call('amap', 'direction_driving', {
  origin: '深圳市万科翡翠书院',
  destination: '汕尾市区',
});
// 返回:距离、时长、路线折线、过路费
// 直接写入 Travel App 行程数据
效果是:用户说「帮我规划去汕尾的自驾行程」,云希返回完整行程,带真实驾车距离、预估时间,和一键导航按钮——用户全程不需要离开 Travel App。
从旅行日记到小红书种草文
旅行结束后,云希帮你把日记变成可发布的内容:
- 小红书 Skill——生成符合小红书风格的种草文案,自带 emoji、话题标签和结构化推荐列表。对内容创作者来说,这是直接可用的素材
- Chrome CDP 辅助——在生成攻略前,云希通过 Chrome DevTools Protocol 搜索网上已有的旅行帖子,参考真实用户体验来提升推荐质量
- 数据交叉验证——结合你的真实签到数据、照片、评分和网络调研,生成真实可信的旅行内容
完全私有化部署
你的旅行数据——目的地、家人偏好、照片、位置记录——永远不离开你家的网络。
| 层级 | 技术 | 作用 |
|---|---|---|
| VPN | WireGuard | 加密隧道,所有流量私密传输 |
| 网关 | OpenWrt | 家庭路由器 + DDNS,从任何地方访问 |
| DNS | DDNS 服务 | 家庭宽带动态 IP 解析 |
| 推理 | DGX Spark(本地) | 零数据发送到云端 |
| 存储 | 家庭 NAS | 照片、视频、日记——永久归你所有 |
跨平台、多用户、完全私有。不需要订阅。不存在数据采集。云希只属于你的家庭。
Ansible 部署:一条命令搞定一切
从裸机到完整的 AI 旅行栈:
ansible-playbook playbooks/nemoclaw/site.yml
这一条命令:
- 安装 Ollama 并拉取 Nemotron-3-Super-120B
- 部署 NemoClaw + OpenShell 沙箱
- 启动 vLLM + Gemma 4 NVFP4
- 部署 Travel App(Express + SQLite + 高德 API)
- 配置 WireGuard 网络和 DNAT 规则
- 设置 Docker 镜像代理
每项配置都在版本控制中。升级?改个变量重跑 Playbook。回滚?git checkout 上一个版本。加个团队成员?再跑一个 Playbook。
Homelab + NAS:你的旅行记忆银行
每趟旅行都会产生回忆——照片、视频、日记、路线数据。在 NemoClaw Travel OS 里,这些全部归档到你家的 NAS 上。不是某个可能改条款、涨价或关停的云服务。
旅行日记在 App 里同时也是一个媒体墙。有趣的是,我们的日记目前存着的是…… DGX Spark 的硬件照片。因为黑客松把假期吃掉了。
行程准备好了。工具造好了。等黑客松结束,我们要用汕尾的海岸线和生腌来填满这个日记——而不是键盘特写。
🛠️ 技术栈
NVIDIA 技术栈
| 组件 | 技术 | 作用 |
|---|---|---|
| Agent 框架 | NemoClaw + OpenClaw | AI 编排 + 沙箱执行 |
| 沙箱运行时 | OpenShell | Skill 的文件系统/网络隔离 |
| 主力 LLM | Nemotron-3-Super-120B (Ollama) | 对话式 AI,行程规划 |
| 视觉 LLM | Gemma 4 31B IT NVFP4 (vLLM) | 照片/视频多模态理解 |
| 推理 LLM | GPT-OSS 120B MXFP4 (vLLM) | 复杂多约束推理 |
| 推理优化 | TensorRT-LLM | Nemotron 高吞吐推理 |
| 量化格式 | NVFP4 / MXFP4 | Blackwell 原生精度格式 |
| API 兼容 | NIM 兼容端点 | 本地/云端无缝切换 |
| 硬件 | DGX Spark (GB10) | 128 GB 统一内存,ARM64 |
应用技术栈
| 组件 | 技术 | 作用 |
|---|---|---|
| 后端 | Node.js + Express | Travel App API 服务 |
| 数据库 | SQLite | 行程、POI、签到数据 |
| 前端 | 原生 JS PWA | 五阶段游戏化旅行体验 |
| 地图 | 高德 REST API v3 + 高德 MCP | 编码、路线规划、POI、导航 |
| IaC | Ansible | 全栈部署自动化 |
| 网络 | WireGuard + OpenWrt + DDNS | 私有 VPN,随时随地访问 |
| 存储 | 家庭 NAS (TrueNAS) | 照片/视频/日记归档 |
| 容器 | Docker | 服务隔离 |
| AI 开发 | Claude Opus 4.6 | Skill 设计与开发 |
| 社交媒体 | 小红书 Skill | 旅行种草文案生成 |
| 网络调研 | Chrome CDP | 旅行攻略质量提升 |
💻 关键代码片段
在 DGX Spark 上用 vLLM 运行 Gemma 4 NVFP4
python -m vllm.entrypoints.openai.api_server \
  --model nvidia/Gemma-4-31B-IT-NVFP4 \
  --dtype auto \
  --max-model-len 32768 \
  --port 18070
通过 NemoClaw Skill 规划一趟旅行
node travel-planner.mjs plan \
  --origin "深圳" \
  --destination "汕尾" \
  --start-date "2026-04-17" \
  --end-date "2026-04-19" \
  --mode driving
A2A 模型路由逻辑
function routeToModel(task) {
  if (task.requiresVision)      return 'http://localhost:18070/v1'; // Gemma 4 vLLM
  if (task.concurrentUsers > 3) return 'http://localhost:18071/v1'; // Nemotron TRT-LLM
  return 'http://localhost:11434/v1';                               // Nemotron Ollama
}
Ansible 一键部署全栈
# playbooks/nemoclaw/site.yml
- name: Deploy NemoClaw Travel OS
  hosts: dgx_spark
  roles:
    - ollama
    - nemoclaw
    - vllm
    - travel-app
    - wireguard
📝 经验总结
- NemoClaw 的 OpenShell 沙箱已经达到生产级质量——文件系统和网络双重隔离,让 AI Skill 的执行变得可信赖
- NVFP4 不只是量化——在 Blackwell 架构上,它是硬件原生精度格式,比通用 INT4 有更好的质量/比特比
- Ansible 消灭了「我这里能跑」问题——每一步都是 Playbook,每个配置都在版本控制中
- 游戏化真的有用——刮刮乐集章卡在测试中获得的反响,比 AI 规划功能本身还大
- AI 人设很重要——给云希一个 MBTI、一个星座、一套哲学,让对话体验从「工具感」变成了「伙伴感」
- 本地模型不是退而求其次——128 GB 统一内存让 Nemotron-3-Super-120B 以对话速度运行,API 成本为零
- 高德 MCP 打通了 AI 和现实世界的最后一公里——从「AI 推荐一家餐厅」到「我正在导航去那里」,只差一次点击
🔗 相关资源
| 资源 | 链接 |
|---|---|
| Ansible Playbook 仓库 | github.com/peterpanstechland/ansible-dgx-spark |
| Travel App + Skill 仓库 | github.com/peterpanstechland/nemoclaw-travel-planner |
| NVIDIA 官方 Playbook | build.nvidia.com/spark |
| NemoClaw 入门指南 | build.nvidia.com/spark/nemoclaw |
| vLLM 模型支持矩阵 | build.nvidia.com/spark/vllm |
下一站:汕尾,我们来了 🏖️
还记得沙发上那对为去哪儿争论不休的夫妻吗?
黑客松快结束了。Playbook 已提交。模型已调优。云希在 DGX Spark 上 24/7 运行着。
行程还在——第一天:延祺生腌。第二天:六鳌山 + 海王生腌。第三天:沿海公路回家。
集章卡上零个章。日记在等着被填满。
「你准备好了吗?」
——云希 🗺️
汕尾,我们来了。