① 从官方 URDF 到第一个策略:Isaac Lab 仿真栈与指背滚币
系列第 1 篇 · 总览 · 下一篇 ② 真机 SDK 首次连通
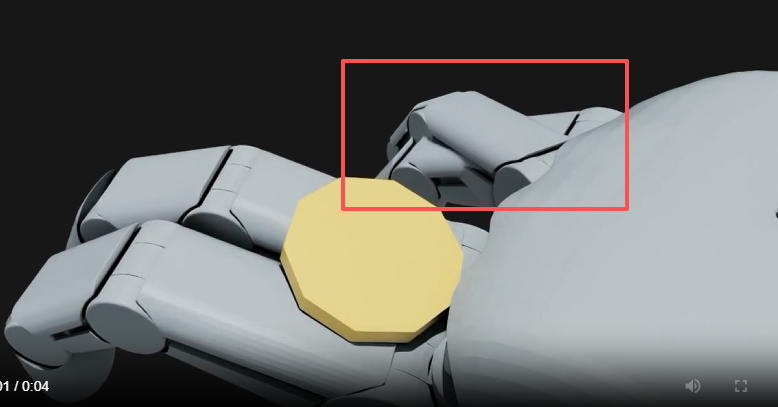
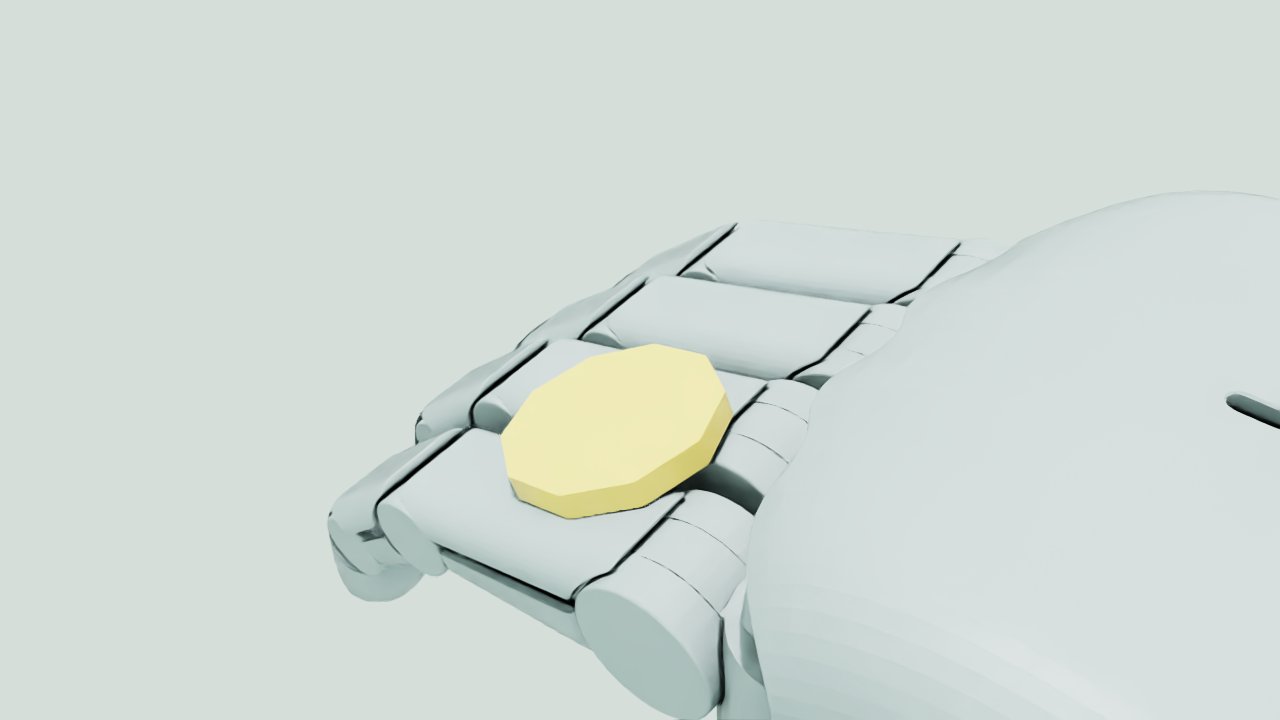
黑客松开始前两天我们还没有实物手。能做的只有一件事:先把仿真栈搭起来,让手到的那一刻,策略、关节表、导出格式全都是现成的。这一篇是那两天的复盘,也是一份可以从零跟做的教程。任务选的是指背滚币(coin knuckle roll)——硬币平躺在指背上从食指滚到中指,一个看起来很酷、又足够小的手内操作。
0. 你需要什么
| 项 | 我们的配置 | 说明 |
|---|---|---|
| GPU | RTX 4080 Laptop 12 GB | 2048 个并行环境约占 4.5 GB;不要同时跑两个训练进程 |
| 系统 | Ubuntu 22.04 | |
| Isaac Sim | 6.0.1,装在 ~/isaacsim-env | 自带 Python 3.12 venv |
| Isaac Lab | v3.0.0-beta2.patch1 | clone 到仓库旁的 IsaacLab/,不 vendor |
| RL | RSL-RL(rsl-rl-lib ≥ 5.0.1) | PPO |
| 手的模型 | Rysen 官方 URDF(v0.2.0,BSD-3) | 放到 assets/apex-hand-urdf/ |
| 代码 | peterpanstechland/apexhand | 本文所有路径以它为根 |
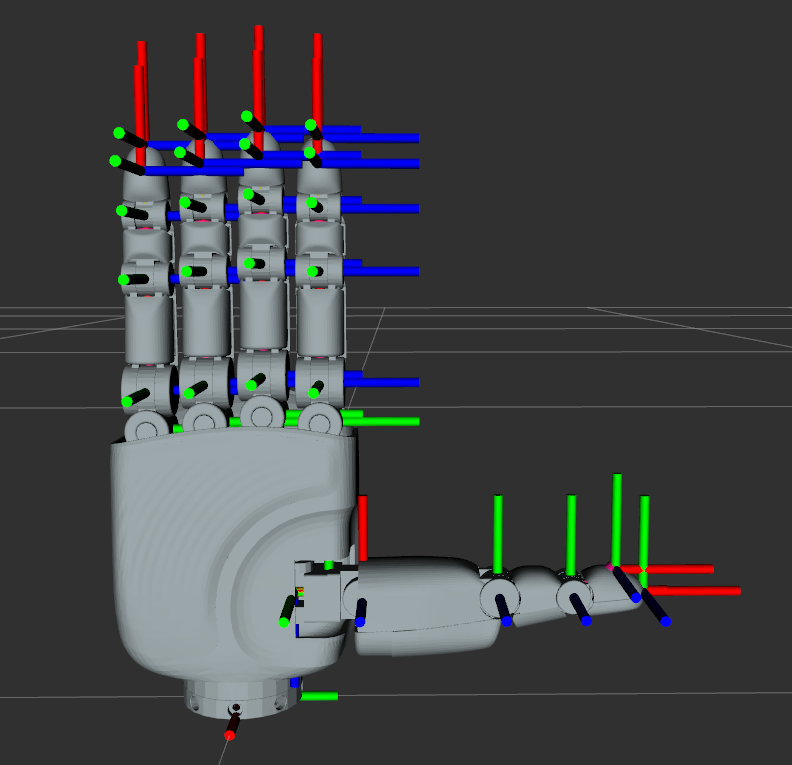
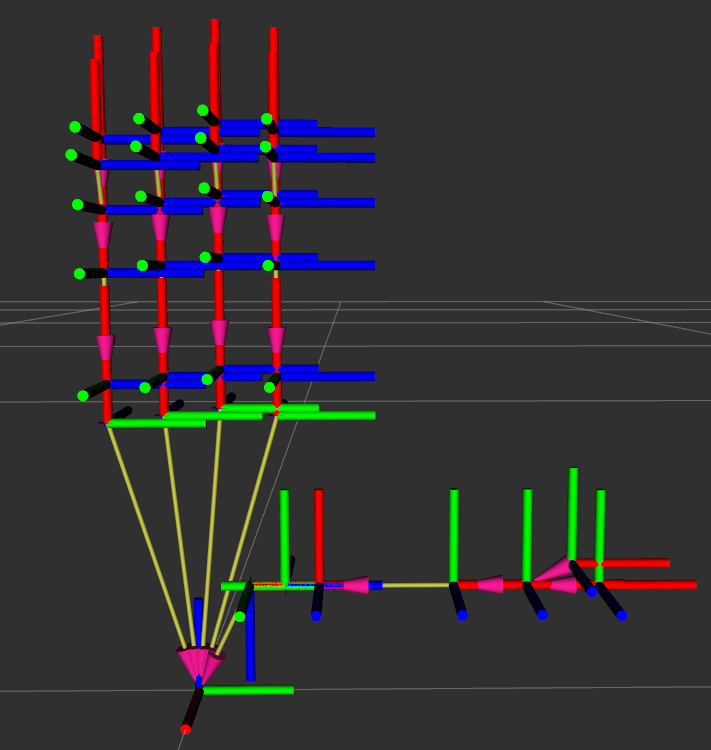
官方 URDF 自带坐标系图,后面所有"掌法向 / 指向"的讨论都基于它:
1. 环境:先把 Python 环境隔离干净
Isaac Sim 的 Kit 对 libstdc++、PYTHONPATH 极其敏感。我们这台机器上装着 ROS Humble 和 conda,第一次起 Kit 就报 GLIBCXX_3.4.30 not found。解法是一个 env.sh,每开一个终端 source 一次:
cd ~/Documents/apexhand
source env.sh
env.sh 做四件事:
- 清掉 ROS / conda 污染的
PYTHONPATH、LD_LIBRARY_PATH; - 强制使用系统
libstdc++; - 激活
~/isaacsim-env; - 设置
ISAACLAB_PATH、PIP_CONSTRAINT=constraints.txt、PYTHONPATH=.../source。
然后安装本仓库的扩展包,不要让 pip 去解依赖:
pip install -e . --no-deps
pyproject.toml 的依赖列表是空的,仿真和 RL 依赖全部来自 Isaac Sim / Isaac Lab 环境。constraints.txt 把 torch==2.11.0+cu128、warp-lang==1.13.0 等钉死。Isaac Lab 3.0 beta 里 packaging 在 isaacsim-core 与 isaaclab-rl 之间互相打架,遇到冲突保留 isaacsim 侧的版本。
Gate 1:Isaac Lab 本身能跑
python IsaacLab/scripts/environments/list_envs.py | grep -iE "cartpole|allegro|repose"
python IsaacLab/scripts/reinforcement_learning/rsl_rl/train.py \
  --task Isaac-Cartpole-v0 --headless --max_iterations 20
python IsaacLab/scripts/reinforcement_learning/rsl_rl/train.py \
  --task Isaac-Repose-Cube-Allegro-v0 --headless --num_envs 1024 --max_iterations 20
Allegro 1024 环境如果 OOM,就把 num_envs 降到 512——这一步也顺便告诉你这台机器的显存余量。
2. 资产:URDF → USD,和一个会吃掉指尖的开关
bash scripts/convert_apex_urdf.sh      # 左右手各转一次 -> assets/apex/usd/{right,left}/
python scripts/inspect_apex.py --headless
python scripts/generate_coin_stl.py    # 半径 16 mm、厚 4 mm 的 PΛN 币
硬性禁忌:不要给 URDF 转换器加 --merge-joints。 合并固定关节会把 *_pad、*_tip 这些坐标系一起合掉,后面指腹观测、指尖位置、真机对齐全都会坏。我们踩过一次,症状是 inspect_apex.py 数出的 pad / tip 少了一半。
Gate 2:USD 完整——左右手都要解析出 21 个关节、5 个 pad、5 个 tip。
2.1 PhysX 不执行 mimic 关节
Apex 的 URDF 用 <mimic> 把 5 个被动关节(四指 DIP *_j3、拇指末节 thumb_j4)1:1 绑到源关节上。Isaac Sim 6 把它写成 newton:mimic* 属性,PhysX 不认。转出来直接训,这 5 个关节就是自由关节,指尖会软掉、耷下来。
我们的解法是一个自定义动作项 ApexCoupledEMAAction(source/pan_dexterous_lab/tasks/coin_roll/mdp/actions.py):策略输出 16 维,动作项在应用时把源关节的目标复制给耦合关节,同时把被动关节的位置直接写进仿真:
def apply_actions(self):
    super().apply_actions()
    coupled_targets = self.processed_actions[:, self._src_slot]
    self._asset.set_joint_position_target_index(target=coupled_targets, joint_ids=self._cpl_ids_t)
    src_q = self._asset.data.joint_pos.torch[:, self._src_ids_t]
    self._asset.write_joint_position_to_sim_index(position=src_q, joint_ids=self._cpl_ids_t)
真机上这 5 个关节由固件耦合,也不应该单独下发——仿真和真机在这一点上是一致的。
2.2 动作的原点是默认姿态,不是行程中点
Isaac Lab 自带的 EMAJointPositionToLimitsAction 会把 action=0 映射到每个关节行程的中点。对灵巧手来说这是一个紧握的姿态,指背桥面是斜的,硬币一放就滚掉。我们改成相对默认姿态的有界增量:
target = default_joint_pos + action * scale → EMA(α=0.6) → clamp 到 soft limits
这样策略初始的零均值高斯输出对应"标定好的掌心朝下姿态",硬币能待住,训练才有起点。
Gate 3:耦合动作
python scripts/check_action.py --headless
它对动作空间施加 0 / +1 / −1,检查动作维度是 16,5 个被动关节与源关节 1:1 跟随、误差接近 0。
2.3 关节表只有一份
source/pan_dexterous_lab/assets/joints.py 是关节名的唯一真相源。策略输出第 i 维永远对应 ACTUATED_LOGICAL[i],真机映射走同一张表,任何地方都不允许出现裸的整数下标:
ACTUATED_LOGICAL = [
    "thumb_j0", "thumb_j1", "thumb_j2", "thumb_j3",
    "index_j0", "index_j1", "index_j2",
    "middle_j0", "middle_j1", "middle_j2",
    "ring_j0", "ring_j1", "ring_j2",
    "pinky_j0", "pinky_j1", "pinky_j2",
]
COUPLED_LOGICAL        = ["thumb_j4", "index_j3", "middle_j3", "ring_j3", "pinky_j3"]
COUPLED_SOURCE_LOGICAL = ["thumb_j3", "index_j2", "middle_j2", "ring_j2", "pinky_j2"]
第 ② 篇会讲真机侧怎么按路径加载这同一个文件。
3. 任务几何:掌心朝下,币在指背
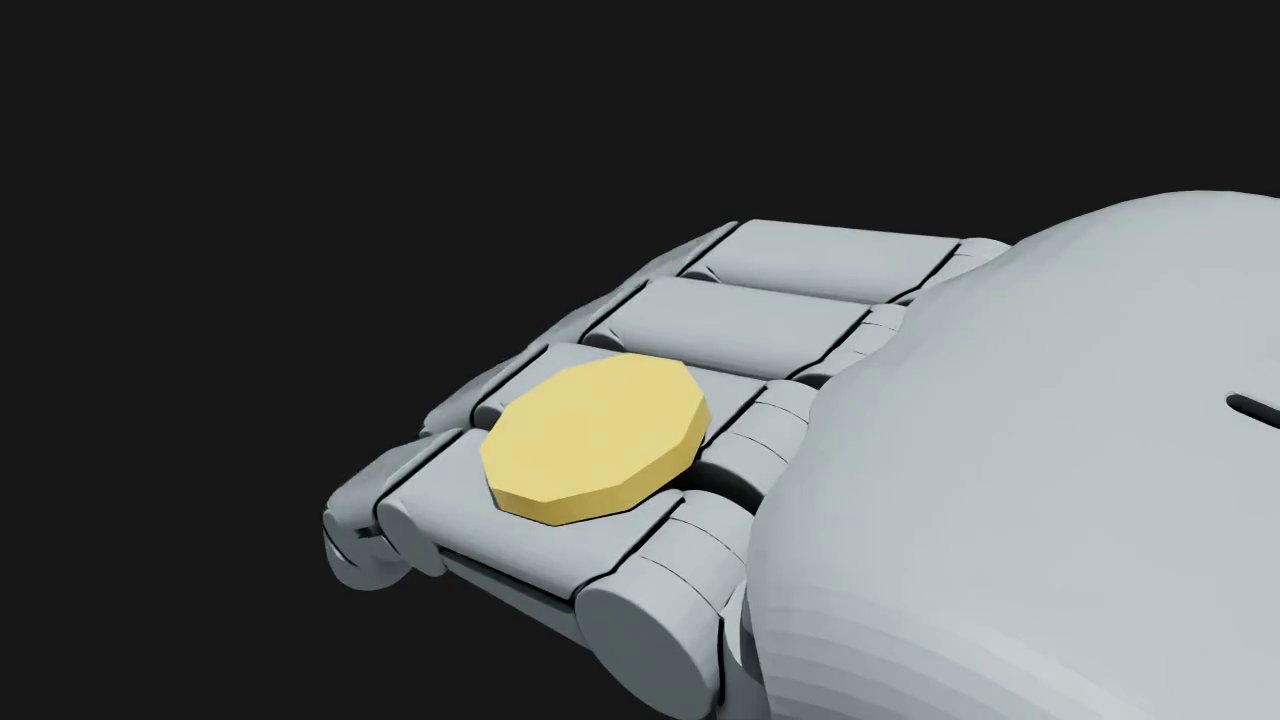
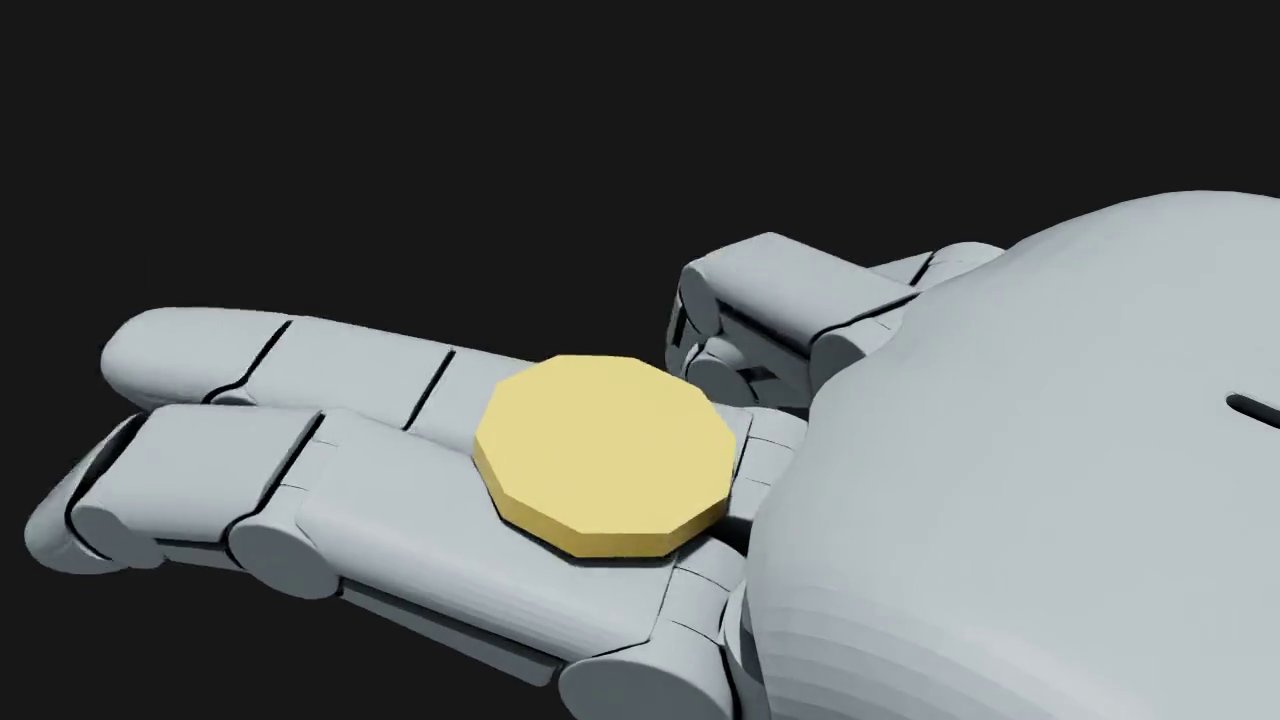
第一版我们把任务理解反了:掌心朝上、指腹托币。训了一轮才发现参考动作(Coin knuckle roll)是掌心朝下、硬币在指背上翻。纠正后的几何(assets/apex_cfg.py):
- 掌心朝下的 root 四元数
(0.7071068, 0.0, -0.7071068, 0.0)——注意 Isaac Lab 3.0 的四元数是 (x, y, z, w),别按 wxyz 读; - 硬币座位:knuckle
link1/link2中点 + 世界 +Z 偏移 13 mm(用 body-local 偏移会偏到指缝里); enabled_self_collisions=False:Apex 的触觉外壳在零位就互相重叠,开自碰撞 PhysX 会直接发散;- 于是必须另外防穿指:外展关节
*_j0的动作缩放钳到 0.04,再加一项finger_crossing惩罚(权重 −20)。
4. 课程:Stage A 托住,Stage B 传递
Gym id:PAN-CoinHold-Apex-v0 / PAN-CoinTransfer-Apex-v0,各有一个 -Play-v0(少环境、关噪声、无超时)。
4.1 观测与动作
| 项 | 含义 |
|---|---|
joint_pos / joint_vel | 16 个主动关节,按限位归一化 |
object_* | 硬币位姿与线 / 角速度 |
fingertip_pos | 指尖世界坐标 |
coin_to_knuckle | 硬币相对指背接触点 |
last_action | 上一步动作 |
训练时观测加高斯噪声(enable_corruption=True),Play 关掉。动作空间 [-1, 1]^16,经上面的默认姿态偏移 + EMA。PPO:actor / critic 都是 [512, 256, 128] + ELU,num_steps_per_env=24,自适应学习率,entropy_coef=0.002。
4.2 Domain Randomization
| 随机项 | Stage A | Stage B |
|---|---|---|
| 手的摩擦 | 0.7–1.3 | 同 |
| 手的质量 scale | 0.95–1.05 | 同 |
| 关节刚度 / 阻尼 | 0.8–1.25 | 刚度 0.3–3.0 |
| 硬币摩擦 | 0.55–0.90 | 同 |
| 硬币质量 scale | 0.85–1.15 | 0.4–1.6 |
Episode:Hold 约 3 s,Transfer 约 5 s。控制频率 dt=1/240,decimation=4 → 60 Hz,和后面真机回放一致。
4.3 Stage A 的两个坑
- success 恒为 0。 最初的成功判据没法触发。改成"撑满 ≥150 个控制步 + 最后 30 步稳定",并写了独立评估脚本
scripts/eval_hold.py。 - 手指交叉穿模。 自碰撞关掉之后,策略第一反应是把两根手指穿过对方来夹住硬币——分数很高,动作作弊。这就是外展钳制 +
finger_crossing的来历。
命令:
python scripts/train.py --task PAN-CoinHold-Apex-v0 --headless \
  --num_envs 2048 --max_iterations 1500 --seed 42
python scripts/eval_hold.py --num_envs 64 --episodes 2 \
  --checkpoint logs/rsl_rl/pan_coin_hold/2026-09-04_04-20-40/model_100.pt
结果:离线 eval success 100%。有意思的是我们最后用于热启动的是 model_100 而不是训满的 model_1499——后者 success 仍高,但动作标准差上升、指缝越收越紧,热启动反而不干净。训得久不等于更好用。
4.4 Stage B:一轮被 hack,一轮重平衡
第一轮传递训练 success≈0,回放一看:策略在原地转硬币刷分。原因很清楚——hold_ok≈0.95 每步都给,加上没封顶的 roll_rotation≈6,两项把 progress 完全压死,策略根本不需要移动硬币就能拿高分。
重平衡后的 TransferRewardsCfg(coin_roll_env_cfg.py + mdp/rewards.py):
| 项 | 旧 | 新 | 说明 |
|---|---|---|---|
hold_ok | 每步正奖励 | 0 | 托住是前提,不是目标 |
progress | 小 | 8 | 前向 Δφ + 朝目标相位 ≈0.55 的稠密项 |
roll_rotation | 无封顶 | 0.5,ω 封顶且必须有横向前进才计分 | 堵死原地转 |
slip | — | −2 | |
success | — | 50 | |
| 座位距离 | 单桥 | coin_bridge_distance:index-middle / middle-ring 两桥取 min |
python scripts/train.py --task PAN-CoinTransfer-Apex-v0 --headless \
  --num_envs 2048 --max_iterations 2000 --seed 42 --resume \
  --checkpoint /ABS/PATH/pan_coin_hold/2026-09-04_04-20-40/model_100.pt
续训一定要用绝对路径 + --resume,rsl_rl 会从 ckpt 记录的 iteration 再加 max_iterations。三段续训(rebalance_v2 → _cont → _fin)到 model_2099。
离线评估(scripts/eval_transfer.py,128 env × 4 ep = 512 次):
| 指标 | 值 |
|---|---|
| transfer_success | 61.5%(315/512),门闸 >50% 通过 |
| phase_at_success | 均值 0.544(p10 0.521 / p90 0.572) |
| drop | 0.4%(2/512) |
| 手指最小间隙 | 0.4 mm(有挤压风险) |
| 最大外展 | 0.44 rad |
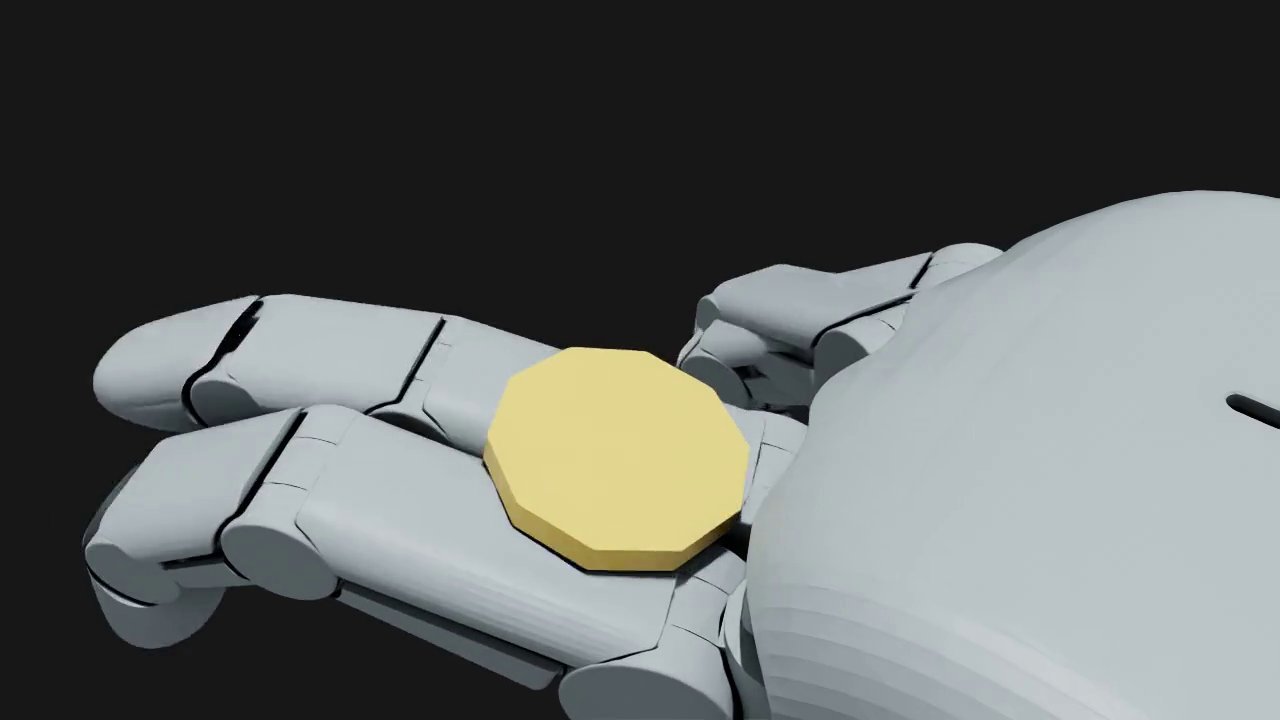
model_2099 的 15 秒回放。手指动作偏大、指缝偶尔收紧,但硬币确实在指背上从食指走到了中指。
5. 回放、评估、导出
日志目录:
logs/rsl_rl/<experiment_name>/<YYYY-MM-DD_HH-MM-SS>[_run_name]/
├── model_*.pt
├── params/            # env.yaml / agent.yaml:当时的完整配置
├── videos/{train,play}/
└── exported/          # policy.onnx / policy.pt / joint_map.json
# 回放并录像(5 s ≈ 300 步,15 s ≈ 900 步)
python scripts/play.py --task PAN-CoinTransfer-Apex-Play-v0 --num_envs 1 \
  --checkpoint /ABS/PATH/model_2099.pt --video --video_length 900 --headless

# 导出给真机
python scripts/export_onnx.py --task PAN-CoinTransfer-Apex-v0 --headless \
  --checkpoint /ABS/PATH/model_2099.pt
export_onnx.py 产出两样东西:policy.onnx,以及 joint_map.json——里面有任务名、checkpoint、16 个主动关节的顺序、耦合关系、动作缩放、EMA α、60 Hz 标注,后来又加进了观测的逐项布局。禁止事后重排 joint_map 里的索引。 这份文件是第 ⑤ 篇所有 sim2real 工作的基础。
DISPLAY 常为空的机器用 --video --headless 就够;有桌面时 --viz kit 需要先 pip install --no-deps -e IsaacLab/source/isaaclab_visualizers,否则报 visualizer(s) ['kit'] could not be configured。
6. 给不懂 RL 的人:WebUI
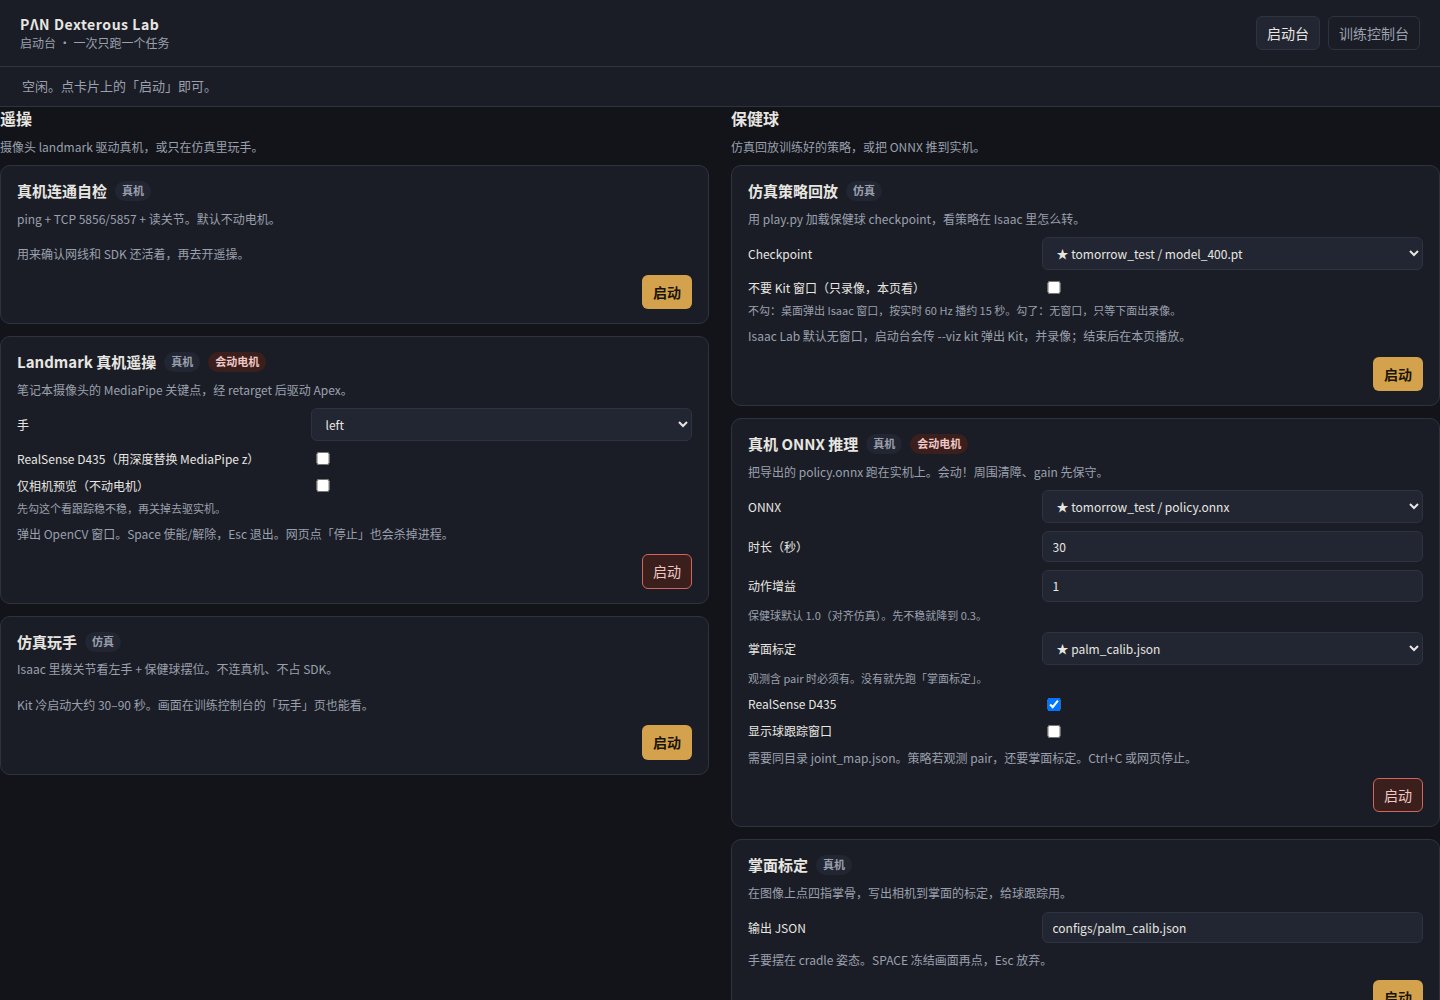
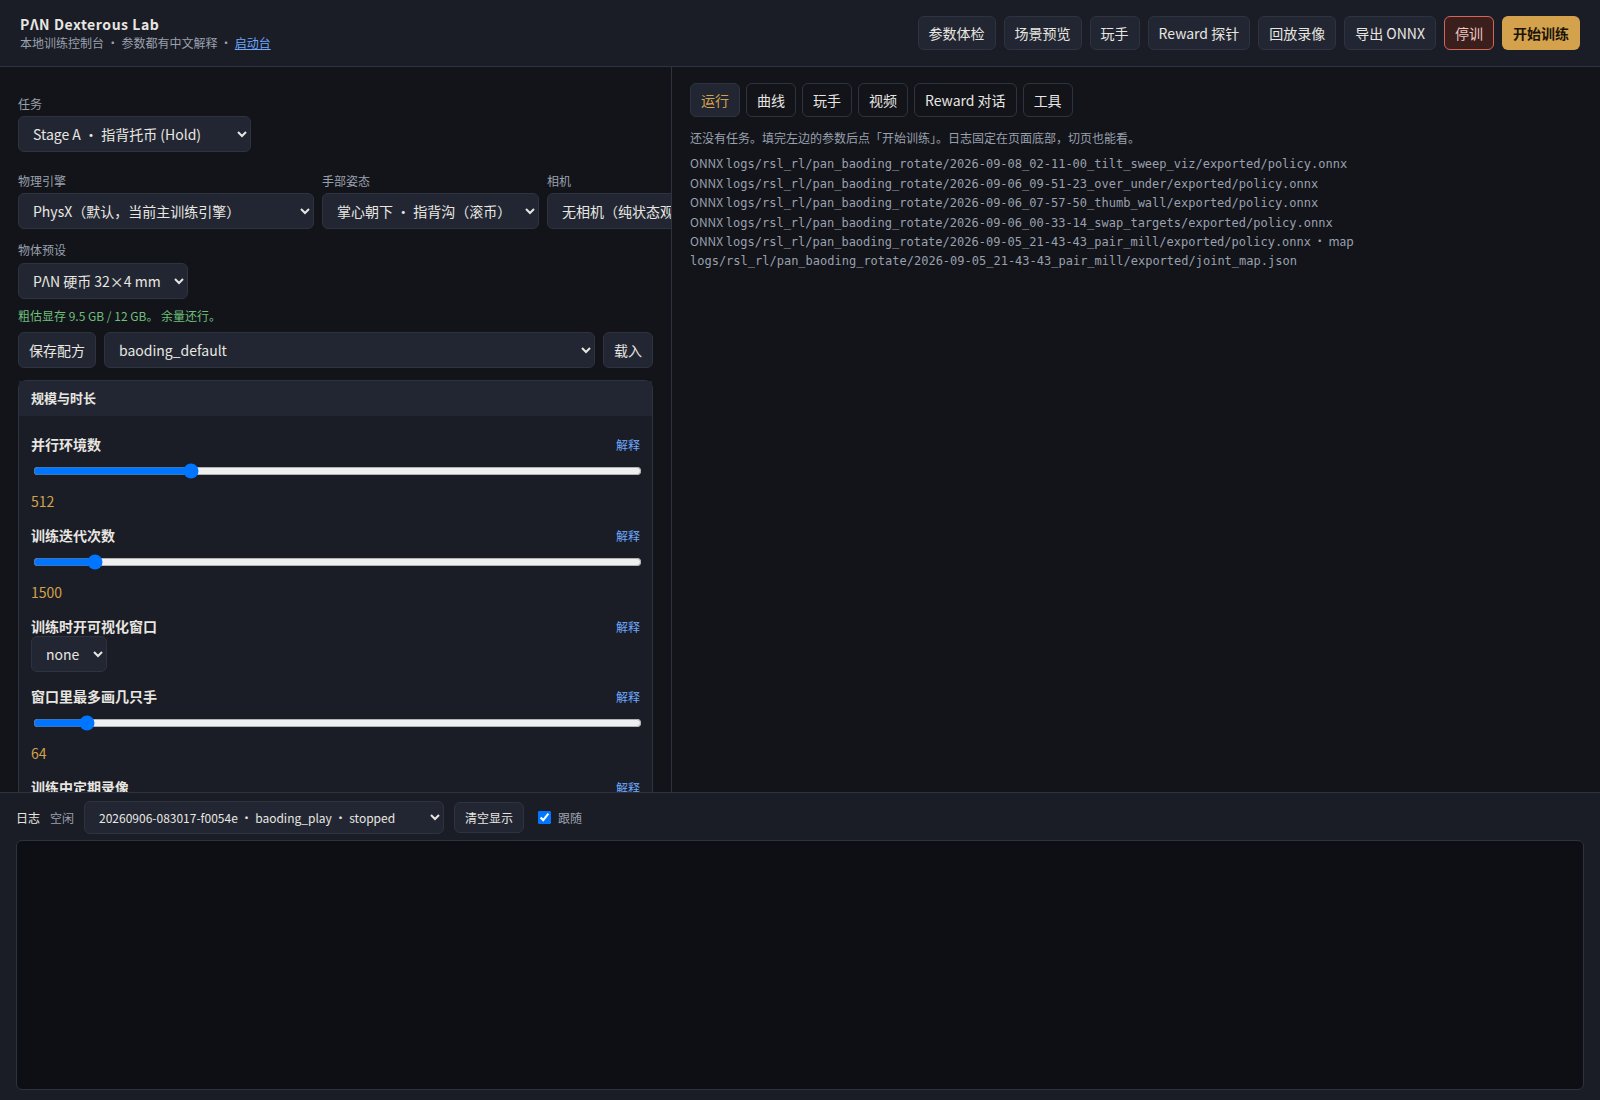
黑客松队伍里不是每个人都读过 PPO。我们做了一个本地网页,把 200 多个参数连同"调大 / 调小会怎样、新手建议"暴露出来:
source env.sh
python -m webui        # http://127.0.0.1:8090  首页是启动台,/console 是训练控制台
控制台能做的事:
- 左侧选任务、物理引擎(PhysX / Newton)、手部姿态、物体预设(
pan_coin_32mm、baoding_38/45/50mm、cube_60mm…)、相机; - 参数体检:红色是硬错误(比如小批次不能整除),黄灯是"你可能没意识到";
- 场景预览只 spawn 几步,写一张
scene.png;玩手开一个环境的交互仿真,拖滑条拨关节; - Reward 探针跑 100 步随机动作,列出每项均值 / 方差 / 是否死项——Stage B 那个被 hack 的奖励,用它一眼就能看出
roll_rotation的量级不对; - 自然语言奖励:接任意 OpenAI 兼容 API,用中文描述行为 → 生成
user_rewards.py→ 静态检查 → 1 环境 headless 自检 → 你审阅通过才写入,默认权重 0; - 配方保存在
configs/recipes/*.yaml,Hold 正常结束可自动--resume串 Transfer。
一次只能跑一个任务——真机、摄像头、12 GB 显存三样都互斥,启动台会拒绝第二个"开始"。
7. 踩坑清单
- Hold success 恒为 0 → 成功判据改为"撑满 ≥150 步 + 末 30 步稳定"。
- action=0 映射到关节行程中点 → 改为相对
default_joint_pos的偏移。 - 手指交叉 + 自碰撞必须关 → 外展钳 0.04 +
finger_crossing−20。 - 硬币出生穿模 / 弹飞 →
max_depenetration_velocity=1.0、reset_coin_on_knuckles、关节 jitter 0.05。 - 座位偏移用 body-local 会偏到指缝 → 用世界 +Z。
- 续训必须用绝对
--checkpoint+--resume。 - 12 GB 上别并行两个
train.py(我们误开过双进程,两个都慢得像卡死)。 --merge-joints会吃掉 pad / tip。- Isaac Lab 3.0 四元数是
(x, y, z, w)。 scripts/train.py顶层不能 importpan_dexterous_lab...mdp(会先于 Kit 拉起 USD →free(): invalid pointer),要用就在函数里 import;AppLauncher 必须在 Hydra 环境注册之前。
8. 文件速查
| 模块 | 路径 |
|---|---|
| 手 / 币资产 | source/pan_dexterous_lab/assets/apex_cfg.py、joints.py、token_cfg.py |
| 环境与奖励权重 | source/pan_dexterous_lab/tasks/coin_roll/coin_roll_env_cfg.py |
| MDP(观测 / 奖励 / 事件 / 动作) | source/pan_dexterous_lab/tasks/coin_roll/mdp/ |
| PPO 配置 | .../config/apex_hand/agents/rsl_rl_ppo_cfg.py |
| 训练 / 回放 / 评估 / 导出 | scripts/train.py、play.py、eval_hold.py、eval_transfer.py、export_onnx.py |
| 自检 | scripts/check_action.py、inspect_apex.py |
| WebUI | webui/ |
下一篇:② 真机 SDK 首次连通——手到了,第一件事不是让它动,是让它不动。