⑤ 保健球 Sim2Real:观测契约、掌面标定、球跟踪、相位步态
第 ④ 篇结束在 export_onnx.py。这一篇是真机那一侧要做的所有事——也是这两天里最值得写下来的基础设施:它们的目标都是让不匹配变成开机报错,而不是一次莫名其妙的失败实验。文末如实写现状:空载回放通了、真机托住了球、装球闭环还没稳。
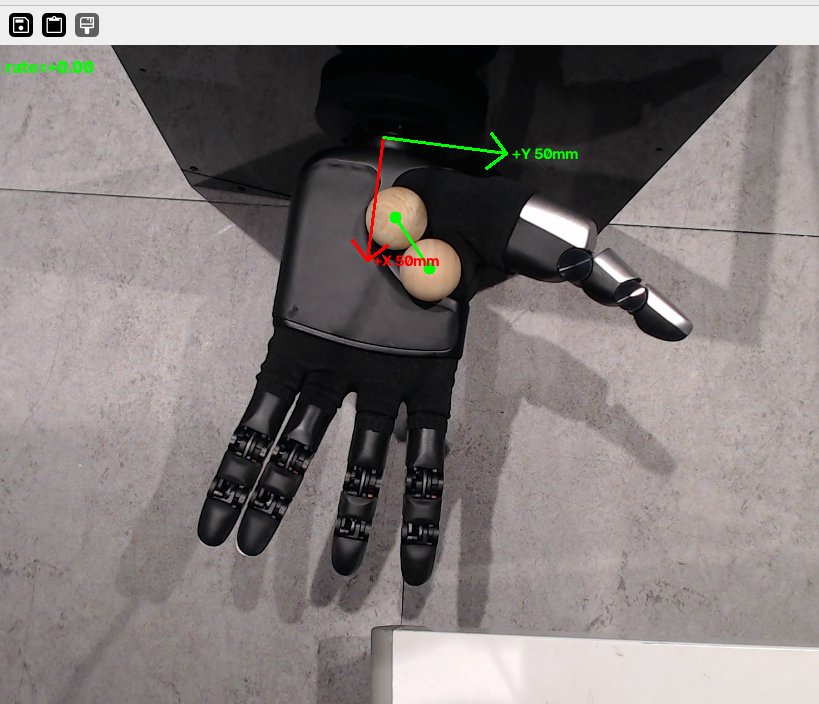
0. 真机闭环长什么样
source env_real.sh
python scripts/calibrate_palm.py --camera 2 --side left --out configs/palm_calib.json
python -m real.policy_runner --onnx logs/rsl_rl/pan_baoding_rotate/<run>/exported/policy.onnx \
  --camera 2 --calib configs/palm_calib.json --spin +1 --gain 0.3 --show
1. 事故:观测静默错位
第一次把滚币策略放上真机,观测向量是在真机脚本里手写的 88 维布局,尾部还拿 np.zeros(15) 补齐。后来策略改了形状,没有任何报错,向量整体错位,手只是轻微抽动。这类 bug 不会崩溃,只会让人误以为"sim2real gap 太大"而去调错方向——我们真的往那个方向调了一阵。
解法是把观测布局变成训练侧的导出产物:
scripts/export_onnx.py把 actor 的观测布局逐项写进joint_map.json:每个 term 的名字和维度、驱动关节顺序、动作缩放(正则 → 关节)、EMA α、控制频率、左右手、以及训练用的安装角桶hand_tilt。real/obs_assembler.py按这份 spec 逐项填充,每个 term 对应一个命名的 provider;任何一项没有 provider 就在启动时报错。它自己不知道总维度是多少——全部来自 spec。
joint_map.json(节选)
  task, checkpoint, side
  actuated_joint_names[16]   # 策略第 i 维 ≡ 这一项,禁止事后重排
  coupled -> source
  action_scale (regex -> rad), ema_alpha, control_hz
  obs_terms: [{name: joint_pos, dim: 16}, {name: joint_vel, dim: 16},
              {name: pair, dim: 6}, {name: spin_command, dim: 1},
              {name: gravity_in_palm, dim: 3}, {name: last_action, dim: 16}]
  hand_tilt: {pitch_deg: [0, 30, 60, 90]}
policy_runner 收到一份需要 pair 的策略却没有 --calib 时,拒绝使能。观测不匹配现在是一个开机错误。
顺带一条同类教训:左右手不是字符串替换。原来把环境改成左手是把关节名里的 right_ 换成 left_,但奖励 / 观测项还要用 side 参数解析 body 名(掌心、指背、指腹、指尖),它们默认 side="right",于是左手 USD 被问 right_palm_link 在哪,报错点离原因很远。现在 hand_side.apply_hand_side() 把 USD、关节列表、注入给各 term 的 side 一起搬,导出时也把 side 记进 joint_map.json。
2. 掌面标定:点四个指根
策略的 pair 观测是掌坐标系里的米,所以相机得知道掌坐标系在画面里的哪儿。手和相机都是固定的,一次相似变换标定就够。
python scripts/calibrate_palm.py --camera 2 --side left --out configs/palm_calib.json
# 加 --realsense 会一并写入掌面深度 palm_depth_m
流程:空格冻结一帧 → 依次点击食指、中指、无名指、小指四个掌指关节(MCP)→ Enter 求解,Backspace 撤销。这四个点在掌坐标系里的位置是从仿真里的关节模型量出来的(ball_tracker._LEFT_MCP_LANDMARKS_M,托举姿态下用 debug_spawn.py 读的):它们是掌心朝上时画面里最好认的点,而且外展关节几乎不动它们,所以任何托举类姿态都适用。两个点在数学上就够,四个点让残差能抓出误点。合成数据回归残差小于 0.01 mm。
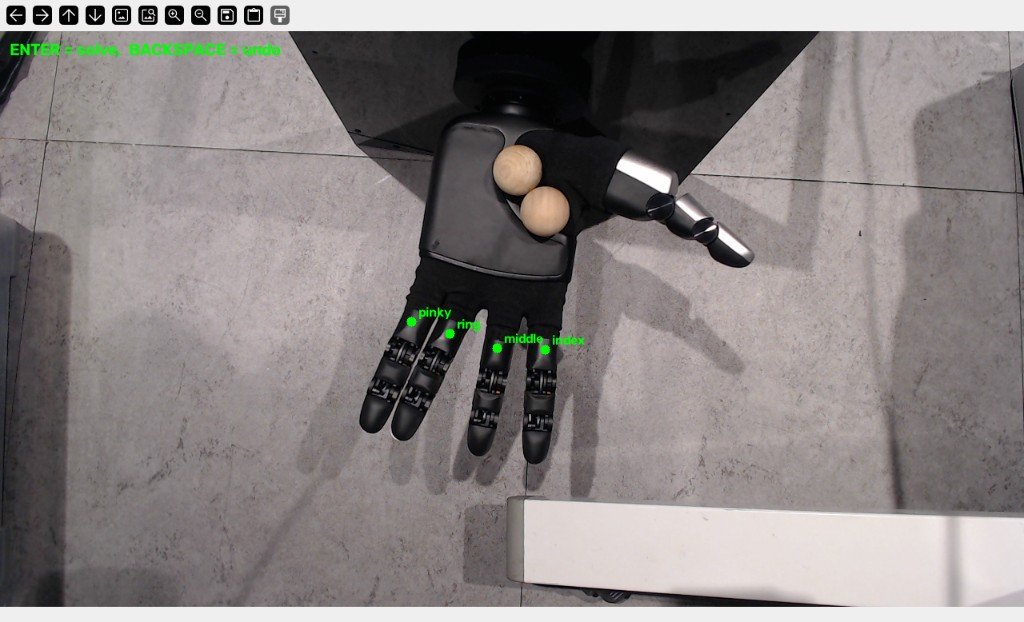
标定时手必须在托举姿态——policy_runner --warmup 会一直保持这个姿态,两个脚本并排跑就行。
3. 球跟踪:产出和仿真一模一样的六个数
real/ball_tracker.py 只有一个目标:产出第 ④ 篇 baoding_pair_obs 定义的那六个数,同序、同单位:
| 下标 | 含义 |
|---|---|
| 0:2 | 球对中点相对掌窝中心,掌面内(米) |
| 2:4 | 倍角轴向的 cos / sin |
| 4 | 球心距 |
| 5 | 倍角速率(rad/s) |
设计由两个事实决定:
- 两颗球分不出来 → 六维特征里没有身份(倍角)。只有步态时钟(第 5 节)自己维护一个最近邻身份,让"拇指侧的座位"跨过一次交换还是拇指侧。
- 手和相机都固定 → 一次标定把像素变成掌坐标系的米。高度可选:有 D435 时用对齐的深度 + 标定时的
palm_depth_m给出球面高度,没有就没有,六维特征不变。
检测是"足够亮的 blob 搜索 + 掌坐标系门控":木球是饱和的褐色而不是浅色,饱和度不设限;掌窝周围 10 cm 半径、8 cm 深的盒子(和仿真掉球判定 DROP_RADIUS_M / DROP_DEPTH_M 一样的包络)负责把灰色地砖排除掉。
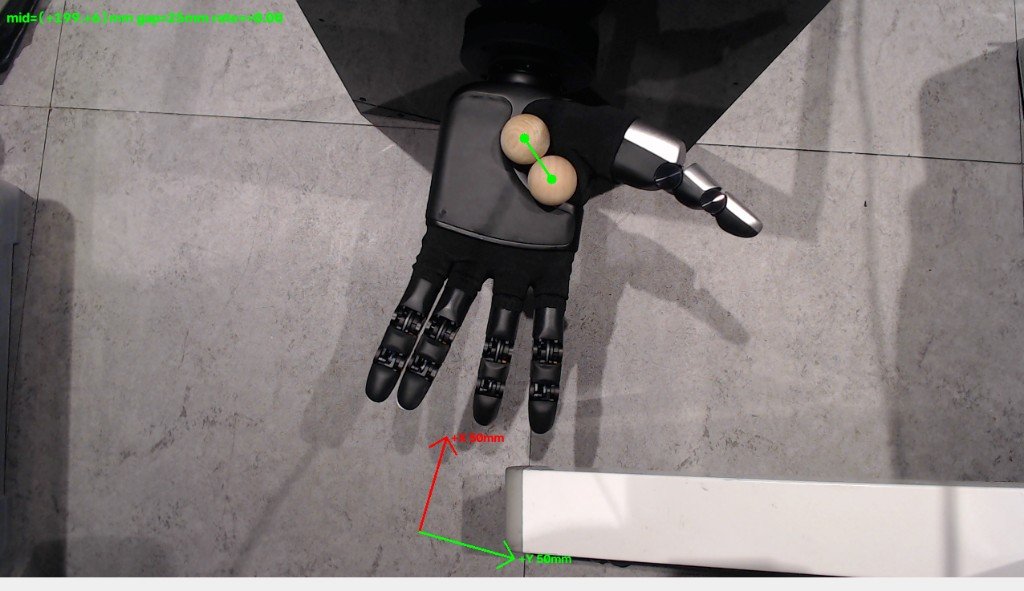
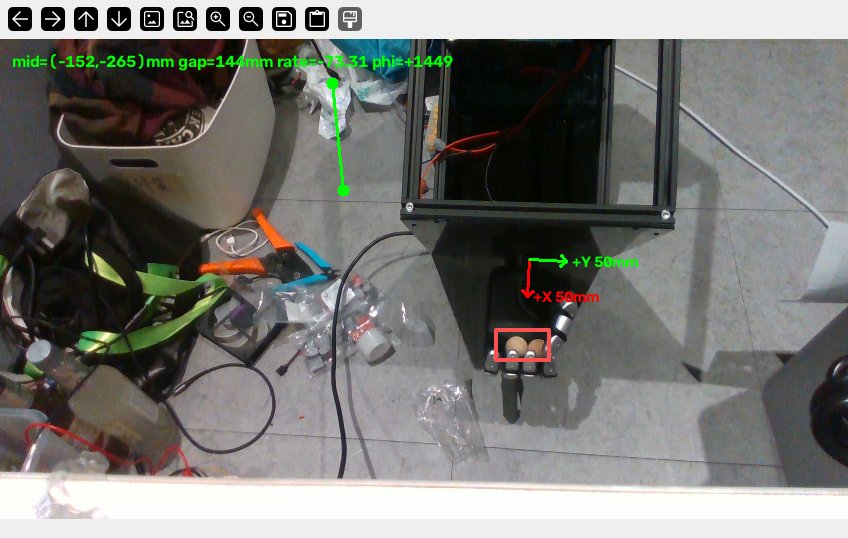
python scripts/calibrate_palm.py --camera 2 --side left --out configs/palm_calib.json --preview
# 不点击,直接加载标定、显示实时 pair 特征
4. 策略回放:real/policy_runner.py
# 空载:只验证映射与限幅,周围清空
python -m real.policy_runner --gain 0.30 --seconds 12

# 带球闭环(标定好、相机为 --camera 2)
python -m real.policy_runner --onnx <run>/exported/policy.onnx \
  --camera 2 --calib configs/palm_calib.json --spin +1 --gain 0.3 --show \
  --mount-pitch-deg 0
每个 tick:SDK 读 16 个关节的位置 / 速度 → BallTracker.observe() → ObsAssembler 拼观测 → ONNX 推理 → 输出 clip 到 ±1 → 乘 joint_map 里的 action_scale(正则匹配到真实的 left_* 关节名,最后一个匹配的模式生效,和 Isaac Lab 一致)→ 加初始姿态 q0 → SafetyFilter → 下发。60 Hz,和仿真的 decimation=4 @ 240 Hz 一致。
几个参数:
| 参数 | 作用 |
|---|---|
--gain | 动作增益,从 0.3 起步逐步放开 |
--mount-pitch-deg | 手在台面上的安装俯仰,给 gravity_in_palm 同一个常量;不在训练桶范围内会警告 |
--warmup | 使能前保持托举姿态的秒数,用来放球 / 标定 |
--realsense | D435 走同一条 tracking.camera.open_source 路径 |
策略回放时 SafetyFilter(hold_on_lag=True):关节落后目标 0.18 rad(约 10°)就认为撞上了东西,冻结该指——这对策略是对的,对遥操作是错的(第 ③ 篇)。
5. RL 之外的保底:相位索引步态
黑客松要 demo,RL 不一定按时收敛。9 月 6 日上午我们并行做了一条不训练策略的路:real/gait.py + scripts/baoding_gait.py。
核心想法:步态表 q_ref(φ) 的索引不是时间,是球对轴向的相位 φ——BallTracker 给出的那个角。一圈 = φ 走 2π。两颗球同款,交换一次(φ 走 π)之后手回到同一物理状态,所以表每 π 重复一次(ORBIT_FOLD = 2),拟合时把两次交换当一次看,A/B 标签变得无关紧要。
三种来源,同一套拟合 / 回放:
# 1) 几何种子:不需要相机,只有手
python scripts/baoding_gait.py synthesize --out logs/gait/orbit_q_ref.npz
python scripts/baoding_gait.py play logs/gait/orbit_q_ref.npz --open-loop --seconds 8

# 2) 人手示教:遥操作时同时录 landmarks + q + φ + 电流
python scripts/landmark_teleop.py --realsense --calib configs/palm_calib.json \
    --record logs/gait/demo.npz --side left
python scripts/baoding_gait.py fit logs/gait/demo.npz --out logs/gait/q_ref.npz
python scripts/baoding_gait.py play logs/gait/q_ref.npz --calib configs/palm_calib.json --realsense

# 3) 自学习:相机看着杯子,每个 episode 按球实际转了多远打分,用每个球相位下发过的姿态重拟合
python scripts/baoding_gait.py learn --calib configs/palm_calib.json --realsense --iters 20 --episode-s 12
几何种子的幅度不是拍脑袋,是用第 ③ 篇的 FK 算的:托举姿态下手指 PIP 走 8° ≈ 指尖沿掌法向 9 mm,外展 6° ≈ 侧向 10 mm,拇指 j0 16° ≈ 横过掌心 12 mm,j2 6° 再加 6 mm——拇指一次拨动约 35 mm,是视频里的行程,不是 55 mm 的锤子。一圈 2.0 s,比视频的 1.3–1.8 s 略慢,为了把拇指的扫动压在 JOINT_MAX_SPEED_RAD_S 之下。
回放是闭环的:查表得到基准姿态,再加一小段来自实时球对 / 高度 / 电流的残差。
5.1 别把球攒死
9 月 6 日 11:34 的现场笔记:"注意电流反馈,要不然就把球攒死了。"一个位置目标落在球里面,电机会顶到力矩上限并一直待在那儿,球被夹死、相机也看不见它了(12:08:"初始化状态球卡得太死,检测不到球了")。
两处修:
- 电流缓放(第 ② 篇)对所有人生效:超过该指接触阈值后按比例张开屈曲关节,电流降了再合回。
- 重新落座姿态
_OPEN_OFF:把托举姿态的手指再张开一些(食指j1−15°、j2−25°……),指尖高出 30 mm 的球、掌窝完全露出来,从上面放进去的球会滚进杯底而不是落在指弓上,相机也能看见两个完整的圆。
9 月 6 日 11:30:把手挂在机箱上指尖朝下,球坐在三指弯成的钩里,笔记本上是球跟踪窗口。两天后我们才意识到,这才是参考视频里的几何。
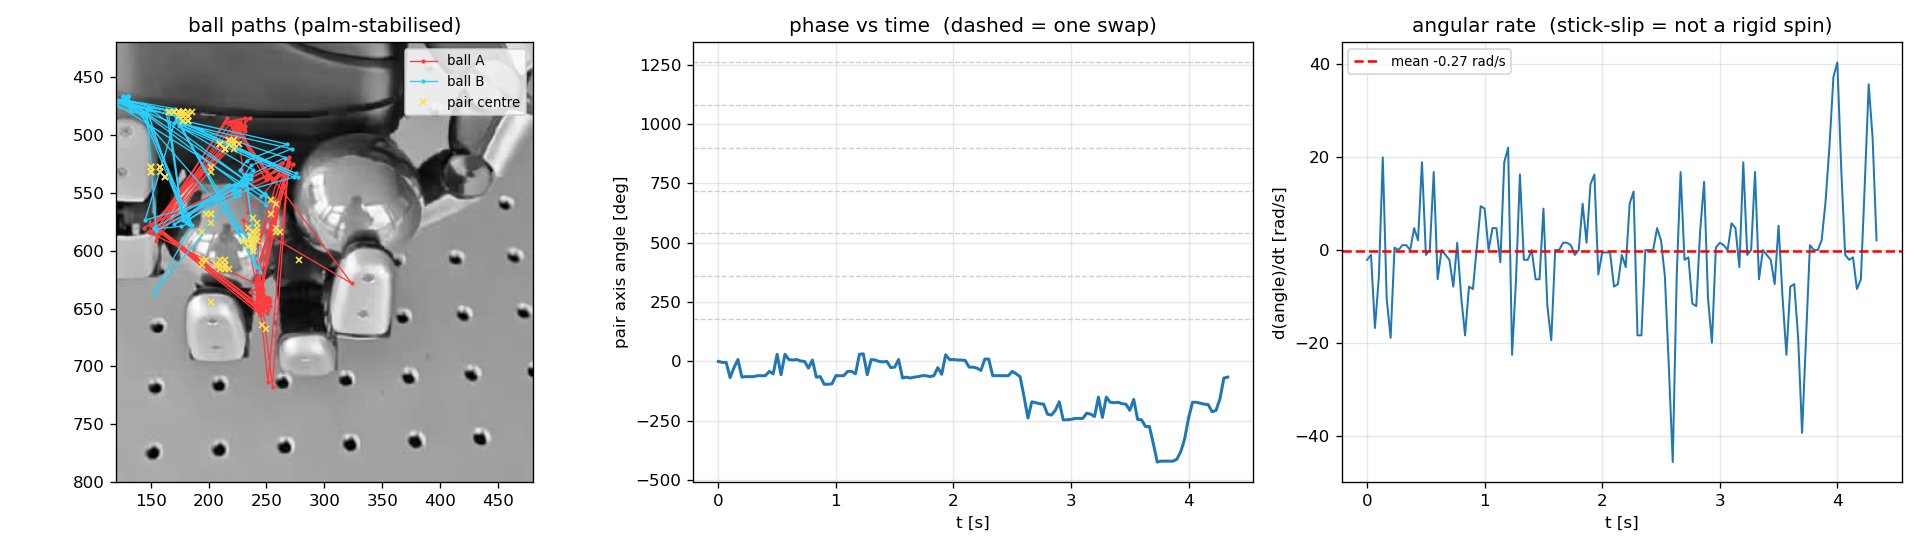
同一套几何,用 scripts/analyze_ref_motion.py 去跟官方钢球片也能看出来:对轴在推进,但角速度是粘滑而不是刚性自旋——适合当步态表的运动学目标,不能当成我们木球策略已经对齐官方的证据。
6. 现状(如实)
| 项 | 状态 |
|---|---|
| 网络、SDK、只读冒烟 | 通 |
| 摄像头遥操作驱动真机 | 通,连续 19 分钟;Kapandji 9 分 |
| ONNX 策略空载回放 | 通,60 Hz,安全层在环 |
观测契约 joint_map.json + ObsAssembler | 通 |
| 掌面标定 + 球跟踪 | 通,configs/palm_calib.json |
| 真机托住两颗球 | 通(展台视频) |
| 真机装球闭环转起来 | 未稳。仿真策略本身还"会托不转"(第 ④ 篇);相位步态能动,还没有稳定的整圈 |
| 安装角扫描 | 进行中 |
风险与备选在 Checkpoint 1 里就写好了:带球闭环不稳,就用已经跑通的遥操作演示手内操作能力,同时给出仿真里的圈数指标——两条链路独立,不会一起失败。展台上实际就是这么做的。
7. 这两天的教训
- 观测静默错位是最危险的 bug。 让布局成为训练侧的导出产物,缺项就启动失败。
- 左右手不是字符串替换。 USD、关节列表、
side参数一起搬。 - 固件的两个坑:100° 的
deg2rad越过固件上限 1.7453 rad;电流卡在 449–453 mA 的假满量程。 - 过流保护和主动捏取无法用电流区分。 上层把意图前馈给安全层。
- 自碰撞必须关,于是要防穿指。 外展钳 0.04 +
finger_crossing−20。 - 两颗球长得一模一样。 观测里不能有身份,用倍角。
- 单目测不出深度。 球离掌心的高度是保健球任务上真机最大的不确定项;后续加第二视角或触觉阵列。
- 奖励会被 hack,而且每次都不一样:原地转币、坐着托球、绝对距离吃分。只奖励进度,回放一定要看。
- 12 GB 显存:2048 env 约 4.5 GB,4096 是保健球任务的上限,别并行两个训练。
- 每步给"托住"分,策略就只托住。 参考动作里从来没有"停着"这个状态。
8. 下一步
- 安装角扫描正式跑(2048 env、headless),把桶收窄到 drop 最先下降的角度带;
- 域随机化加宽关节增益和摩擦,URDF 动力学没有标定过,不能假设策略直接上真机;
- 第二个视角(或 D435 的深度)补球高度,或者接触觉阵列;
- 相位步态和 RL 策略在同一个
policy_runner里切换,展台上哪个稳用哪个。
9. 文件速查
| 文件 | 职责 |
|---|---|
scripts/export_onnx.py | ONNX + joint_map.json(含观测布局、安装角桶) |
real/obs_assembler.py | 按 spec 重建观测,缺项即报错 |
real/policy_runner.py | 60 Hz 回放循环 |
scripts/calibrate_palm.py | 点四个 MCP 的相似变换标定 |
real/ball_tracker.py | 六维 pair 特征、掌坐标系门控、步态时钟 |
real/gait.py、scripts/baoding_gait.py | 相位索引步态:synthesize / fit / play / learn |
real/safety.py | 限位、Δq、电流缓放、lag 冻结 |
docs/CHECKPOINT1.zh.md | 赛事 Checkpoint 1 提交材料(技术难点原文) |